
Периферийные модули: настройка ID и Baud Rate
Введение
Периферийные модули — датчики и другие устройства, подключённые к той же шине DXL, что и сервоприводы, — настраиваются похожим образом: у каждого модуля есть свой ID и скорость обмена данными (Baud Rate), которые можно менять. Определять и менять эти параметры будем с помощью Arduino IDE и библиотеки DynamixelWorkbench.
Что потребуется
периферийный модуль;
контроллер;
кабель DXL;
компьютер с установленными Arduino IDE и библиотекой DynamixelWorkbench.
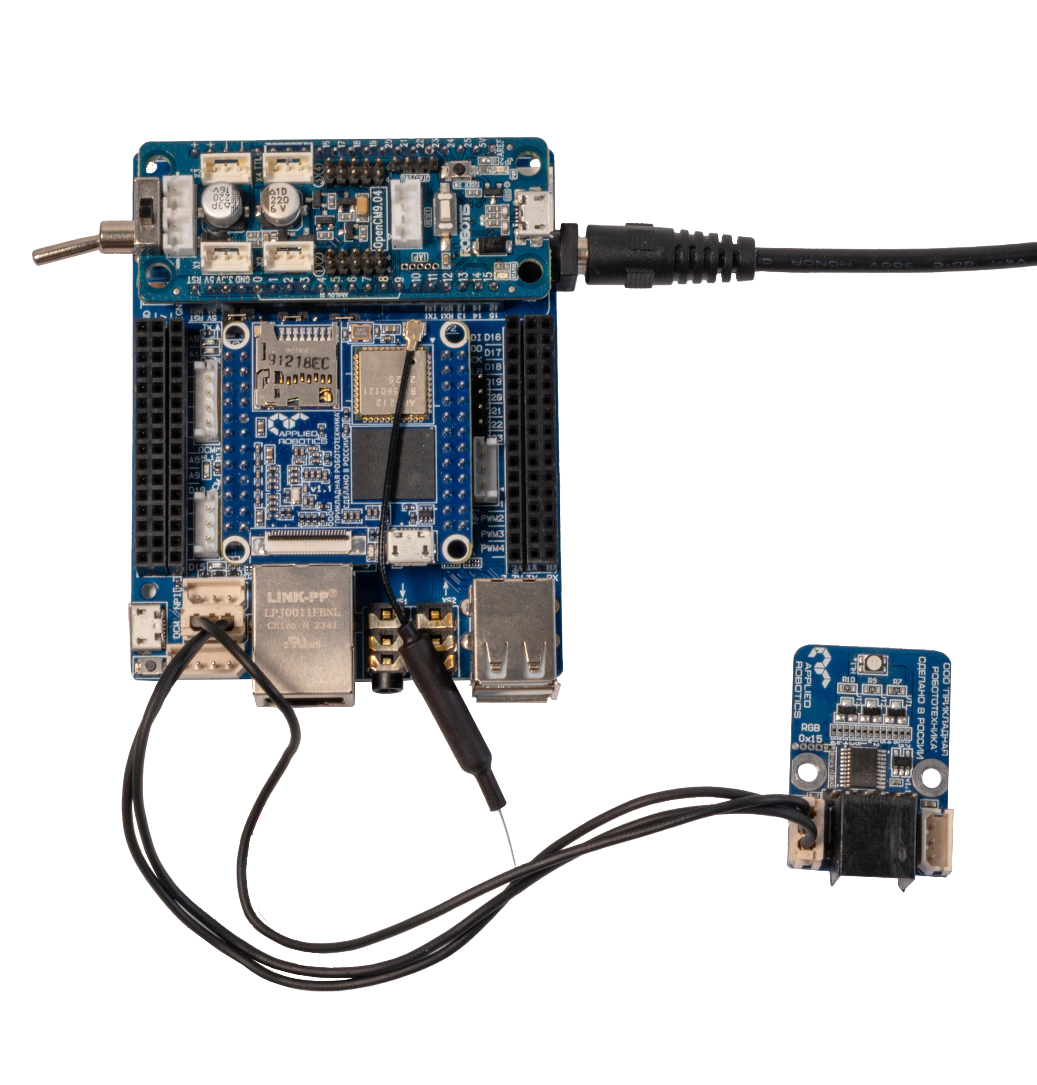
Определение ID и скорости обмена данными
Прежде чем менять параметры модуля, нужно узнать его текущие ID и скорость обмена данными — заводские значения нам неизвестны. Воспользуемся кодом, который перебирает возможные скорости (9600, 57600, 115200 и 1 000 000 бод) и все допустимые ID — от 1 до 252. Как только на очередной комбинации модуль отзовётся, в мониторе порта появятся его скорость и ID.
Подключаем библиотеку DynamixelWorkbench и указываем порт, к которому подключена шина DXL (для OpenCM9.04 это порт "3"):
cpp
#include <DynamixelWorkbench.h>

#define DEVICE_NAME "3"

DynamixelWorkbench dxl_wb;
Задаём массив из возможных скоростей обмена данными:
cpp
uint32_t baudrates[] = {9600, 57600, 115200, 1000000};В функции setup() открываем монитор порта и последовательно перебираем каждую скорость из массива и каждый ID от 1 до 252. Если модуль отвечает на чтение регистра, выводим найденные скорость и ID:
cpp
void setup()
{
  Serial.begin(57600);

  uint32_t val = 0;
  Serial.println("Сканирование");
  for (uint8_t b = 0; b < 4; b++)
  {
    if (!dxl_wb.init(DEVICE_NAME, baudrates[b])) continue;
    dxl_wb.setPacketHandler(1);
    for (uint8_t id = 1; id <= 252; id++)
    {
      if (dxl_wb.readRegister(id, 3, 1, &val))
      {
        Serial.print("Baud: ");
        Serial.print(baudrates[b]);
        Serial.print(" | ID: ");
        Serial.print(id);
      }
      delay(10);
    }
  }
}

void loop()
{
}
Полный код программы:
cpp
#include <DynamixelWorkbench.h>

#define DEVICE_NAME "3"

DynamixelWorkbench dxl_wb;

uint32_t baudrates[] = {9600, 57600, 115200, 1000000};

void setup()
{
  Serial.begin(57600);

  uint32_t val = 0;
  Serial.println("Сканирование");
  for (uint8_t b = 0; b < 4; b++)
  {
    if (!dxl_wb.init(DEVICE_NAME, baudrates[b])) continue;
    dxl_wb.setPacketHandler(1);
    for (uint8_t id = 1; id <= 252; id++)
    {
      if (dxl_wb.readRegister(id, 3, 1, &val))
      {
        Serial.print("Baud: ");
        Serial.print(baudrates[b]);
        Serial.print(" | ID: ");
        Serial.print(id);
      }
      delay(10);
    }
  }
}

void loop()
{
}
Изменение ID модуля
Когда текущие параметры известны, можно задать модулю нужный ID. Для этого используем следующий код: указываем текущую скорость обмена данными модуля, его текущий ID (old_id) и новый ID (new_id):
cpp
#include <DynamixelWorkbench.h>

#define DEVICE_NAME "3"
#define BAUDRATE    57600 //указываем текущую скорость обмена данными

DynamixelWorkbench dxl_wb;

uint8_t old_id = 1; //текущий ID
uint8_t new_id = 2; //новый ID

void setup()
{
  while (!dxl_wb.init(DEVICE_NAME, BAUDRATE)) {}

  dxl_wb.setPacketHandler(1);
  uint32_t val = 0;
  delay(1000);
  dxl_wb.writeRegister(old_id, 3, 1, &new_id);
}

void loop()
{
}
После загрузки кода на плату модуль нужно на время отключить от питания — это нужно, чтобы новые настройки сохранились. При следующем подключении модуль будет отвечать уже под новым ID.
Изменение скорости обмена данными
Похожим образом меняется и скорость обмена данными: указываем ID модуля, текущую скорость (old_baudrate) и новую (new_baudrate):
cpp
#include <DynamixelWorkbench.h>

#define DEVICE_NAME "3"

DynamixelWorkbench dxl_wb;

uint8_t id = 35;  //указываем ID модуля
uint32_t old_baudrate = 1000000;  //текущая скорость обмена данными
uint32_t new_baudrate = 57600;    //новая скорость обмена данными

void setup()
{
  while (!dxl_wb.init(DEVICE_NAME, old_baudrate)) {}

  dxl_wb.setPacketHandler(1);
  uint32_t val = 0;
  delay(1000);
  dxl_wb.writeRegister(id, 4, 4, (uint8_t*)&new_baudrate);
}

void loop()
{
}
Как и при смене ID, после загрузки кода модуль нужно на время отключить от питания, чтобы новая скорость обмена данными сохранилась.