
Установка нулевого положения сервопривода
Введение
Во многих робототехнических наборах, включая «Кибернетик», для поворота на заданный угол и удержания положения используются позиционные сервоприводы с ограниченным ходом — обычно от 0° до 180°. В отличие от моторов постоянного вращения, у таких сервоприводов нет внешней механической метки, однозначно показывающей положение 0°: до первого включения понять, куда именно повёрнут вал, невозможно. Поэтому, прежде чем закреплять на валу рычаг или другую подвижную деталь механизма, сервопривод сначала выставляем в нулевое положение программно — этот процесс и разберём ниже. Он подходит для сервоприводов такого типа независимо от конкретного робототехнического набора.
Необходимое оборудование
сервопривод с ограниченным углом поворота (например, малый или большой сервопривод из набора «Кибернетик» либо аналогичная модель);
контроллер с ШИМ-выводами;
кабель для подключения сервопривода к контроллеру;
компьютер с установленной Arduino IDE или блочной средой программирования AR BBL;
рычаг или другая подвижная деталь, которая крепится на вал сервопривода.
Особенности сервопривода
Такой сервопривод рассчитан на поворот вала на заданный угол в пределах от 0° до 180° и удержание этого положения — независимо от того, малый он, большой или из другого набора. Корпус сервопривода никак не показывает, в каком положении находится вал в данный момент, поэтому нулевую точку определяем с помощью управляющей программы.
Также стоит обратить внимание, у сервоприводов других моделей и производителей диапазон поворота и наличие метки 0° могут отличаться — перед началом работы уточняем это по документации на конкретный привод
Подключение сервопривода
Сигнальный провод сервопривода подключаем к любому доступному ШИМ-совместимому выводу контроллера, а провода питания — к соответствующим контактам V и GND. Ниже показан пример подключения двух сервоприводов к плате из набора «Кибернетик».
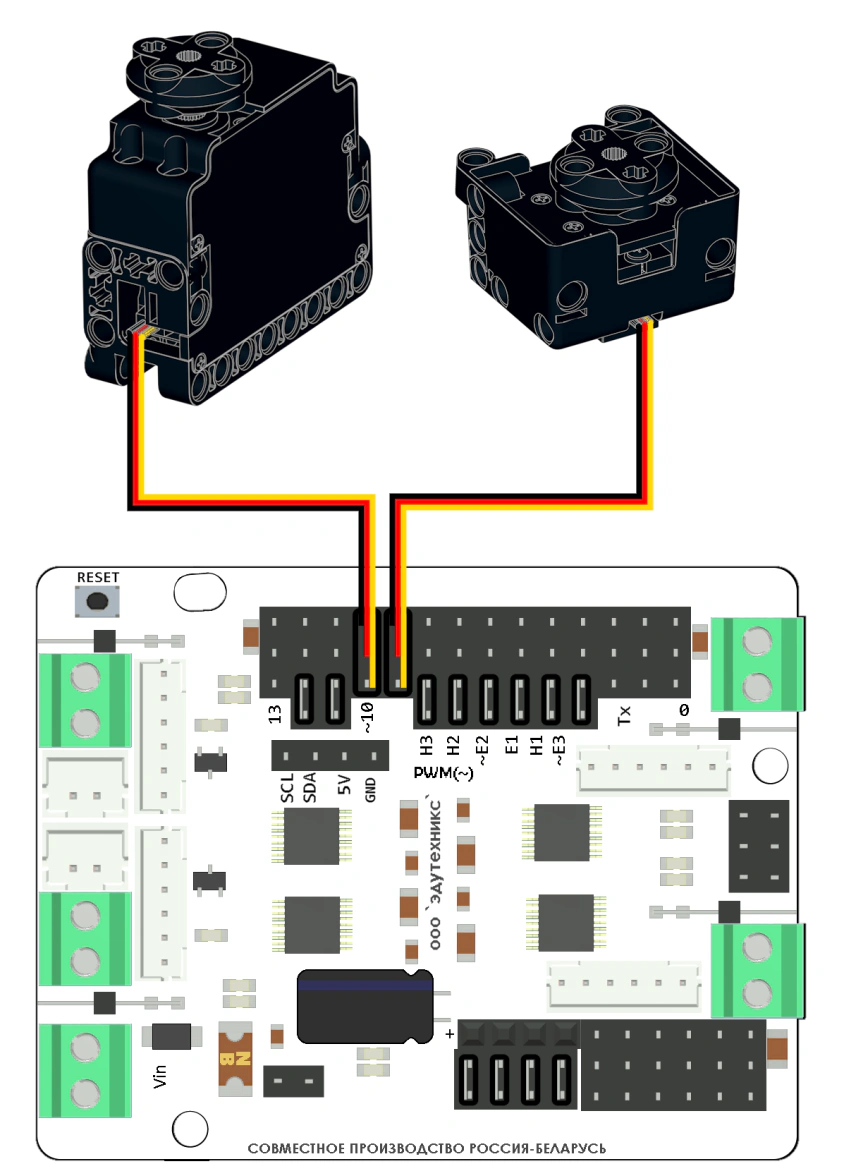
Пример подключения сервоприводов к контроллеру
Расположение и обозначение выводов зависят от конкретной платы контроллера — ориентируемся на маркировку PWM/~ на своей плате, а не на номера пинов из примера
Установка нулевого положения
Нулевое положение выставляем с помощью небольшой управляющей программы: она поворачивает вал каждого сервопривода в положение 0° и больше ничего не делает. Код для Arduino IDE:
cpp
#include "Servo.h"

Servo servo1;
Servo servo2;

void setup() {
  pinMode(9, OUTPUT);
  servo1.attach(9);
  pinMode(10, OUTPUT);
  servo2.attach(10);

  servo1.write(0);
  servo2.write(0);
}

void loop() {

}
Тот же результат можно получить в блочной среде программирования:
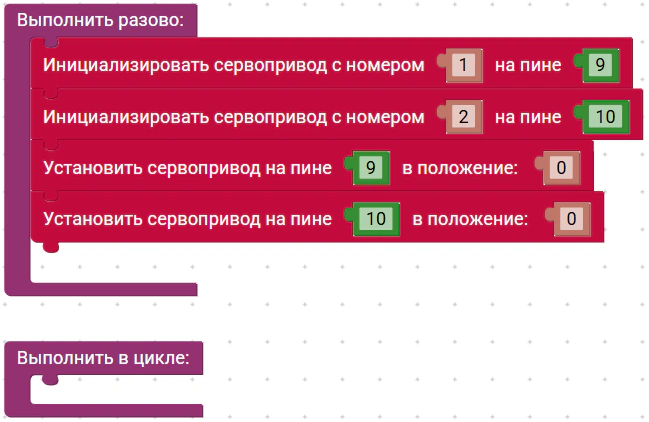
Установка нулевого положения в блочной среде программирования
Крепление рычага на вал
После того как сервопривод повернулся в положение 0°, отключаем питание. Важно, чтобы вал больше не менял положение, пока мы устанавливаем рычаг. Устанавливаем рычаг или другую подвижную деталь на вал в нужной ориентации и фиксируем её. Такой порядок позволяет связать заданные в программе углы с фактическим положением механизма.
Вал сервопривода обычно имеет мелкую шлицевую насечку, поэтому рычаг можно закрепить в нескольких положениях с небольшим шагом — выбираем то, что ближе всего к нужной ориентации, и только потом фиксируем крепёжным винтом
Проверка после сборки
Даже при правильно выставленном нулевом положении собранный механизм может двигаться не совсем так, как ожидалось, — это связано с расположением рычагов, способом их крепления, взаимным расположением деталей и механическими допусками конкретной конструкции. Например, если сервоприводы отвечают за высоту, положение или раскрытие захвата манипулятора, небольшое отклонение исходного положения привода напрямую влияет на движение рабочего органа.
Поэтому, после сборки и загрузки программы, обязательно делаем пробный запуск и проверяем фактическое движение каждого сервопривода. Если положение или траектория механизма отличаются от ожидаемых, подбираем подходящие значения углов в коде. Значения из примера не всегда подходят без дополнительной настройки: рабочие положения сервоприводов рекомендуется корректировать уже на собранной модели.
Меры предосторожности
Настройку нулевого положения и первый пробный запуск проводим осторожно и не допускаем упора подвижных деталей в элементы конструкции. Во время испытаний нельзя касаться движущихся частей механизма и удерживать их руками.
Если сервопривод при отработке команды сильно нагревается, заметно вибрирует или издает необычные звуки, скорее всего его ход механически ограничен — сразу отключаем питание и устраняем препятствие, не дожидаясь перегрева привода.