
Учебно-лабораторный комплект для разработки автономных мобильных роботов
Обратите внимание
Данная версия набора является архивной
Описание приложения
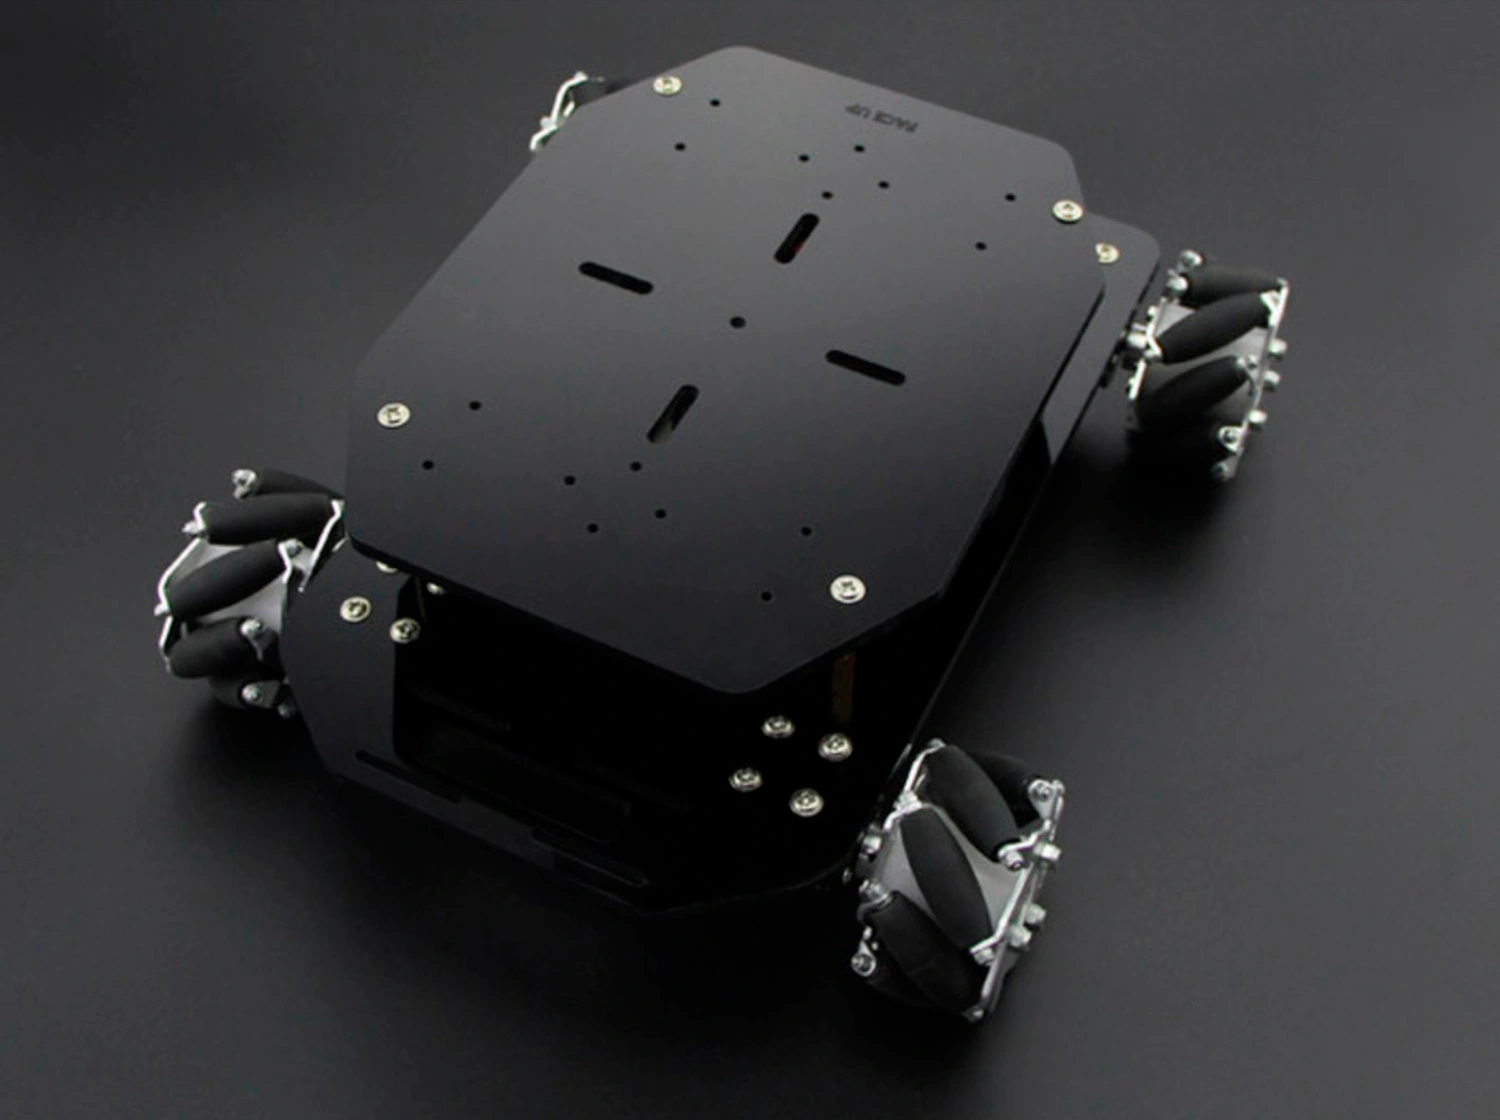
Учебный комплект для изучения автономных мобильных роботов представляет собой макет мобильного робота, оснащенный четырьмя ведущими колесами на базе автоматизированных сервомодулей Dynamixel, бортового вычислительного микрокомпьютера, периферийного контроллера, системы питания и лазерного сканирующего дальномера.
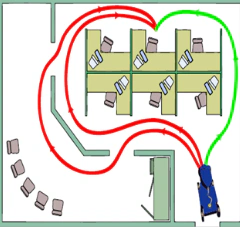
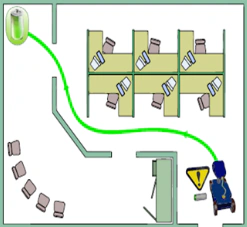
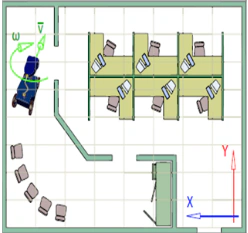
Система управления мобильного робота позволяет осуществлять анализ окружающей обстановки в процессе движения мобильного робота, формирования карты локальной обстановки вокруг робота и построение глобальной карты окружающего пространства. Система управления мобильного робота позволяет осуществлять анализ плана/карты окружающего пространства, обнаружение окружающих объектов, автономное планирование маршрута и объезда статических и динамических препятствий.
В состав комплекта входит мобильный робот и программируемый одноплатный микрокомпьютер с интегрированным программным обеспечением для автономной навигации мобильных роботов.
 |  |  |
|---|---|---|
 |  |  |
Конструкция мобильного робота выполнена по модульному принципу, позволяющему сочетать возможность сборки различных конструкций робота из элементов, входящих в состав набора и элементов, получаемых путем прототипирования. В состав комплекта входит набор базовых библиотек, включающих трехмерные модели основных узлов и деталей конструкций мобильного робота.
Конструкция мобильного робота позволяет осуществлять установку учебно-лабораторного манипуляционного робота на шасси мобильного робота, что дает возможность использовать их совместно под управлением единой системы управления.
