
Глава 1 Обзор образовательного комплекта и основы работы
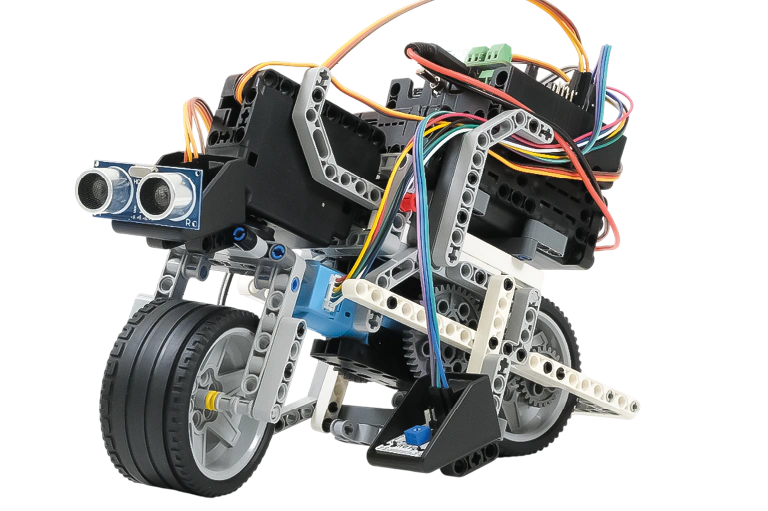
Образовательный робототехнический комплект
Образовательный робототехнический комплект «Кибернетик» представляет собой робототехнический конструктор, состоящий из пластиковых конструктивных элементов, программируемого контроллера с платой управления силовой нагрузкой, перезаряжаемого источника питания, комплекта сенсорных устройств и исполнительных механизмов. Для работы с комплектом в состав входит методические пособие в бумажном виде, а также комплект инструкций по сборке 10 подвижных моделей с примерами программного кода в электронном виде.
Пластиковые конструктивные элементы, входящие в состав комплекта, состоят из различных балок, профилей, корпусных элементов электронных модулей и соединительных элементов, конструктивно совместимых друг с другом. Все конструктивные элементы выполнены по технологии литья под давлением.
Программируемый контроллер является Arduino UNO-совместимой платой с модернизированной системой питания, позволяющей подключать к плате силовую нагрузку с высоким токопотреблением. В качестве отличительной особенности контроллер имеет дополнительный 1-wire интерфейс, позволяющий подключать к контроллеру различные модули расширения, поддерживающие сетевой интерфейс AR-DXL.
Плата управления силовой нагрузкой представляет собой электронный модуль, к которому можно подключить и одновременно управлять четырьмя двигателями постоянного тока и двумя сервоприводами. Так же плата обеспечивает удобную коммутацию сенсорных устройств и модуля беспроводной передачи данных, а также возможность подключения дополнительного внешнего источника питания.
Перезаряжаемый источник питания состоит из двух аккумуляторов типа 18650, установленных в плату контроля выходного напряжения, способную также выполнять зарядку аккумуляторов через Type-C разъем. В источник питания встроен микроконтроллер, выполняющий защитные функции при работе с модулем, а также позволяющий выполнять мониторинг состояния и настройку модуля через интерфейс AR-DXL.
Сенсорные устройства включают в себя датчики линии, датчик цвета, дальномер.
Для создания подвижных моделей в состав комплекта входят двигатели постоянного тока со встроенными датчиками положения на базе эффекта Холла и сервоприводы двух разных типоразмеров.
1.1 Блок-контроллер ЭДУино
Контроллер, входящий в состав комплекта, представляет собой Arduino UNO-совместимую плату, с переработанной системой питания и добавлении сетевого интерфейса DXL-AR.
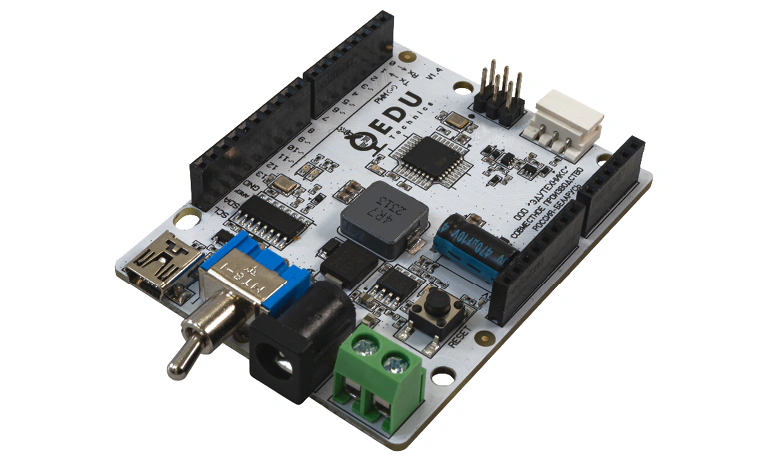
Программируемый контроллер ЭДУино
Контроллер (на базе чипа MEGA 328P, аналог Arduino UNO) имеет:
- Аналоговые пины: 6 шт. (A0–A5) для подключения аналоговых датчиков.
- Цифровые пины: 14 шт. (0–13), включая поддержку ШИМ (PWM).
- Интерфейс I2C: линии SDA и SCL.
- Пины питания: VIN, 5V, 3.3V, GND; может быть подключён к внешнему источнику 12 В / 2 А.
- AREF — опорное напряжение для аналоговых входов.
- Кнопка сброса: RESET.
- Управляющая шина: DXL для подключения модулей по интерфейсу Dynamixel.
- Mini USB разъём — для подключения к компьютеру, программирования и прошивки контроллера.
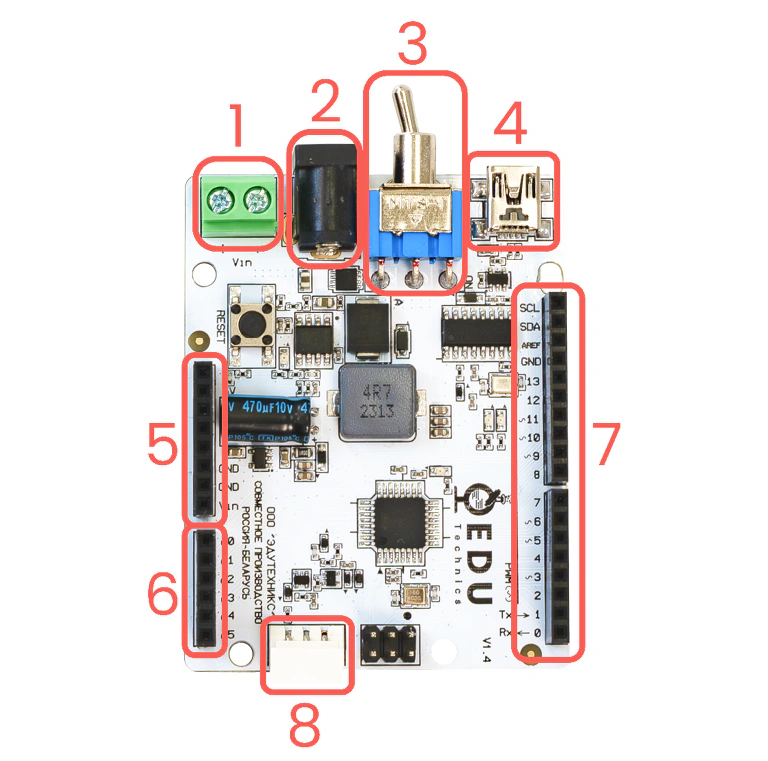
Программируемый контроллер ЭДУино
Здесь:
- Клеммник для подключения внешнего источника питания. Вычислительный модуль рассчитан на работу от внешнего источника питания напряжением в диапазоне 6.5–14В. Таким образом модуль может быть запитана от любых популярных источников питания. При подключении к модулю силовой нагрузки при работе возможны скачки напряжения, поэтому рекомендуется использовать источники питания с номинальными напряжениями в 7.2В, 8.4В, 9В, 11.1В, 12В.
- Штыревой разъем для подключения внешнего источника питания. Функционал аналогичен клеммнику для подключения внешнего источника питания.
- Включатель модуля. Используется для включения модуля в случае питания от внешнего источника напряжения. Важно! Выводы 5В на модуле становятся активны только при питании от внешнего источника питания. При этом по линиям питания 5В становится возможным запитывание подключаемой к модулю нагрузки током до 3А.
- USB порт для программирования модуля. Модуль может быть запрограммирован без подключения внешнего источника питания, однако подключенные к модулю устройства могут не функционировать корректно без внешнего источника питания.
- Блок выводов, содержащий в себе линию питания 5В, линии «земли» GND, линию входного напряжения VIN, а также линию RESET. Линии 5В и VIN становятся активными только при использовании внешнего источника питания
- Блок выводов, содержащий в себе аналоговые линии вычислительного модуля.
- Блок выводов, содержащий в себе цифровые линии вычислительного модуля.
- Интерфейсный разъем для подключения внешних устройств с поддержкой интерфейса DXL-AR (протокол Dynamixel).
1.2 Драйвер моторов четырехканальный MotorShield
Модуль расширения представляет собой устройство, интегрируемое в вычислительный модуль и позволяющее управлять силовой нагрузкой. Модуль расширения поддерживает одновременное подключение 4х двигателей постоянного тока, 2 сервоприводов, 2 устройств, работающих в режиме «Вкл» - «выкл», 4х датчиков, а также устройств с интерфейсами UART и I2C. Так же возможна переконфигурация модуля, расширяющая функционал, за счет уменьшения подключаемых устройств какого-либо типа.
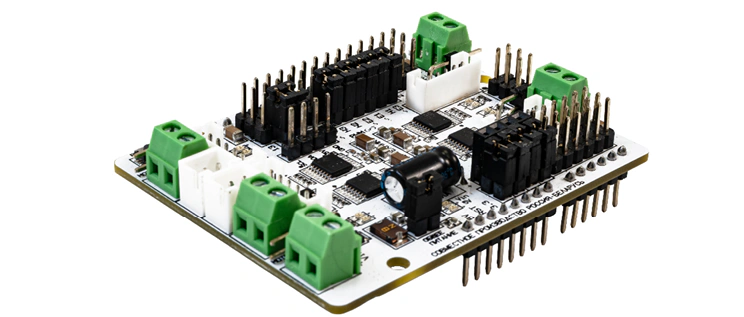
Драйвер моторов
Имеет 4 выхода для управления моторами. Каждый выход можно подключить тремя разными способами (варианты подключения зависят от типа мотора и требуемого режима работы).
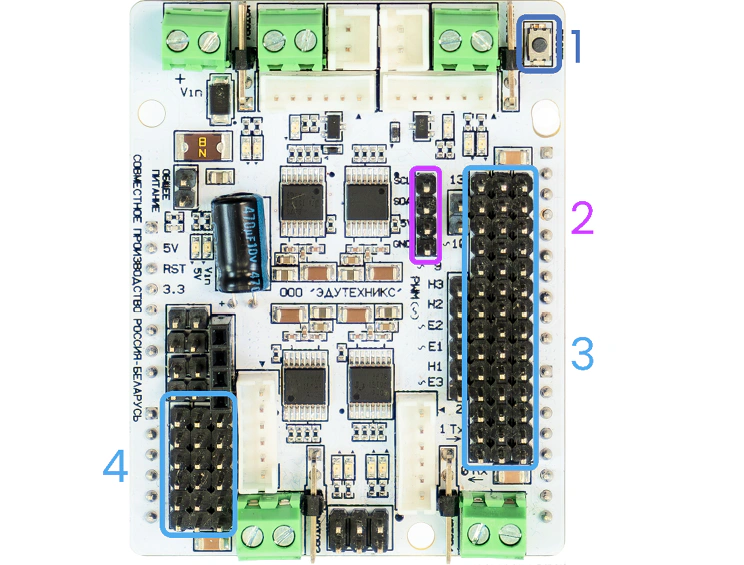
Драйвер моторов
Здесь:
- Кнопка RESET. Может быть использована для перезагрузки вычислительного модуля.
- Разъем для подключения устройств с интерфейсом I2C. Содержит в своем составе линии SDA, SCL, 5В, GND.
- Блок разъемов для подключения цифровых устройств. Отдельные линии резервируются путем установки джамперов для управления подключаемыми двигателями постоянного тока. К каждому цифровому выводу размещен вывод питания 5В и линия земли для удобного подключения устройств по 3х проводному кабелю.
- Блок разъемов для подключения аналоговых устройств. К каждому аналоговому выводу размещен вывод питания 5В и линия земли для удобного подключения устройств по 3х проводному кабелю.
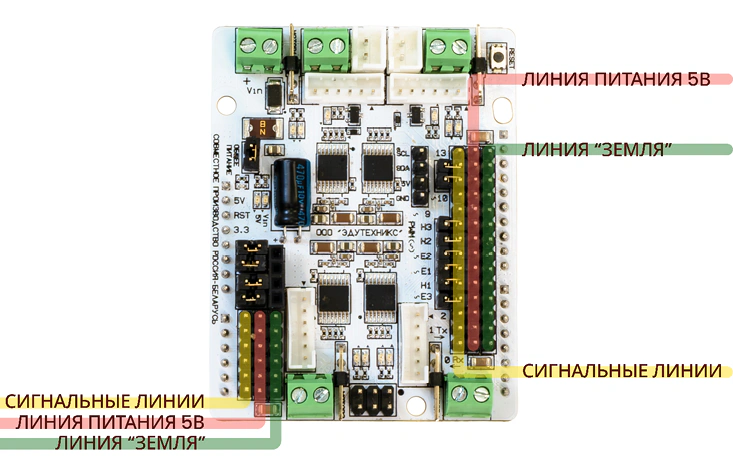
Линии выходов драйвера моторов
Важно! Для корректного управления моторами необходимо установить перемычки в соответствии с выбранным вариантом подключения.
Перемычки (Джамперы)
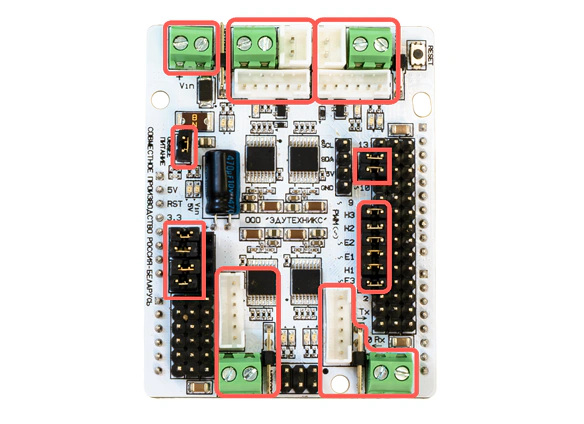
Перемычки драйвера моторов
Клеммник питания находится в левом верхнем углу. Может быть использован для подачи силового питания от внешнего источника. Не требуется использование при условии наличия внешнего питания вычислительного модуля и установленного джампера COM POWER (2). Внимание! Данный вход питания не имеет никакой защиты.
Блоки разъемов моторов расположены на плате: сверху MOTOR1 — MOTOR2, внизу MOTOR3 — MOTOR4. Используется для подключения двигателей постоянного тока и управления ими с помощью цифровых линий.
Блок разъемов MOTOR1 D4 (направление) и D5 (скорость) — требуется наличие установленных джамперов на выводы H1 и E1. В процессе работы соответствующие светодиоды показывают направление и интенсивность вращения мотора. Блок разъемов содержит 3 типа популярных разъемов (клеммник, штыревой, B6B) для удобного подключения популярных моторов. Разъем B6B в своем составе не содержит выводы энкодеров.
Блок разъемов MOTOR2. Используется для подключения двигателей постоянного тока и управления ими с помощью цифровых линий D7 (направление) и D6 (скорость) — требуется наличие установленных джамперов на выводы H2 и E2. В процессе работы соответствующие светодиоды показывают направление и интенсивность вращения мотора. Блок разъемов содержит 3 типа популярных разъемов (клеммник, штыревой, B6B) для удобного подключения популярных моторов. Разъем B6B в своем составе не содержит выводы энкодеров.
Блок разъемов MOTOR3. Используется для подключения двигателей постоянного тока и управления ими с помощью цифровых линий D8 (направление) и D3 (скорость) — требуется наличие установленных джамперов на выводы H3 и E3. В процессе работы соответствующие светодиоды показывают направление и интенсивность вращения мотора. Блок разъемов содержит 3 типа популярных разъемов (клеммник, штыревой, B6B) для удобного подключения популярных моторов. Разъем B6B в своем составе не содержит выводы энкодеров.
Блок разъемов MOTOR4. Используется для подключения двигателей постоянного тока и управления ими с помощью цифровых линий D12 (направление) и D11 (скорость) — требуется наличие установленных джамперов на выводы H4 и E4. В процессе работы соответствующие светодиоды показывают направление и интенсивность вращения мотора. Блок разъемов содержит 3 типа популярных разъемов (клеммник, штыревой, B6B) для удобного подключения популярных моторов. Разъем B6B в своем составе не содержит выводы энкодеров.
На схемах перемычки (джамперы) обозначаются:
В наборе используется включение предусмотренного дополнительного функционала:
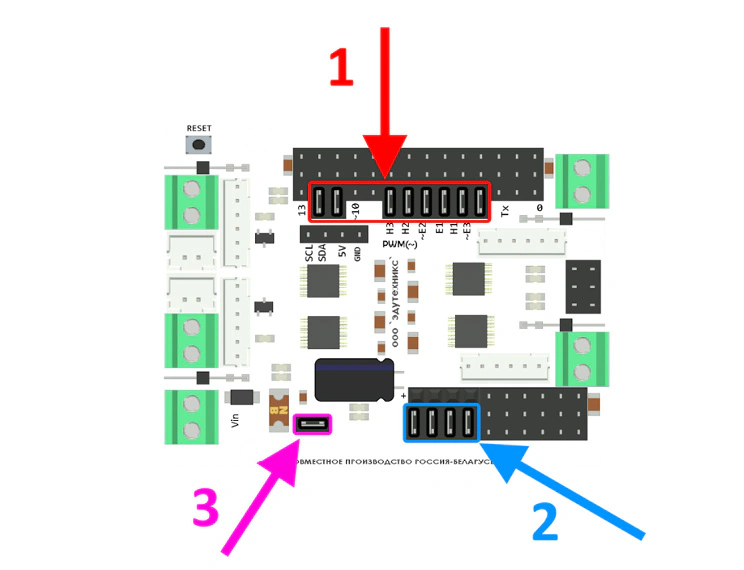
Установка перемычек
- Для подключения управления скорости и направлением вращения моторов.
- Для подключения энкодеров для каждого мотора отдельно.
- Для подключения внешнего питания.
Для управления скоростью и направлением вращения каждого мотора предусмотрена пара пинов: «E1» и «H1», «E2» и «H2», «E3» и «H3», «E4» и «H4».
Здесь:
E — направление вращения,
H — скорость вращения,
цифра — номер мотора:
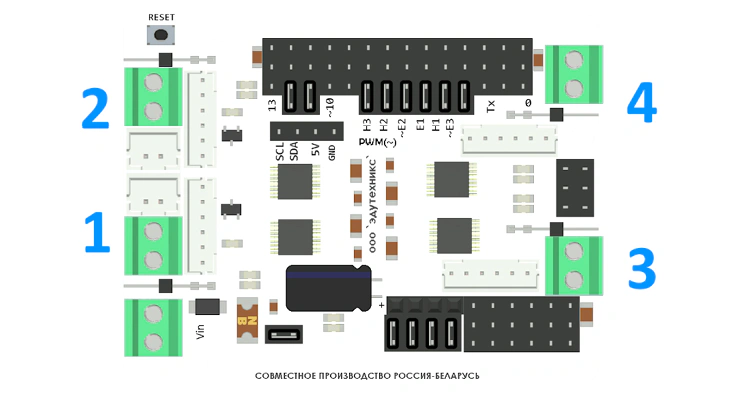
Подключение моторов
Таким образом, установленная перемычка, подключает один из цифровых пинов платы к предусмотренному функционалу.
Пример: Чтобы управлять первым мотором, нужно установить перемычки на пины 4 и 5 строго следующим образом:
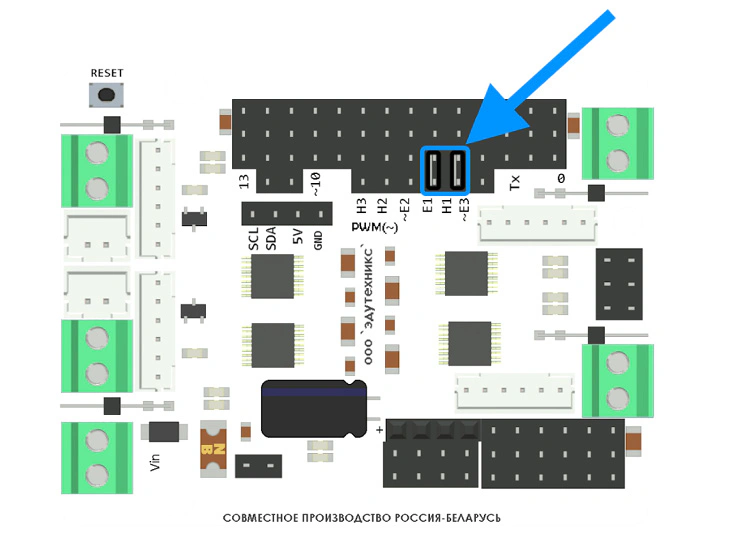
Установка перемычек
Подключение энкодеров
Энкодеры подключаются только к первому и второму моторам. Для энкодера первого мотора используются аналоговые пины «A2» и «A3», для второго — «A0» и «A1».
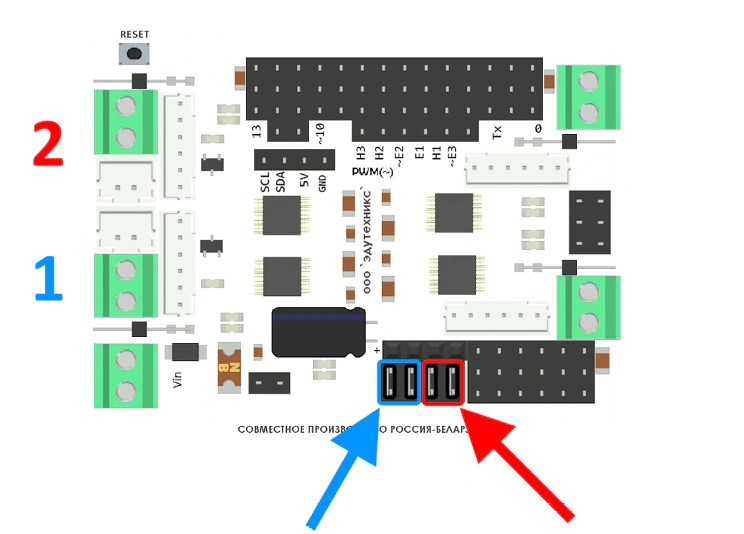
Подключение перемычек для энкодеров
Подключение внешнего питания
При необходимости можно подключить дополнительный (альтернативный) источник питания на 9–12 В. Чтобы это питание поступало как на драйвер моторов, так и на контроллер, нужно установить перемычку «3». Альтернативный источник подключается к винтовому разъёму «Vin».
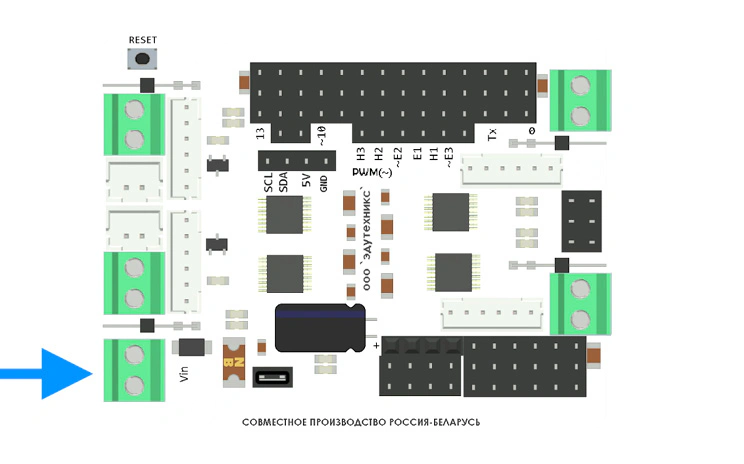
Подключение внешнего питания
1.3 Аккумуляторный модуль PowerBank 9V 3A
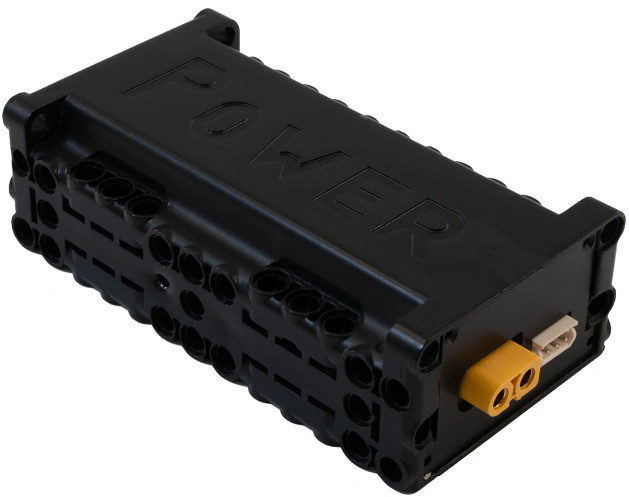
Блок питания
Блок питания состоит из:
- Аккумуляторы: 2 Li-Ion аккумулятора ёмкостью 3000 мАч каждый.
- Выход: до 10 В постоянного напряжения и до 2,5 А постоянного тока.
- Индикатор заряда.
- Разъём USB Type-C.
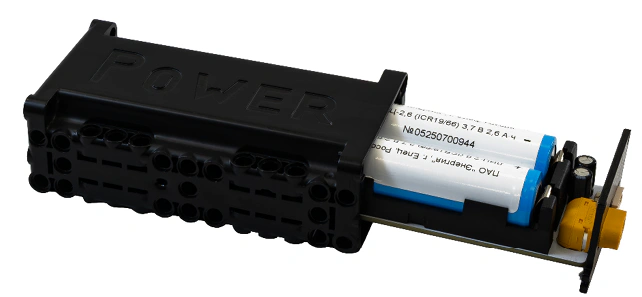
Открытый блок питания
Блок питания имеет функции:
- Автоотключение через 5 минут без нагрузки.
- Автоотключение при минимальном заряде под нагрузкой, чтобы предотвратить глубокий разряд аккумуляторов.
Зарядка блока питания:
- Через Разъём USB Type-C. Время полной зарядки: 1,5 часа.
Время работы: до 1 часа при полной нагрузке (4 мотора + 2 серво + 4 датчика).
Температурные условия: заряжать только при комнатной температуре 18–35 °C.
Управление и настройка
Для того чтобы начать настройку аккумулятора, необходимо пройти 3 этапа:
- Загрузить на плату код «Bridge» (с англ. «Мост»).
- Открыть html код-страницу для удобной настройки.
- Соединить плату с аккумулятором и компьютером.
Код и html страницу скачиваем по ссылке
Для загрузки кода на плату требуется установить среду разработки Arduino IDE, более подробно указано в разделе 3.1.1.
1 этап
Открываем Arduino IDE, выбираем порт и указываем плату «Arduino UNO».
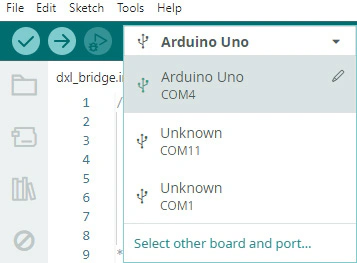
Загружаем «Bridge» код на плату, нажав на «Галочку» в левом верхнем углу.
2 этап
Открываем html код-страницу для настройки.
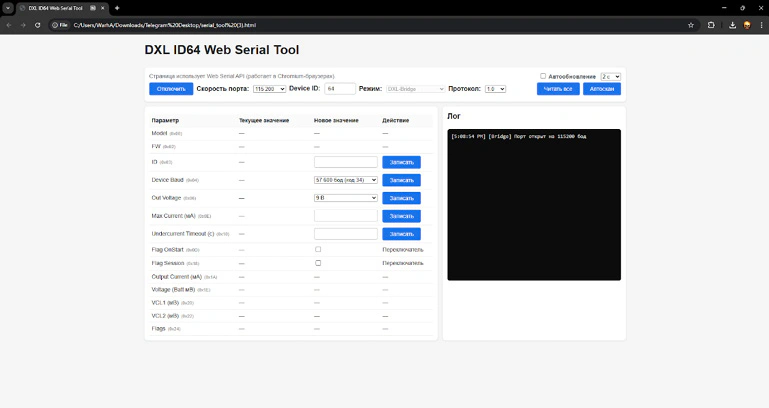
3 этап
Соединяем плату с аккумулятором и с компьютером.
Используем провод Molex-Molex для подключения платы с аккумулятором.
Используем USB-miniUSB для подключения платы с компьютером.
Внимание! Соединять кабель питания НЕ НУЖНО. Аккумулятор должен быть заряжен.
Начало настройки
Включаем аккумулятор и открываем HTML страницу. Нажимаем подключение.
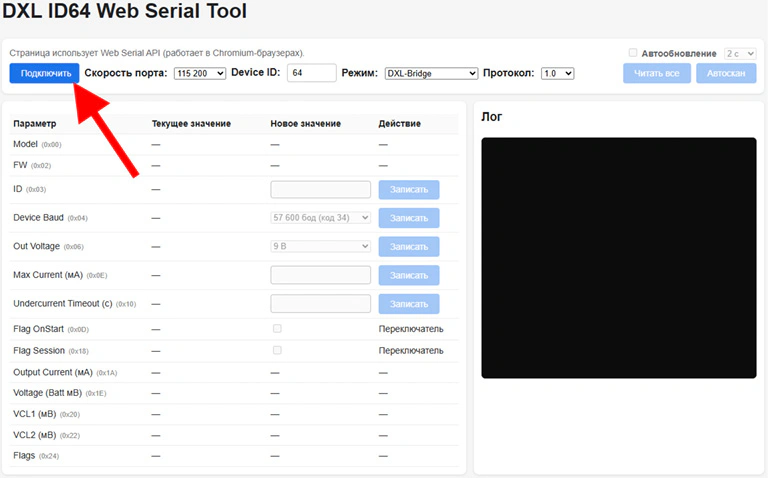
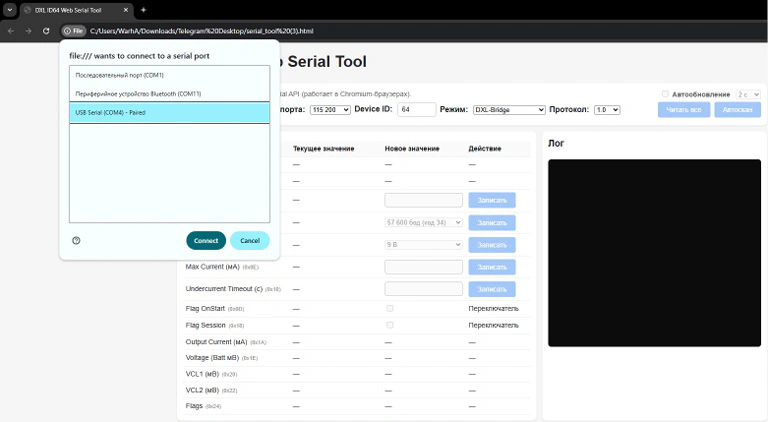
Выбираем порт.
Если установка пройдёт успешно, то в терминале «Лог», вы увидите сообщение:
«[00:00:00 PM] [Bridge] Порт открыт на 115200 бод».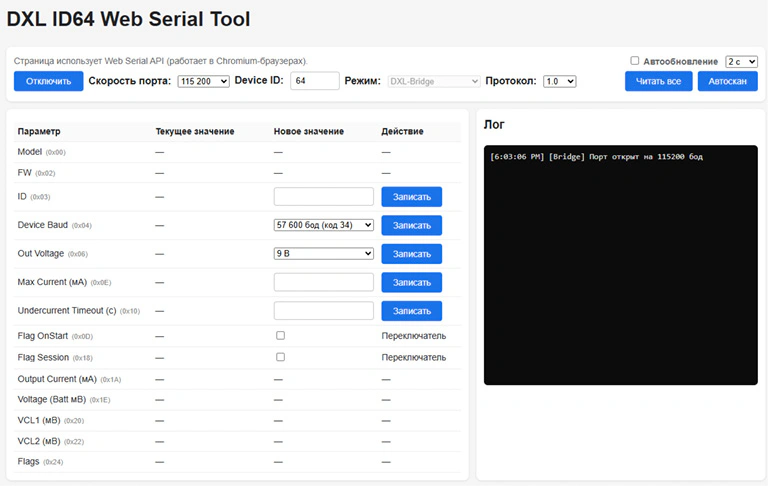
Остальные функции и кнопки станут доступны.
Теперь подключим аккумулятор.
Требуется убедиться, что код «bridge» УСТАНОВЛЕН, включаем аккумулятор.
Теперь найдём аккумулятор:
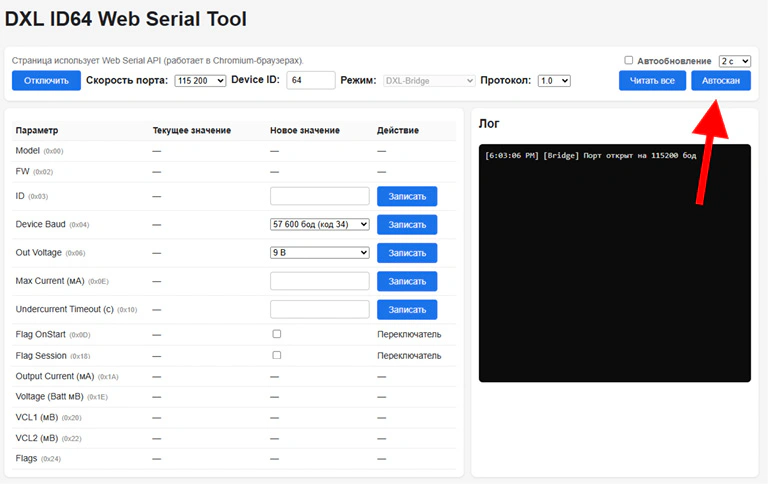
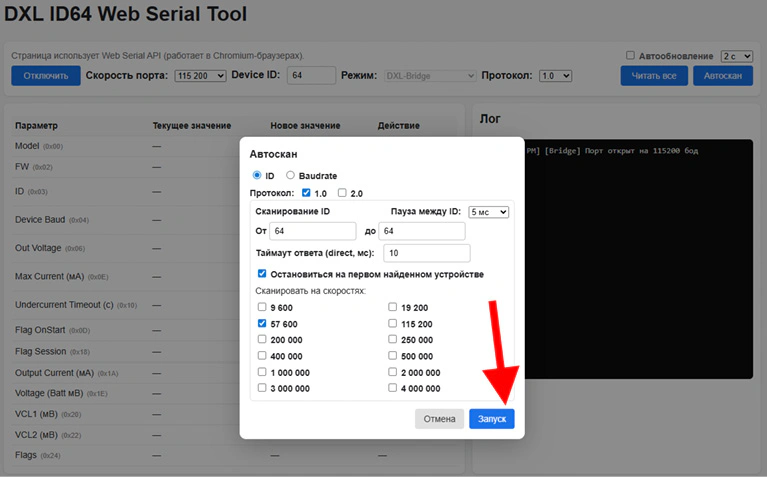
Выбираем следующие параметры для «Авто сканирования» и нажимаем «Запуск»:
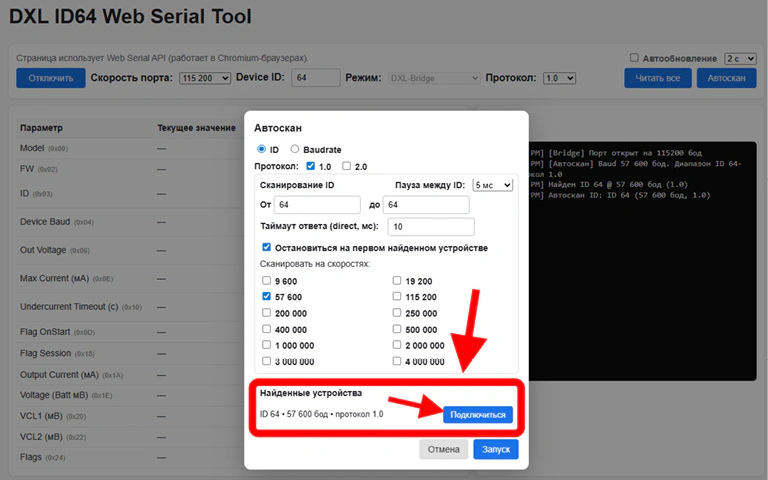
Если всё пройдёт успешно, в меню «Автоскан» появится раздел «Найденные устройства», в котором будут указаны все найденные устройства, поддерживающие протокол DXL:
В разделе «Параметры» появятся текущие характеристики блока питания:
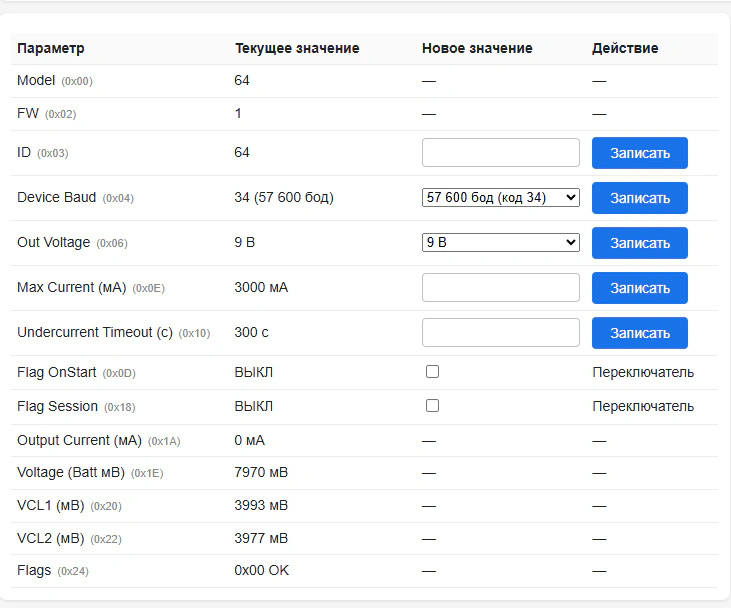
- Model — название модели блока питания.
- FW — Регистр версии прошивки — 1 байт — беззнаковое значение Доступ: только чтение (R), сохраняется после отключения Значение по — умолчанию: зависит от версии прошивки Описание: регистр хранит значение номера версии текущей прошивки.
- ID — Регистр адреса на шине DXL — 1 байт — беззнаковое значение Доступ: чтение и запись (RW), сохраняется после отключения Значение по-умолчанию: 64 Описание: регистр хранит значение адреса устройства акку муляторного устройства на шине DXL.
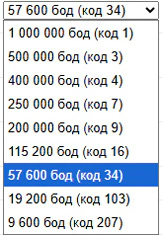
- Devise Baud — Регистр бодрейта (скорости) DXL шины — 1 байт — беззнаковое значение Доступ: чтение и запись (RW), сохраняется после отключения Значение по-умолчанию: 34 (57600 b/s) Описание: регистр хранит значение, соответствующее бодрейту, а также выполняет некоторые вспомогательные функции. Для настройки использует выпадающее меню:
- Out Voltage — Регистр значения выходного напряжения — 1 байт — беззнаковое значение Доступ: чтение и запись (RW), сохраняется после отключения Значение по — умолчанию: 9 (~9 В) Описание: регистр хранит значение, соответствующее значению выходного напряжения батареи, значение изменяется сразу после записи. При значении «12» — значение выходного напряжения ~12 В, иначе — 9В.
- Max Current (mA) — регистр значения смещения сотых долей коэффициента пересчёта тока потребления аккумуляторного устройства — 1 байт — знаковое значение Доступ: чтение и запись (RW), сохраняется после отключения Значение по-умолчанию: 0 (0 мА/q), при отгрузке имеет калибровочное значение соответствующее для этого аккумуляторного устройства.
- Undercurrent Timeout (c) — Регистр значения смещения измеренного напряжения всей батареи в мВ — 1 байт — знаковое значение Доступ: чтение и запись (RW), сохраняется после отключения Значение по-умолчанию: 0 (0 мВ), при отгрузке имеет калибровочное значение соответствующее для этого аккумуляторного устройства.
- Flag onStart — Регистр флага отключения автовыключения аккумуляторного устройства по таймауту по-умолчанию — 1 байт — беззнаковое значение Доступ: чтение и запись (RW), сохраняется после отключения Значение по-умолчанию: 0 Описание: значение при включении записывается в другой регистр («24»), находящийся в оперативной памяти, отвечающий за отключение автовыключения аккумуляторного устройства по таймауту — по истечению регулируемого времени (Регистр «16–17») отключения при токе меньше 150 мА аккумуляторное устройство автоматически отключается по-умолчанию. Это автовыключение можно отключить по-умолчанию в данном регистре, настройка сохранится после выключения или отключить однократно с помощью регистра («24») в оперативной памяти — до следующей подачи питания, если не отключено по-умолчанию.
- Flag Session — Регистр флага отключения таймаута выключения аккумуляторного устройства — 1 байт — беззнаковое значение Доступ: чтение и запись (RW), не сохраняется после отключения Описание: отключает автовыключение батареи по таймауту, смотри описание регистра. Описание: значение при включении записывается в другой регистр («24»), находящийся в оперативной памяти, отвечающий за отключение автовыключения аккумуляторного устройства по таймауту — по истечению регулируемого времени (Регистр «16–17») отключения при токе меньше 150 мА аккумуляторное устройство автоматически отключается по-умолчанию. Это автовыключение можно отключить по-умолчанию в данном регистре, настройка сохранится после выключения или отключить однократно с помощью регистра («24») в оперативной памяти — до следующей подачи питания, если не отключено по-умолчанию.
- Output Current (mA) — Регистр измеренного тока потребления аккумуляторного устройства в мА — 2 байта — беззнаковое значение Доступ: чтение (R), не сохраняется после отключения.
- Voltage (Batt MB) — Регистр измеренного напряжения всей батареи в мВ — 2 байта — беззнаковое значение Доступ: чтение (R), не сохраняется после отключения.
- VLC 1 — Регистр измеренного напряжения первой ячейки батареи в мВ — 2 байта — беззнаковое значение Доступ: чтение (R), не сохраняется после отключения.
- VLC 2 — Регистр измеренного напряжения второй ячейки батареи в мВ — 2 байта — беззнаковое значение Доступ: чтение (R), не сохраняется после отключения.
- Flags — Регистр флагов статусов и ошибок — 1 байт — беззнаковое значение Доступ: чтение (R), не сохраняется после отключения.
- Описание: Флаги ошибок: Флаги статусов:
- Бит 0: «1» — аккумуляторное устройство разряжено;
- Бит 1: «1» — превышение (защита) по току (программная и аппаратная);
- Бит 2: «1» — разбалансировка ячеек батарей по напряжению;
- Бит 3: не используется;
- Бит 4: «1» — внешнее питание аккумуляторного устройства (Через Type-C разъём);
- Бит 5: «1» — процесс зарядки аккумуляторного устройства;
- Бит 6: «1» — аккумуляторное устройство полностью заряжено;
- Бит 7: не используется.
1.4 Двигатель постоянного тока
Двигатель постоянного тока
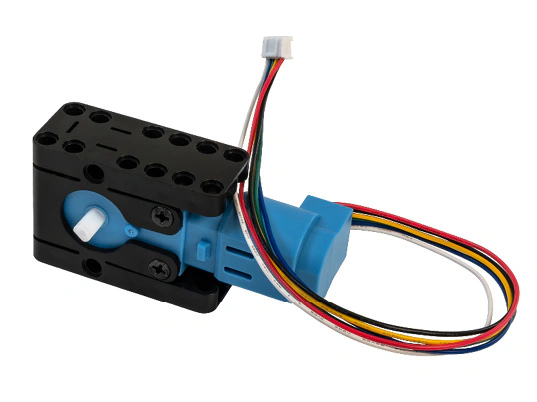
Двигатель постоянного тока используется в моделях для осуществления движения мобильных роботов. Подключение моторов осуществляется с помощью проводов в специальные разъёмы на драйвере моторов, через которые подаются питание и управляющие сигналы. В комплекте двигателя входят фланцы, саморезы и защитный корпус.
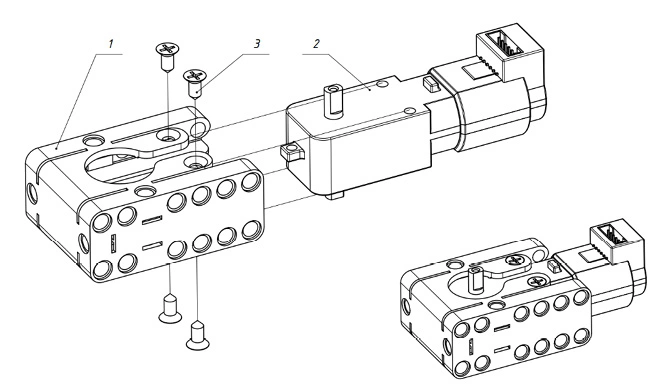
Фланцы устанавливаются на посадочные места мотора и предназначены для крепления конструктивных элементов, в том числе деталей типа LEGO.
Корпус размещается на моторе и фиксируется четырьмя саморезами. Он обеспечивает устойчивое крепление двигателя на модели и повышает безопасность эксплуатации, защищая мотор от механических повреждений.
Сборка в корпус
Двигатели с энкодером представляют собой вариант двигателей постоянного тока предназначенные для точного контроля движения. Встроенный энкодер позволяет измерять угол поворота вала и скорость его вращения. Энкодер позволяет реализовать программное управление перемещением, точные повороты и синхронную работу механизмов.
Энкодер интегрирован в конструкцию мотора и передаёт данные на контроллер через драйвер моторов, обеспечивающие передачу как управляющих сигналов, так и данных измерений. Следует учитывать, что одновременно управление с использованием энкодеров возможно только для двух из четырёх подключённых моторов, что обусловлено техническими особенностями платы.
1.5 Сервомотор малый
Сервомотор малый
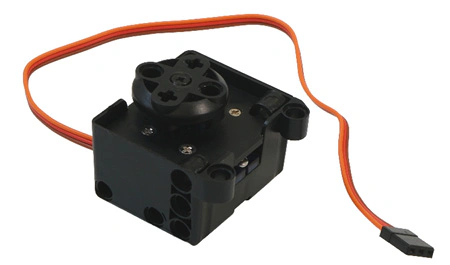
Сервомотор — это электрический двигатель, который более точно поворачивает на заданный угол и удерживает это положение. В отличие от двигателя постоянного тока, он не просто крутится, а выполняет команду: повернуться, например, на 30°, 90° или 180°.
Когда на сервомотор подаётся управляющий сигнал ШИМ (PWM), он сравнивает заданное положение с текущим и вращается до нужного угла, а затем удерживает его, даже если на вал действует нагрузка.
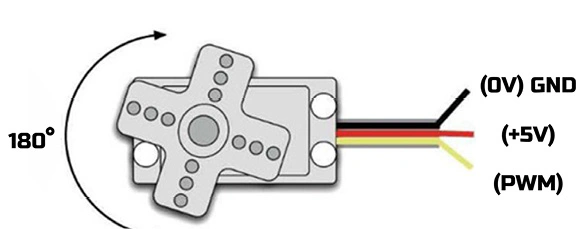
Управляющий сигнал сервомотора
Малый сервомотор предназначен для точного управления положением подвижных элементов в робототехнических и инженерных проектах. Устройство работает от источника питания 5 В с током до 2 А и управляется с помощью широтно-импульсной модуляции (PWM), что обеспечивает стабильное и предсказуемое позиционирование.
Сервомотор имеет предел угла поворота до 180°, что позволяет использовать его для поворотных механизмов, захватов, рычагов и подвижных платформ. Скорость вращения составляет 0,1 секунды на 60°, благодаря чему мотор быстро реагирует на управляющие сигналы.
Компактные габариты 4 × 4 × 2,5 см и небольшой вес 24 г делают сервомотор удобным для установки в ограниченном пространстве. Развиваемое усилие до 2 кг/см.
Характеристики:
Питание: 5 В 2 А.
Предел угла поворота: 180°.
Способ управления: PWM.
Скорость:0,1с/60°.
Габариты: 4 х 4 х 2,5 см.
Вес: 24 г.
Сила: 2 кг/см.
1.6 Сервомотор большой
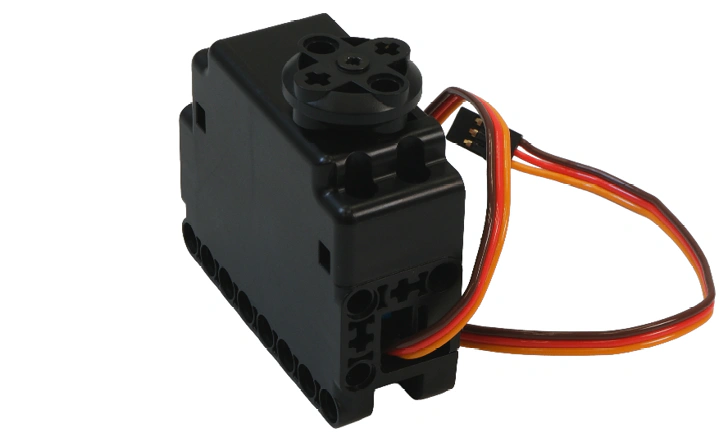
Сервомотор большой
Сервомотор большой — исполнительное устройство, предназначенное для точного поворота и удержания вала в заданном положении при значительной нагрузке.
Сервомотор работает от источника питания 5 В и управляется с помощью ШИМ-сигнала (PWM). В зависимости от параметров управляющего импульса вал сервомотора поворачивается на заданный угол в пределах до 180°. Встроенный редуктор обеспечивает высокий крутящий момент, а система обратной связи позволяет удерживать установленное положение даже при внешнем воздействии.
Благодаря крутящему моменту до 20 кг/см данный сервомотор применяется в робототехнике, где требуется точное управление и работа с повышенной нагрузкой.
Характеристики:
Питание: 5 В, 2 А.
Предел угла поворота: до 180°.
Способ управления: PWM.
Скорость поворота: 0,1 с на 60°.
Габариты: 6,5 × 5,5 × 2,5 см.
Масса: 94 г.
Крутящий момент: до 20 кг/см.
1.7 Модуль «Датчик линии»
Модуль «Датчик линии» является одним из самых часто применяемых в мобильной робототехнике. Данный модуль способен различать контрастные поверхности (обычно — черные и белые), тем самым позволяя решать задачи класса «Следование по линии». Для использования модуль необходимо разместить на небольшом расстоянии от поверхности, на которой нанесены контрастные метки.
Основой данного модуля является ИК-модуль, состоящий из ИК-передатчика и ИК-приемника. Фиксируя количество отраженного излучения от поверхности, модуль возвращает соответствующий сигнал: если зафиксировано количество излучения меньше определенного диапазона — значит, модуль находится на темной поверхности; если больше — то на белой.
Внешний вид модуля показан на .
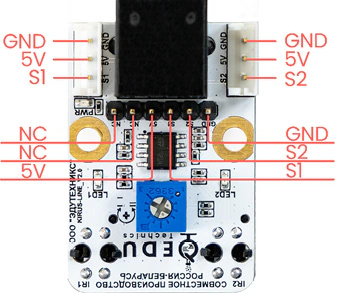
Модуль «Датчик линии», вид спереди
Модуль «Датчик линии» имеет:
- Разъем DXL — два трехпиновых разъема типа Molex, содержащих линии GND (земля), VCC (питание) и DATA (линия данных). Используются для подключения модуля по интерфейсу Dynamixel как в одиночном виде, так и в составе цепи устройств.
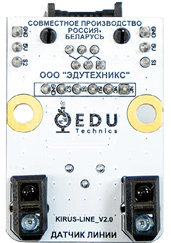
Модуль «Датчик линии», вид сзади
- Разъем типа RJ14 — для подключения модуля к фирменной плате расширения для сенсорных модулей.
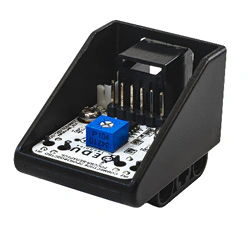
Модуль «Датчик линии», в корпусе
- Шестипиновый разъем, содержащий следующие линии:
- VCC — линия питания, на которую можно подать напряжение в диапазоне от 5 В до 12 В;
- NC — неиспользуемая линия;
- 5V — линия питания, на которую можно подать напряжение 3,3 В или 5 В. При подаче питания 3,3 В необходимо следить, чтобы на линии VCC отсутствовало напряжение;
- NC — неиспользуемая линия;
- SIG — сигнальная линия;
- GND — линия земли.
- Регулятор — предназначен для подстройки чувствительности модуля.
ИК-датчик — содержит в своем составе источник и приемник инфракрасного сигнала.
1.8 Модуль «Датчик цвета»
Модуль «Датчик цвета» представляет собой устройство для определения цветового оттенка находящегося рядом предмета в RGB-нотации.
Модуль построен на классическом сенсоре TSC3472, способном выдавать данные по интерфейсу I²C.
По умолчанию данный модуль в сети I²C имеет адрес 0x29, что позволяет обмениваться с ним данными, используя стандартные подходы.
Внешний вид модуля «Датчик цвета» .
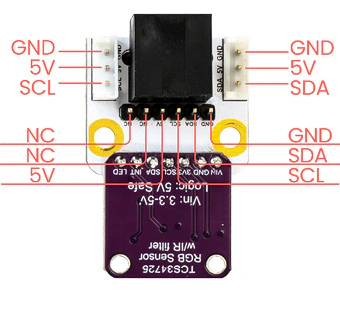
Модуль «Датчик цвета», вид спереди
- Разъём DXL — два трёхпиновых разъёма типа Molex, содержащих линии GND (земля), VCC (питание), DATA (линия данных). Используются для подключения модуля по интерфейсу Dynamixel как в одиночном виде, так и в составе цепи устройств.
- Разъём типа RJ14 — для подключения модуля к фирменной плате расширения сенсорных модулей.
- Шестипиновый разъём, содержащий следующие линии:
- VCC — линия питания, на которую можно подать напряжение в диапазоне от 5 В до 12 В;
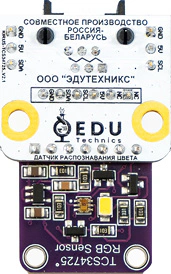
Модуль «Датчик цвета», вид сзади
- NC — неиспользуемая линия;
- 5 V — линия питания, на которую можно подать напряжение 3,3 В или 5 В. При подаче напряжения питания 3,3 В необходимо следить, чтобы на линии VCC отсутствовало напряжение;
- SCL — сигнальная линия интерфейса I²C;
- SDA — сигнальная линия интерфейса I²C;
- GND — линия земли;
- Джампер подсветки — принудительно включает или отключает подсветку;
- Подсветка — светодиод, подсвечивающий измеряемый объект;
- Сенсор TCS3472 — сенсор цвета.
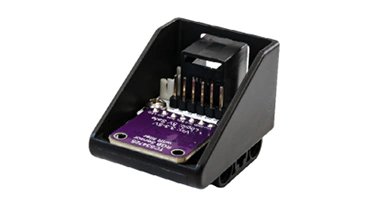
Модуль «Датчик цвета», в корпусе
1.9 Модуль «Ультразвуковой дальномер»
Модуль «Ультразвуковой дальномер» — электронное устройство, предназначенное для определения расстояния до объектов с помощью акустических волн. Работает на принципе эхолокации, аналогично системе ориентации, используемой летучими мышами и дельфинами.
- Излучатель (передатчик) — генерирует короткие ультразвуковые импульсы с частотой около 40 кГц, недоступной для человеческого уха.
- Приемник (детектор) — захватывает отражённые ультразвуковые сигналы, возвращающиеся после взаимодействия с объектами в измеряемой зоне.
Модуль анализирует время, затраченное на прохождение ультразвуковых волн от датчика до объекта и обратно, и вычисляет расстояние до препятствия.
Модуль легко адаптируется под различные задачи измерения расстояний в проектах, в том числе образовательных.
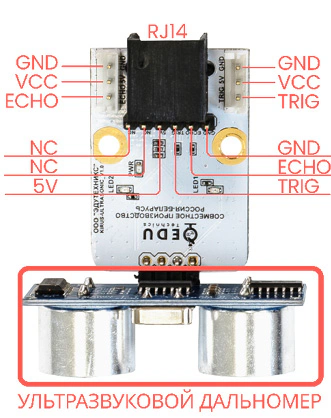
Модуль «Ультразвуковой дальномер», вид спереди
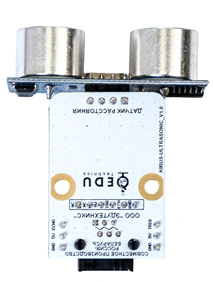
Модуль «Ультразвуковой дальномер», вид сзади
Модуль «Ультразвуковой дальномер» имеет:
- Разъём DXL — два трёхпиновых разъёма типа Molex, содержащих линии GND (земля), VCC (питание) и DATA (линия данных). Используется для подключения модуля по интерфейсу Dynamixel, как в одиночном виде, так и в составе цепи устройств.
- Разъём типа RJ14 — для подключения модуля к фирменной плате расширения сенсорных модулей.
- Шестипиновый разъём, содержащий линии:
- VCC — линия питания, напряжение 5–12 В;
- NC — неиспользуемая линия;
- 5V — линия питания, напряжение 3.3 В или 5 В. При подаче 3.3 В необходимо, чтобы на линии VCC отсутствовало напряжение;
- TRIG — триггер для начала измерения;
- ECHO — триггер о приходе волны обратно;
- GND — линия земли;
- Ультразвуковой дальномер — датчик расстояния, работающий на принципе эхолокации, содержащий передатчик и приёмник ультразвуковых сигналов.
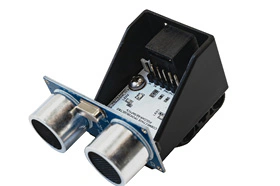
Модуль «Ультразвуковой дальномер», в корпусе