
Глава 4 Принципы робототехники и инженерии
4.1 Использование периферийных функциональных модулей
Периферийные функциональные модули, производимые ООО «ЭдуТехникс», представляют собой электронные устройства, стандартизированные по габаритам и по интерфейсам, используемым для подключения модулей к программируемым контроллерам робототехнических систем. Рассматриваемые модули могут быть разделены по типу на следующие группы:
- сенсорные модули (такие как: модуль датчика атмосферного давления, модуль датчика линии, модуль датчика наклона, модуль датчика температуры и влажности воздуха, модуль датчика цвета, модуль датчика шума, модуль инерциального датчика и магнетометра, модуль энкодера)
- модули ввода (модуль переключателя — например, тактовая кнопка; модуль потенциометра, модуль концевого микропереключателя, модуль ИК приемника)
- индикационные модули (такие как: модуль звукового пьезоизлучателя, модуль светодиода, модуль трехцветного светодиода)
- вспомогательные модули (такие как: модуль аудиоусилителя, модуль силового ключа)
- управляющие модули (такие как: модуль драйвера мотора, модуль драйверов мотора (двухканальный), модуль силового ключа)
Поскольку разработка новых периферийных функциональных модулей ведется непрерывно, количество и классификация модулей могут быть расширены со временем.
Несмотря на разнообразную номенклатуру модулей, они являются унифицированными по габаритам и крепежным отверстиям (исключение составляют двухканальные модули), при помощи которых модули закрепляются на устройстве. Пример типового модуля показан на .
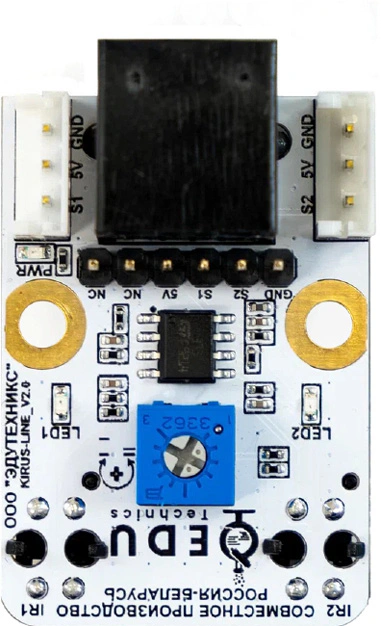
Пример модуля
Отверстия для крепления обладают залуженными полями и выполнены в расчете на использование винтов диаметром 3 мм, таким образом, допускается установка модулей на стандартные металлические стойки с резьбой М3.
При размещении модулей на металлических поверхностях, необходимо помнить о расположенных снизу модулей контактных выводах — при соприкосновении с металлической поверхностью возможно образование короткого замыкания, что, учитывая допустимое напряжение питания модулей до 12В, может привести к выходу из строя как самих модулей, так и вычислительного контроллера, к которому они могут быть подключены.
Модули являются работоспособными при напряжении питания в диапазоне от 3,3 В до 12 В. Однако, надо понимать, что управляющие модули могут требовать дополнительное питание, например, для управления внешними исполнительными механизмами. Питание модулей может быть подано на них несколькими способами:
- через 3х-пиновый разъем интерфейса Dynamixel — через этот разъем рекомендуется подавать питание 12В;
- через соответствующие штыревые разъемы — на модулях существуют штыри, обозначенные как 5V, так и VCC — на вход VCC можно подавать любое напряжение в диапазоне от 5В до 12В. На вход 5В можно подавать напряжение как 3.3В, так и 5В, но в случае подачи 3.3В на вход VCC ничего не должно быть подано, иначе это может привести к выходу модуля из строя
- некоторые модули имеют на себе клеммник, в который также можно подключить источник питания. Такая возможность присутствует, как правило, у управляющих модулей, которые могут быть использованы для управления какой-либо силовой нагрузкой.
При подключении источника питания к модулю убедитесь в правильности выбора полярности!
Все примеры кода в электронном виде можно скачать по ссылке
4.1.1 Модуль «Датчик цвета»
Принцип работы и интерфейс
Модуль «Датчик цвета» предназначен для определения цветового оттенка объектов, расположенных вблизи сенсора. Измерение цвета выполняется в формате RGB, то есть отдельно фиксируются уровни красной, зелёной и синей составляющих отражённого света. Полученные данные могут использоваться для распознавания цветов, сортировки объектов, ориентации робота по цветным меткам и выполнения учебных исследовательских заданий.
В основе модуля используется оптический сенсор. Он измеряет интенсивность света в нескольких спектральных диапазонах и преобразует её в цифровые значения. Для передачи данных применяется интерфейс I²C, который широко используется в микроконтроллерных системах. По умолчанию, модуль имеет I²C-адрес 0x29, что позволяет работать с ним стандартными средствами программирования без дополнительной настройки адреса.
Пример работы модуля
В представленном примере определяется уровень освещённости и интенсивность основных цветов — красного, зелёного и синего. Программа в реальном времени определяет характеристики цвета объектов, находящихся в зоне действия датчика.
Сначала подключаются необходимые библиотеки для работы с датчиком по интерфейсу I²C и упрощённого доступа к его функциям. Затем создаётся объект датчика с заданными параметрами: временем интеграции 50 миллисекунд, что определяет длительность сбора данных о свете, и усилением 4, повышающим чувствительность измерений.
В блоке (setup) открывается последовательный порт для передачи данных на компьютер и выполняется проверка наличия датчика; если он не обнаружен, выполнение программы останавливается.
В основном цикле (loop) создаются переменные для хранения данных с датчика: общего уровня освещённости (Clear) и значений по каждому цветовому каналу (R, G, B).
Датчик активируется, получает 60 миллисекунд для проведения измерений, после чего считываются «сырые» данные и выводятся на экран в формате: общее количество света (C) и уровни каждого цвета. Между измерениями предусмотрена задержка в одну секунду для стабильной работы и удобства наблюдения.
Пример подключения:
cpp
SDA -> SDA датчика
SCL -> SCL датчика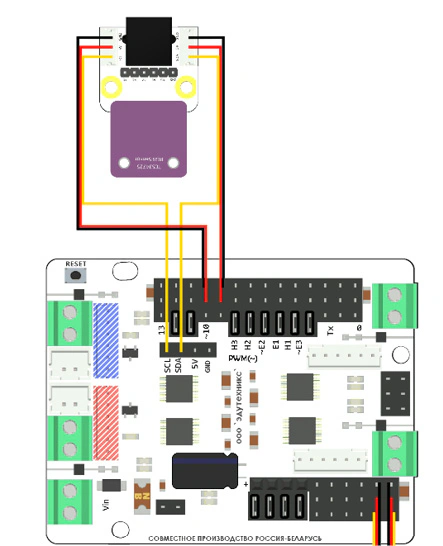
Пример подключения модуля «Датчик цвета»
Пример кода Аrduino IDE:
cpp
#include <Wire.h> // Подключаем библиотеку для работы с I2C (шина для связи с датчиком)
#include <Adafruit_Sensor.h> // Библиотека Adafruit для работы с датчиками
#include <Adafruit_TCS34725.h> // Библиотека для работы с датчиком цвета TCS34725
// Создаём объект датчика TCS34725 с параметрами:
// TCS34725_INTEGRATIONTIME_50MS — время интеграции (50 мс), TCS34725_GAIN_4X — усиление сигнала
Adafruit_TCS34725 tcs = Adafruit_TCS34725(TCS34725_INTEGRATIONTIME_50MS, TCS34725_GAIN_4X);
void setup() {
  Serial.begin(9600);  // Запускаем последовательный порт для вывода данных на компьютер
  // Проверяем, подключен ли датчик
  if (tcs.begin()) {
    Serial.println("Found sensor");  // Датчик найден, продолжаем работу
  } else {
    Serial.println("No TCS34725 found ... check your connections"); // Датчик не найден
    while (1); // Останавливаем программу, чтобы не продолжать работу без датчика
  }
}
void loop() {
    // Переменные для хранения значений цвета
    uint16_t clear, red, green, blue;
    // Включаем режим измерения (отключаем прерывания)
    tcs.setInterrupt(false);
    delay(60);  // Ждём 60 мс, чтобы датчик успел измерить цвет
    // Считываем сырые данные с датчика
    tcs.getRawData(&red, &green, &blue, &clear);
    // Включаем прерывания, чтобы датчик мог перейти в спящий режим между измерениями
    tcs.setInterrupt(true);
    delay(60); // Небольшая задержка для корректной работы
    // Выводим значения на монитор порта
    Serial.print("C:\t"); Serial.print(clear);  // Общая яркость
    Serial.print("\tR:\t"); Serial.print(red);  // Красный канал
    Serial.print("\tG:\t"); Serial.print(green); // Зелёный канал
    Serial.print("\tB:\t"); Serial.println(blue); // Синий канал
    delay(1000); // Задержка 1 секунда перед следующим измерением
}
4.1.2 Модуль «Датчик линии»
Принцип работы и области применения
Датчик линии — это электронный элемент, который определяет цвет поверхности под собой и передаёт контроллеру простой цифровой сигнал. Модуль датчика линии является одним из наиболее востребованных компонентов в мобильной робототехнике. Он предназначен для распознавания поверхностей с высокой степенью контрастности, чаще всего чёрных и белых участков. Основная задача такого модуля — обеспечить возможность следования робота по заданному маршруту (линии). Для корректной работы его устанавливают на небольшом расстоянии над поверхностью, содержащей контрастные маркеры.
Принцип работы основан на отражении инфракрасного света: встроенный ИК-светодиод подсвечивает участок под датчиком, а фотоприёмник фиксирует количество отражённого излучения. Если уровень отражённого сигнала ниже определённой границы — модуль определяет тёмную зону; если выше — светлую область. На выходе датчика формируется бинарный сигнал: логическая «1» означает, что датчик видит чёрную линию (или край/пустоту), а логический «0» — что под ним светлая поверхность.
Для удобства настройки на модуле предусмотрен индикаторный светодиод, который загорается при попадании на светлую область и гаснет при попадании на чёрную. Также установлен переменный резистор (потенциометр), позволяющий регулировать чувствительность — это помогает адаптировать работу сенсора под разные условия освещённости, материал покрытия и конструкцию робота.
Если требуется определять не только чёрный и белый, но и промежуточные оттенки, используют аналоговые датчики линии. Они выдают сигнал с плавно изменяющимся уровнем напряжения, что даёт возможность контролировать процесс перехода между цветами и учитывать серые зоны.
К основным характеристикам любого датчика линии относятся рабочее напряжение, потребляемый ток, чувствительность и погрешность измерения. В реальных проектах такой модуль часто применяют в роботах-следопытах: робот движется по светлой поверхности и, получив от датчика «1», сигнализирующую о чёрной линии, корректирует свой курс, чтобы оставаться на трассе. Подобный принцип встречается и в повседневной технике — например, в сканерах штрих-кодов, оптических компьютерных мышах и промышленных системах считывания меток, где также используется распознавание контраста между светлыми и тёмными участками.
Пример работы модуля
Схема подключения:
- A4 подключите к выходу датчика DATA
- A5 подключите к выходу датчика DATA
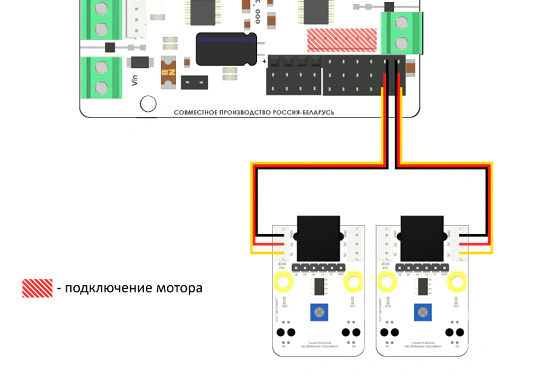
Пример подключений модулей «Датчик линии»
Чаще всего в задачах связанными с использованием датчиков линии требуется устанавливать 2 датчика линии для более точного позиционирования, поэтому приведен пример именно такого варианта.
Можно изменить код таким образом, чтобы использовать только один датчик и просто не подключать его. В таком случае робот просто не будет получать данные с указанного пина.
Код ниже предназначен для считывания данных с датчиков линии, установленных на роботе. Программа считывает аналоговые значения с левого и правого датчиков, подключённых к аналоговым входам микроконтроллера, и выводит их в монитор последовательного порта. Значения варьируются от 0 до 1023 в зависимости от уровня отражённого света от поверхности под датчиком. Такая обработка позволяет определить цвет поверхности перед датчиком (например, чёрная или светлая) и использовать эти данные для управления движением робота по линии. Задержка в 100 миллисекунд снижает частоту опроса и позволяет наблюдать изменения сигналов в реальном времени. Этот код подходит для тестирования и настройки датчиков линии перед программированием автономного движения робота.
Пример кода Аrduino IDE:
cpp
// Объявляем константы с номерами пинов, к которым подключены датчики линии
// #define — это команда, заменяющая имя (LINE_LEFT, LINE_RIGHT) на указанное значение до компиляции кода
#define LINE_LEFT   A4  // Левый датчик подключён к аналоговому входу A4
#define LINE_RIGHT  A5  // Правый датчик подключён к аналоговому входу A5
// Переменные для хранения данных, считанных с датчиков линии
int line_left_data;
int line_right_data;
void setup()
{
  // Запускаем последовательный порт для обмена данными с компьютером
  // 9600 — скорость передачи (бит/с)
  Serial.begin(9600);
  // Настраиваем пины, к которым подключены датчики, как входы
  pinMode(LINE_LEFT, INPUT);
  pinMode(LINE_RIGHT, INPUT);
}
void loop() {
  // Вызываем функцию для чтения данных с датчиков линии
  read_line_sensors();
}
void read_line_sensors()
{
  // Считываем аналоговые значения с левого и правого датчиков линии
  // analogRead возвращает число от 0 до 1023 в зависимости от уровня сигнала
  line_left_data = analogRead(LINE_LEFT);
  line_right_data = analogRead(LINE_RIGHT);
  // Выводим в монитор порта значения с обоих датчиков
  Serial.print("Sensor left: ");   // Печатаем текст перед значением левого датчика
  Serial.print(line_left_data);    // Печатаем само значение левого датчика
  Serial.print("\tSensor right: "); // \t — это табуляция для выравнивания
  Serial.println(line_right_data); // Печатаем значение правого датчика и перевод строки
  // Задержка в 100 миллисекунд для уменьшения частоты опроса датчиков
  delay(100);
}
4.1.3 Модуль «Ультразвуковой дальномер»
Принцип эхолокации и измерение расстояний
Ультразвуковой датчик используется для измерения расстояния до объектов. Работает по принципу эхолокации, также, как ориентируются летучие мыши и дельфины. Датчик посылает короткие ультразвуковые волны с частотами около 25–40 кГц, невидимые человеческому слуху, которые отражаются от препятствия. Приёмник фиксирует отражённый сигнал, и микроконтроллер вычисляет расстояние до объекта, исходя из времени между отправкой и получением импульса.
Датчик состоит из двух основных элементов — передатчика (Trig), который посылает сигнал, и приёмника (Echo), который принимает отражённый сигнал. Принцип работы прост: если сигнал возвращается быстро — объект близко, если медленно — объект находится дальше. Датчик полезен для предотвращения столкновений, остановки движущихся механизмов, навигации роботов и других задач, где важно измерять расстояние до окружающих предметов.
Точность работы зависит от мощности излучателя, чувствительности приёмника, угла обзора и условий окружающей среды, таких как температура и наличие препятствий между датчиком и объектом. Обычно датчик измеряет расстояние в сантиметрах или миллиметрах.
Для работы датчик устанавливается перпендикулярно поверхности.
Пример работы модуля
Пример подключения:
- A1 подключите к выходу датчика «Trig»
- A2 подключите к входу датчика «Echo»
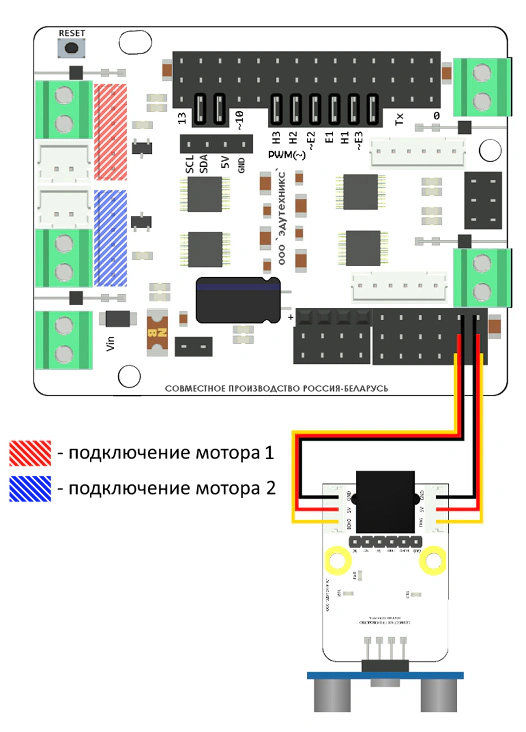
Пример подключения модуля «Ультразвуковой дальномер»
Данный код предназначен для работы с ультразвуковым датчиком расстояния. Программа формирует управляющий сигнал, который инициирует излучение ультразвуковой волны. Отражённый от объекта сигнал принимается датчиком, а микроконтроллер измеряет время его прохождения. На основе этого времени вычисляется расстояние до объекта в сантиметрах. Полученные данные выводятся в монитор последовательного порта. Такой принцип измерения позволяет использовать код для систем обнаружения препятствий, автоматической остановки оборудования или контроля расстояния до объектов.
Пример кода Аrduino IDE:
cpp
#include <Wire.h> // Подключаем библиотеку Wire (используется для работы с I2C, но в этом коде не применяется — можно убрать, если не нужна)
// Пины для ультразвукового датчика HC-SR04
const int trigPin = A1; // Пин, с которого отправляется ультразвуковой импульс
const int echoPin = A2; // Пин, на который приходит отражённый сигнал
void setup() {
  Serial.begin(9600); // Запускаем последовательную связь с компьютером на скорости 9600 бод (для вывода данных в монитор порта)
  // Настраиваем пины для работы с ультразвуковым датчиком
  pinMode(trigPin, OUTPUT); // Пин trigPin будет подавать сигнал (выход)
  pinMode(echoPin, INPUT);  // Пин echoPin будет принимать сигнал (вход)
}
void loop() {
  // Переменные для хранения времени полёта звука и вычисленного расстояния
  long duration; // Время, за которое импульс долетит до объекта и вернётся
  long distance; // Вычисленное расстояние в сантиметрах
  // Отправляем короткий импульс для измерения расстояния
  digitalWrite(trigPin, LOW); // Сначала сбрасываем сигнал в 0
  delayMicroseconds(2);       // Ждём 2 микросекунды
  digitalWrite(trigPin, HIGH); // Подаём сигнал
  delayMicroseconds(10);       // Держим сигнал 10 микросекунд
  digitalWrite(trigPin, LOW);  // Снова выключаем
  // Измеряем длительность импульса на echoPin (в микросекундах)
  // pulseIn ждёт, пока на пине появится HIGH, и измеряет, сколько он держится
  duration = pulseIn(echoPin, HIGH);
  // Переводим время в расстояние:
  // Звук в воздухе распространяется примерно со скоростью 340 м/с
  // 29 мкс ≈ 1 см (туда и обратно), поэтому делим на 29 и на 2 (в одну сторону)
  distance = duration / 29 / 2;
  // Выводим результат в монитор порта
  Serial.print("Distance: "); // Текст
  Serial.print(distance);     // Значение в сантиметрах
  Serial.println(" cm");      // Единицы измерения + перевод строки
}
4.2 Исполнительные механизмы образовательного комплекта
4.2.1 Двигатель постоянного тока
Двигатель постоянного тока представляет собой электромеханическое устройство, преобразующее электрическую энергию в механическое вращение.
Принцип действия двигателя основан на взаимодействии магнитного поля и электрического тока. При подаче напряжения на выводы двигателя через обмотки протекает ток, в результате чего ротор начинает вращаться. Направление вращения зависит от полярности подключённого питания, а скорость вращения определяется величиной подаваемого напряжения и нагрузкой на вал.
Двигатели постоянного тока обычно используются для привода колёс, шестерней, ремённых передач и других механических узлов. Они подходят для задач, где требуется непрерывное вращение с регулируемой скоростью, но не требуется точное задание угла поворота.
Для управления двигателем в микроконтроллерных системах применяется драйвер моторов. Он позволяет включать и выключать двигатель, менять направление вращения и регулировать скорость с помощью широтно-импульсной модуляции. Прямое подключение двигателя к микроконтроллеру не допускается из-за высокого потребляемого тока.
Необходимо устройство, которое бы преобразовывало управляющие сигналы малой мощности в токи, достаточные для управления моторами. Такое устройство называют драйвером двигателей.
Существует достаточно много различных схем для управления электродвигателями. Они различаются как мощностью, так и элементной базой, на основе которой они выполнены.
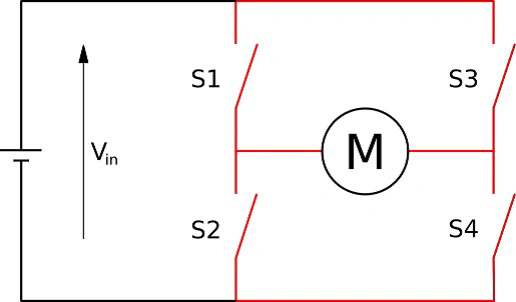
Схема H-моста
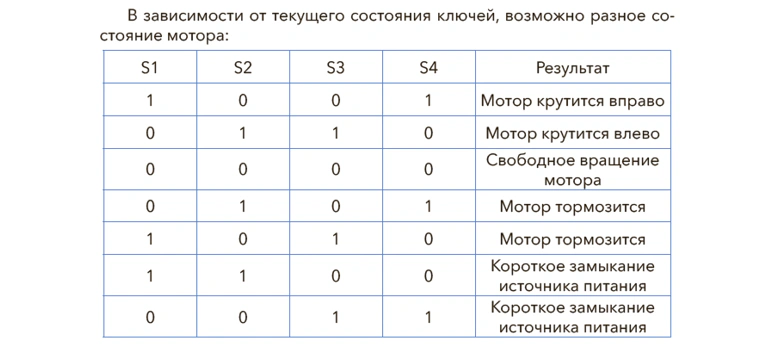
Состояние ключей
Пример кода Аrduino IDE:
cpp
// Переменная для управления скоростью всех моторов (от 0 до 255)
// volatile — чтобы переменная могла безопасно изменяться в прерываниях (здесь не используется, но оставлено)
volatile int speed = 70;
// Пины для подключения Мотора 1
const int dir_pin_M1 = 4;   // Пин направления (H-мост: HIGH — вперёд, LOW — назад)
const int speed_pin_M1 = 5; // Пин ШИМ (PWM) для скорости
// Пины для подключения Мотора 2
const int dir_pin_M2 = 7;
const int speed_pin_M2 = 6;
// Пины для подключения Мотора 3
const int dir_pin_M3 = 8;
const int speed_pin_M3 = 3;
// Пины для подключения Мотора 4
const int dir_pin_M4 = 12;
const int speed_pin_M4 = 11;
void setup() {
  // Настраиваем все пины как выходы (OUTPUT), чтобы можно было управлять моторами
  pinMode(dir_pin_M1, OUTPUT);
  pinMode(speed_pin_M1, OUTPUT);
  pinMode(dir_pin_M2, OUTPUT);
  pinMode(speed_pin_M2, OUTPUT);
  pinMode(dir_pin_M3, OUTPUT);
  pinMode(speed_pin_M3, OUTPUT);
  pinMode(dir_pin_M4, OUTPUT);
  pinMode(speed_pin_M4, OUTPUT);
  delay(1000); // Задержка перед стартом программы (1 секунда)
  forward(); // Вызов функции движения вперёд
  delay(2000); // Едем 2 секунды
  stop(); // Останавливаемся
  delay(2000); // Ждём 2 секунды
  back(); // Вызов функции движения назад
  delay(2000); // Едем 2 секунды
  stop(); // Останавливаемся
}
void loop() {
  // Пусто — код в loop() не выполняется, только то, что в setup()
}
// Функция движения вперёд
void forward(){
  // Устанавливаем направление вращения для каждого мотора
  digitalWrite(dir_pin_M1, HIGH); // Мотор 1 вперёд
  digitalWrite(dir_pin_M2, LOW);  // Мотор 2 вперёд (с противоположным направлением)
  digitalWrite(dir_pin_M3, LOW);  // Мотор 3 вперёд
  digitalWrite(dir_pin_M4, HIGH); // Мотор 4 вперёд
  // Устанавливаем скорость вращения (0–255)
  analogWrite(speed_pin_M1, speed);
  analogWrite(speed_pin_M2, speed);
  analogWrite(speed_pin_M3, speed / 2); // Этот мотор медленнее
  analogWrite(speed_pin_M4, speed);
}
// Функция движения назад
void back(){
  // Меняем направление вращения моторов на противоположное
  digitalWrite(dir_pin_M1, LOW);
  digitalWrite(dir_pin_M2, HIGH);
  digitalWrite(dir_pin_M3, HIGH);
  digitalWrite(dir_pin_M4, LOW);
  // Устанавливаем скорость вращения
  analogWrite(speed_pin_M1, speed);
  analogWrite(speed_pin_M2, speed);
  analogWrite(speed_pin_M3, speed / 2);
  analogWrite(speed_pin_M4, speed);
}
// Функция полной остановки
void stop(){
  // Полностью обесточиваем моторы (нет вращения)
  digitalWrite(dir_pin_M1, LOW);
  digitalWrite(dir_pin_M2, LOW);
  digitalWrite(dir_pin_M3, LOW);
  digitalWrite(dir_pin_M4, LOW);
  // Скорость = 0 (не подаём ШИМ сигнал)
  analogWrite(speed_pin_M1, 0);
  analogWrite(speed_pin_M2, 0);
  analogWrite(speed_pin_M3, 0);
  analogWrite(speed_pin_M4, 0);
}
4.2.2 Сервомоторы
Принцип работы и точное позиционирование
Сервопривод — это исполнительный механизм, представляющий собой электродвигатель с управлением через отрицательную обратную связь, позволяющую точно управлять параметрами движения. Сервоприводом является любой тип механического привода, имеющий в составе датчик (положения, скорости, усилия и т. п.) и блок управления приводом, автоматически поддерживающий необходимые параметры на датчике и устройстве согласно заданному внешнему значению.
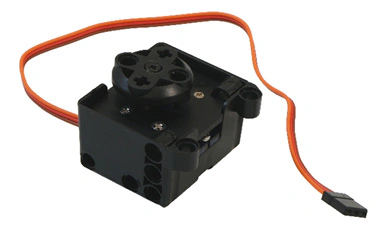
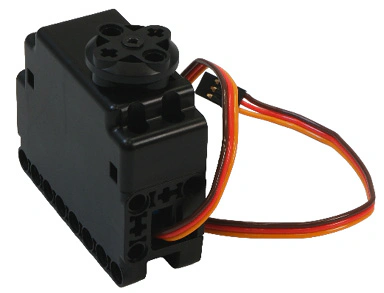
Сервомоторы
Принцип работы сервопривода основан на замкнутом контуре регулирования: датчик положения непрерывно передаёт информацию о фактическом положении рычага, а блок управления сравнивает эти данные с заданными и корректирует подачу питания на мотор. Это обеспечивает точное удержание положения или стабильную скорость вращения даже при изменении нагрузки.
Наиболее распространены сервоприводы, которые удерживают заданный угол, и сервоприводы, поддерживающие заданную скорость вращения. Привод — электромотор с редуктором. Электромотор необходим для преобразования электричества в механический поворот. Однако зачастую скорость вращения мотора бывает слишком большой для практического использования. Понизить скорость электромотора позволяет редуктор — механизм из шестерён, передающий и преобразующий крутящий момент. Тип редуктора (планетарный, цилиндрический, червячный) влияет на крутящий момент, люфт и точность движения.
Для того чтобы положение сервопривода контролировалось устройством, необходим датчик обратной связи — энкодер, который будет преобразовывать угол поворота обратно в электрический сигнал. В качестве такого датчика обратной связи часто используется потенциометр, но также применяются оптические и магнитные энкодеры, датчики Холла, обеспечивающие более высокую точность и стабильность работы.
Кроме электромотора, редуктора и потенциометра в сервоприводе также имеется электронная начинка, которая отвечает за приём внешнего параметра, считывание значений с потенциометра, их сравнение, а также включение/выключение мотора. В цифровых сервоприводах роль «мозга» выполняет процессор, который обрабатывает входные импульсы, рассчитывает управляющее воздействие и подаёт его на мотор с большей частотой, чем в аналоговых моделях.
Чтобы указать сервоприводу желаемое положение, по предназначенному для этого проводу необходимо послать управляющий сигнал. Управляющий сигнал — импульсы постоянной частоты и переменной ширины. Положение, которое должен занять сервопривод, зависит от длины импульсов. Чаще всего импульсы производятся с частотой 50 Гц. Это значит, что импульс испускается и принимается раз в 20 мс. В цифровых моделях частота может достигать 200 Гц и выше, что ускоряет реакцию и повышает точность.
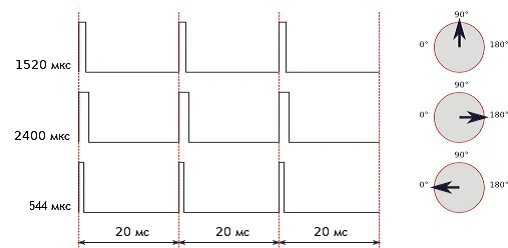
Управляющие сигналы
Основные характеристики сервоприводов:
Крутящий момент M [Н·м]
Скорость вращения T/60° [с]
Максимальный прямой ток IF [А]
Размер a × b × h [мм]
Вес m [г]
Скорость сервопривода измеряется интервалом времени, который требуется рычагу сервопривода, чтобы повернуться на 60°. По весу различают маленькие, стандартные и большие сервоприводы, которые весят 8–25, 40–80 и 50–90 грамм соответственно. Сервоприводы также различают на аналоговые и цифровые.
Аналоговый сервопривод получает импульсы с частотой 50 Гц. В это время любое внешнее воздействие способно изменить положение сервопривода. Также в состоянии покоя на электромотор не подаётся напряжение, но в случае небольшого отклонения от равновесия на электромотор подаётся короткий сигнал малой мощности. Чем больше отклонение, тем мощнее сигнал. Таким образом, при малых отклонениях сервопривод не сможет быстро вращать мотор или развивать большой момент — образуются «мёртвые зоны» по времени и расстоянию.
Цифровые сервоприводы используют специальный процессор, который получает управляющие импульсы, обрабатывает их и посылает сигналы на мотор с частотой 200 Гц и более. Обычно сервоприводы имеют угол вращения в 180 градусов. Но есть приводы, которые не имеют ограничений в повороте, их называют сервоприводами постоянного вращения.
Пример работы сервомотора
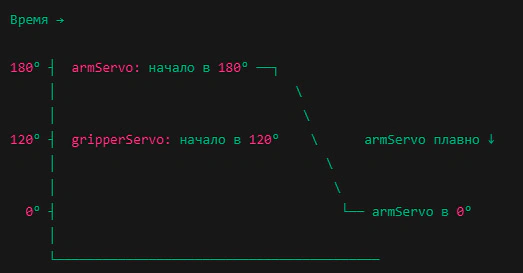
Пример работы сервомотора
armServo
- Начальное положение: 180°
- Плавно поворачивается до 0° (цикл for с pos—)
- Потом плавно возвращается в 180° (цикл for с pos++)
gripperServo
- Начальное положение: 120°
- Мгновенно устанавливается на 180° (gripperServo.write(180))
- Потом мгновенно возвращается на 120° (gripperServo.write(120))
Плавность движения
- Используется delay(15) между шагами → движение плавное
- Меняется мгновенно → резкое перемещение
Пример подключения:
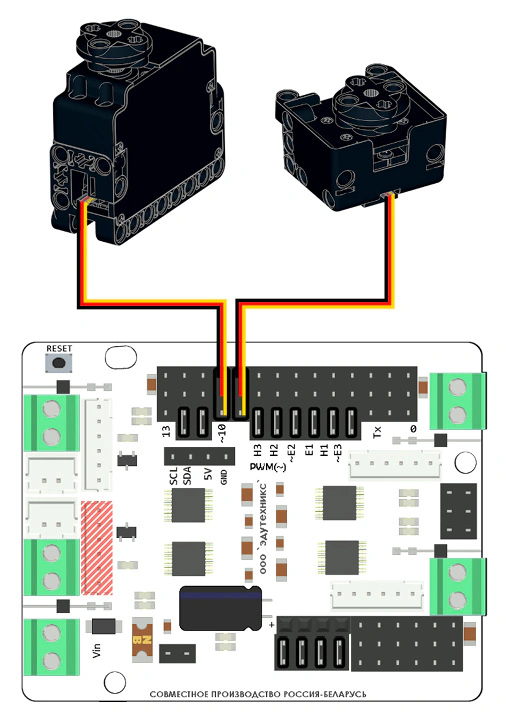
Пример подключения сервомоторов
Пример кода Аrduino IDE:
cpp
#include <Servo.h> // Подключаем библиотеку для работы с сервомоторами.
// Эта библиотека позволяет легко управлять углом поворота сервомотора,
// используя простые команды вроде write().
// Задаём номера пинов Arduino, к которым подключены сервомоторы.
const int servo1_pin = 9;   // Пин для первого сервомотора (например, "рука")
const int servo2_pin = 10;  // Пин для второго сервомотора (например, "захват")
int pos = 0; // Переменная для хранения текущего положения сервомотора (в градусах).
// Создаём объекты типа Servo для управления моторами.
Servo armServo;      // Сервомотор для "руки".
Servo gripperServo;  // Сервомотор для "захвата".
void setup() {
  // "Привязываем" объекты сервомоторов к конкретным пинам.
  armServo.attach(servo1_pin);   // armServo подключён к пину 9.
  gripperServo.attach(servo2_pin); // gripperServo подключён к пину 10.
  // Устанавливаем начальные положения моторов (в градусах: 0 — крайнее левое, 180 — крайнее правое).
  armServo.write(180);   // "Рука" в крайнее правое положение.
  gripperServo.write(120); // "Захват" в положение под углом 120°.
  // Мгновенно переводим "захват" в положение 180°.
  gripperServo.write(180);
  // Плавно переводим "руку" из положения 180° в положение 0°.
  // В цикле каждую итерацию уменьшаем угол на 1°, задержка 15 мс — для плавности.
  for (pos = 180; pos >= 0; pos -= 1) {
    armServo.write(pos); // Поворачиваем "руку" на pos градусов.
    delay(15);           // Ждём 15 миллисекунд перед следующим шагом.
  }
  // Мгновенно переводим "захват" в положение 120°.
  gripperServo.write(120);
  // Плавно переводим "руку" обратно из положения 0° в положение 180°.
  for (pos = 0; pos <= 180; pos += 1) {
    armServo.write(pos); // Поворачиваем "руку" на pos градусов.
    delay(15);           // Ждём 15 миллисекунд перед следующим шагом.
  }
}
void loop() {
  // Пустая функция — код здесь повторяется бесконечно, но у нас в setup() всё выполняется один раз,
  // поэтому в loop() пока ничего нет.
}
4.3 Механика и конструирование
Основные виды передач в конструировании
Конструирование позволяет создавать сложные робототехнические модели с различными функциональными возможностями. Основой любой конструкции являются соединения деталей, передача движения, угловые и поворотные механизмы, а также элементы фиксации и стабилизации.
- Соединения деталей
Осевые соединения через оси (Axle): позволяют передавать вращение от одного элемента к другому или создавать жёсткие каркасы. Применяются для передачи движения мотора на шестерни, колёса, манипуляторы. Примеры деталей LEGO: Technic Axle 3, 4, 8, 12; Axle Joiner.
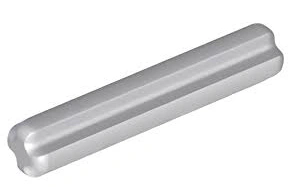
Ось
Штифтовое соединение (Pin): обеспечивает надёжное соединение элементов, часто используется для рам, рычагов и соединений шестерён. Примеры: Technic Pin, Pin with Friction, Pin Connector.
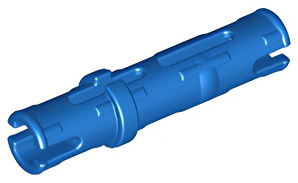
Штыревой соединитель
Скользящее соединение: детали скользят вдоль направляющих или в пазах. Применяется для выдвижных платформ, конвейеров, манипуляторов. Примеры: Technic Liftarm 1x5 с направляющей, Slider Beam, Technic Linear Actuator.
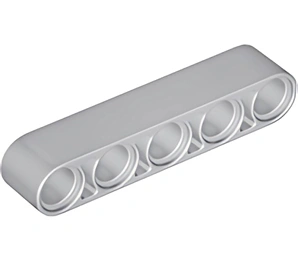
Балка
Рычажные соединения: передают движение или изменяют угол элементов, используются в манипуляторах и шагающих механизмах. Примеры: Lever Arm 3, 5, 7; Technic Linkage; Liftarm with Pin Hol
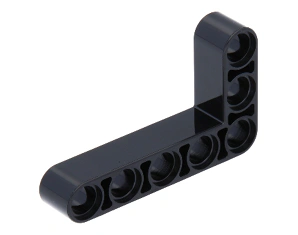
Угловая балка
- Передача движения
Зубчатые передачи (Gear): позволяют менять направление вращения, скорость и крутящий момент. Используются в манипуляторах, турелях, конвейерах, шагающих роботах. Примеры: Gear 12, 20, 24, 40 зубьев; Bevel Gear 12/20; Double Bevel Gear.
Зубчатая передача — это механизм для передачи вращательного движения и мощности между валами с помощью зацепляющихся зубчатых колес, изменяющая крутящий момент и скорост
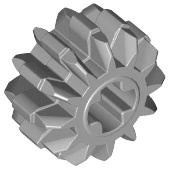
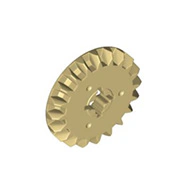
Зубчатое колесо (шестеренка)
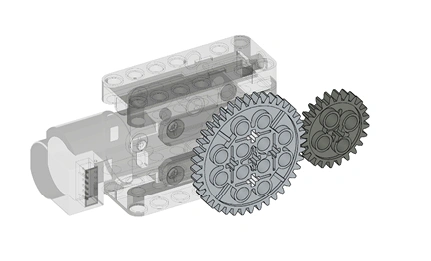
Зубчатая передача
Шкивы и ремни (Belt / Pulley): передают вращение на расстояние и синхронизируют механизмы. Примеры: Pulley Wheel 12T, Pulley Belt, Rubber Belt for Technic.
Шкив
Рычажно-поступательные механизмы (Crank, Slider): преобразуют вращение в поступательное движение. Используются в турелях, шагающих роботах и манипуляторах. Примеры: Crank Arm 3, Slider Beam 7, Technic Connector with Pin Hole.
Рычажный механизм — это кинематическая система, состоящая из соединенных подвижно звеньев (рычагов), которые совершают вращательное, поступательное или плоско-параллельное движение и предназначены для преобразования движения или передачи усилия, часто в виде шарнирных соединений
- Угловые и поворотные конструкции
Сцепка через гнёзда и штыри под углом (Angled Connectors): создают наклонные конструкции и направляющие. Примеры: Technic Connector Angle 90°, 45°, Liftarm Angled 3x5.
- Фиксация и стабилизация
Треугольные и крестовые усиления (Bracing): повышают прочность конструкции. Примеры: Liftarm 1x5, Liftarm 1x7, Technic Cross Beam.
Балка
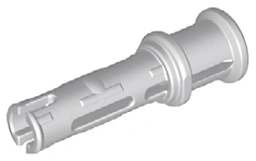
Штыревой соединитель
Фиксация через штифты и втулки (Pin+Bush): надёжное соединение вращающихся и неподвижных деталей. Примеры: Pin + Bush, Axle Joiner + Bush.
Опоры и подпорки (Support Beams): обеспечивают устойчивость платформ, манипуляторов и мостов. Примеры: Liftarm 1x5, Technic Beam 1x7, Technic Liftarm 1x9.
- Механизмы движения
Гусеницы (Tracked Mechanism): обеспечивают движение по неровной поверхности. Примеры: Track Link 1x3, Track Wheel 24T, Technic Chain Connector.
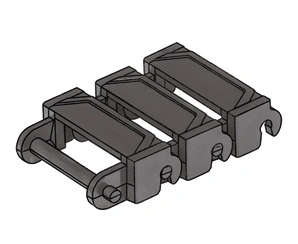
Гусеница
Колёса и шестерни (Wheel+Gear): создают прямое или дифференциальное движение платформ. Примеры: Technic Wheel 43mm, 56mm, Motor M + Axle + Gear 24T.
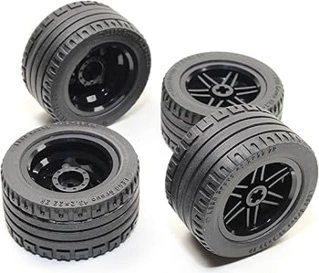
Колеса
Рычажно-поступательные шагающие механизмы (Leg Mechanism): преобразуют вращение мотора в шаговое движение. Примеры: Crank 3 + Slider Beam 7 + Liftarm 1x5 + Foot Plate.
Манипуляторные рычажные механизмы: обеспечивают точное управление положением захватов, их наклоном и углом захвата. Примеры: Lever Arm 3, 5, Turntable 4x4, Claw 2F/3F.
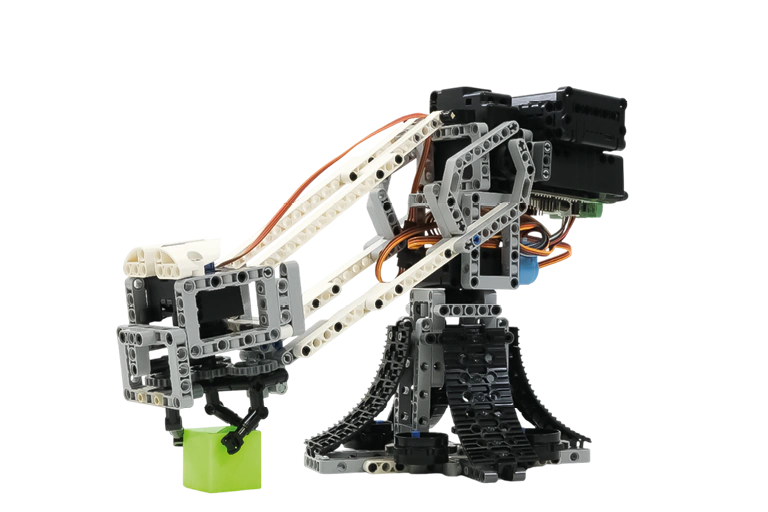
Манипуляционный рычажный механизм