
Первая локация «Ферма»
Урок 5—6. Энергия. Конструирование модели «Мельница»
 | Оглядевшись по сторонам, совенок увидел очень странное сооружение с большими вращающимися лопастями. Интересно, что это такое и для чего это сооружение используют? |
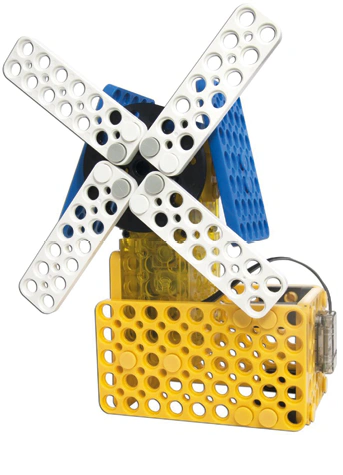
| Помоги совенку собрать модель мельницы и понять, как она работает. С помощью мельницы ты сможешь узнать, в какую сторону отправится совенок путешествовать. |  |
Чтобы запустить в движение некий механизм, нужен источник энергии.
Энергия — это способность тела совершать изменения в себе или в окружающих телах. Энергию нельзя увидеть. Но можно увидеть, как она работает. Благодаря энергии ездят автомобили, летают самолеты, светят лампочки, звучат барабаны, греет огонь.
Существуют самые разнообразные формы энергии:
- энергия движения,
- солнечная энергия,
- тепловая энергия,
- энергия света.
Энергия может изменять свой вид, но она никогда не исчезает. Например, мячу под воздействием силы при броске сообщается кинетическая энергия (энергия движения); при включении лампы электрическая энергия преобразуется в свет. Энергия может переходить из одного вида в другой, может переходить от одного тела к другому, но общий запас механической энергии остаётся неизменным.
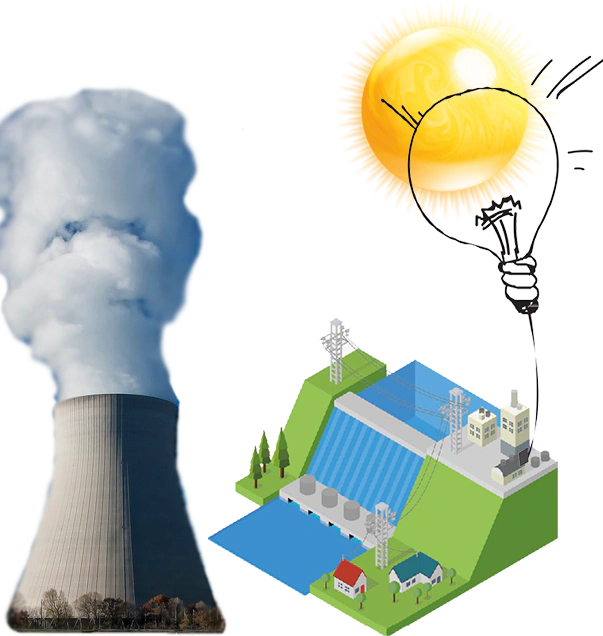
Как получают энергию? Важнейший источник энергии — Солнце. Но энергию также можно получить с помощью воды, ветра, угля, нефти и газа. Есть даже специальные электростанции, которые вырабатывают энергию для жизни целых городов.
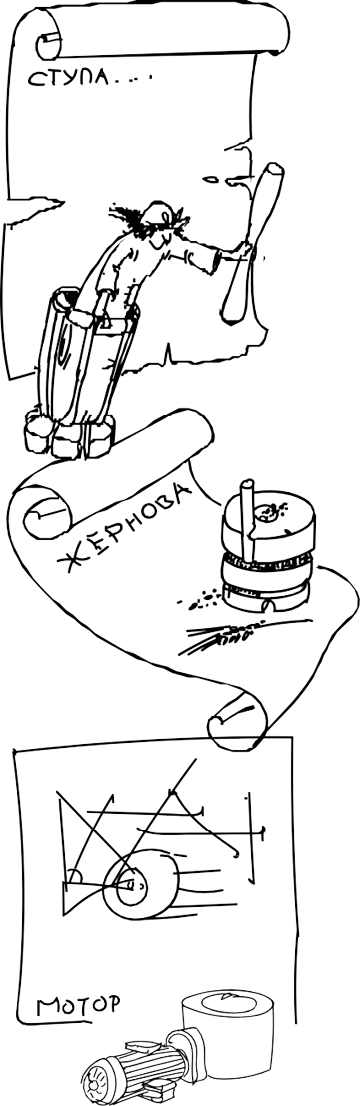
Мельница — это устройство, с помощью которого можно что-нибудь измельчить. Самой первой мельницей служила простая ступка. Чуть позже появились ручные каменные жернова. Для их работы требовалась мускульная сила человека или животного. Развитие техники позволило применить для измельчения зерна силу воды и ветра. Так появились водяные и ветряные мельницы.
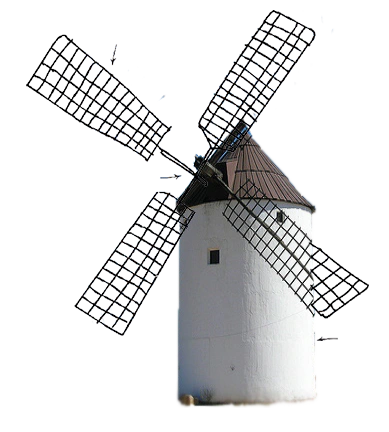
Ещё один вид мельниц с вертикальной осью вращения известен как китайская мельница или китайский ветряк. Конструкция китайской мельницы значительно отличается от персидской использованием свободно поворачивающегося независимого паруса.
Лопасти мельницы движутся под воздействием воздуха. Совенку нужно идти против движения ветра. В нашей мельнице лопасти вращает мотор. Мотор заменяет ветер в модели. Направление движения лопастей модели мельницы поможет определить, какой путь по игровому полю нужно выбрать совенку.
Предположительно, древнейшие мельницы были распространены в Вавилоне. Персидская мельница имеет лопасти на роторе, расположенные аналогично лопаткам гребного колеса на пароходе и должна быть заключена в оболочку, закрывающую часть лопаток. Иначе давление ветра на лопасти будет одинаковым со всех сторон и, так как паруса жестко связаны с осью, мельница не будет вращаться.
Давайте попробуем запустить нашу мельницу, чтобы она вращалась, когда стоит на ровной поверхности. Для этого нам нужно написать программу в R+Task или R+Scratch и загрузить её в нашу машинку.
Программа в R+Task будет выглядеть вот так (Рисунок 11):
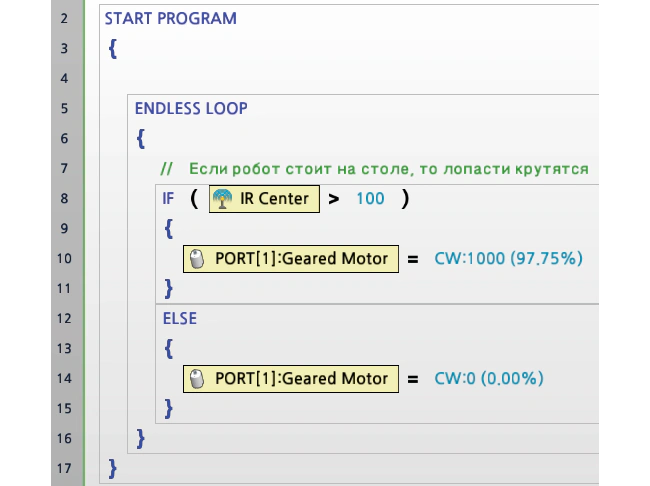
Рисунок 11. Программа «Мельница» в R+ Task
А в программе R+Scratch программа выглядит так (Рисунок 12):
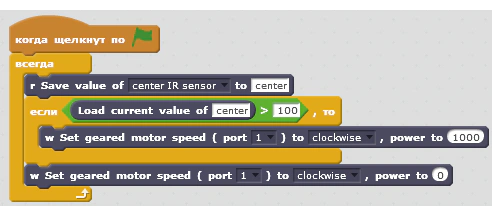
Рисунок 12. Программа «Мельница» в R+ Scratch
После загрузки программы нужно нажать кнопку «Start» на мельнице и поставить её на стол. Мельница будет вращаться, пока стоит на столе. Если её поднять, она перестанет вращаться.
Урок 7—8. Движение. Конструирование модели «Собачка»
 | Совенок внимательно изучил мельницу и записал наблюдения в свой электронный дневник. И вдруг он услышал жалобное поскуливание. «Кому-то нужна помощь!» — подумал совенок и стал искать того, кто попал в беду. Оказалось, что это был маленький щенок, который залез под мельницу и у него никак не получалось выбраться. |
| Помоги совенку освободить щенка. Разбери мельницу, собери фигурку собаки из конструктора. Щенок даст следующую подсказку, как совенку найти дорогу домой. Определи, как именно он передвигается. |  |
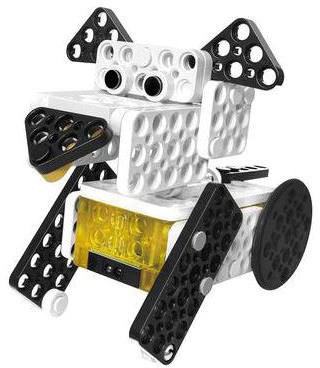
В природе можно наблюдать множество видов движения.
Животные умеют: ползать, перекатываться, плавать, летать, ходить, бегать. Движение в мире животных — это результат взаимодействия внешних по отношению к животному сил (вниз действует сила тяжести, назад — сила трения) и собственных сил животного (обычно вперёд или вверх — напряжение мышц).
Все эти виды движений нашли отражение в робототехнике. Механизмы передвижения животных послужили прототипом для биовдохновлённых роботов.
Особый раздел робототехники составляют шагающие системы передвижения. Шагающие роботы лучше преодолевают препятствия, и в этом их главное преимущество.
При ходьбе нога может быть в двух состояниях:
- опорное положение — в это время нога касается поверхности и служит опорой;
- свободное положение — в это время нога находится над поверхностью и готовится стать опорой на следующем шаге.
Мы рассмотрим разные виды ходьбы. Но начнём с четырёх ног или, проще говоря, лап, потому что именно столько их у нового друга Совенка — щенка.
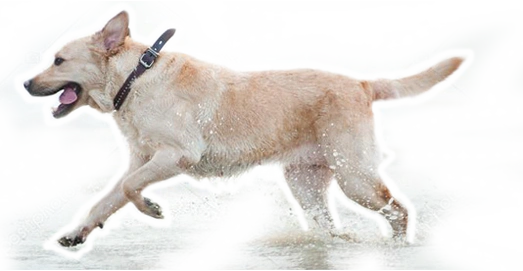
Простая ходьба. Обычно, в этой походке тело поддерживается тремя лапами, пока четвертая находится в воздухе.
 |  |
 |  |  |  |
 |  |
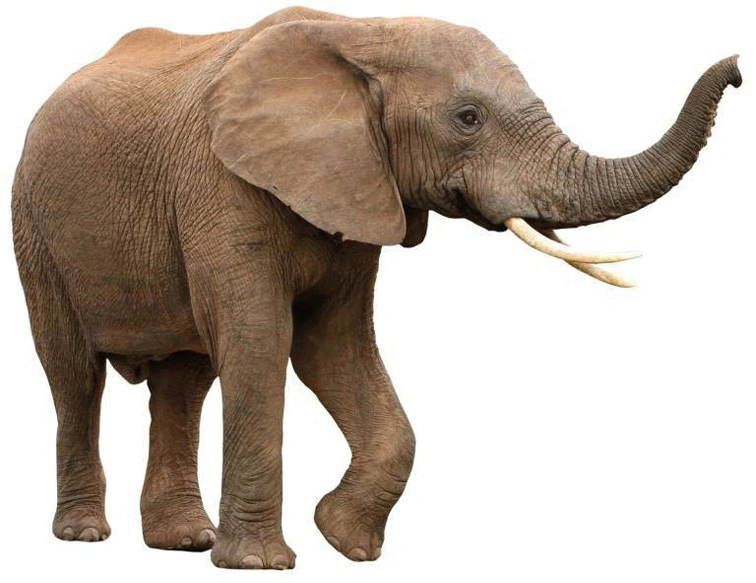
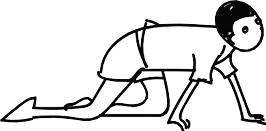
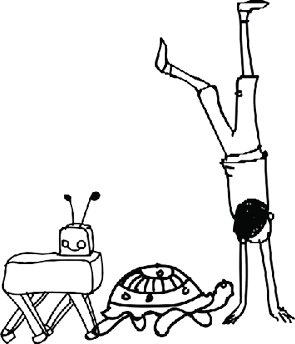
Иноходь. Это вариант более эффективный. Схема похожа на обычную ходьбу, только с меньшим временем контакта. Как правило, поддержка тела осуществляется двумя лапами, но может происходить чередование одной и двумя лапами. Иноходь — самая быстрая походка для больших зверей, таких, например, как слон. Также большинство видов ходьбы животных являются разновидностями иноходи.
 |  |
Рысь. Её особенность в одновременном перемещении задних и передних конечностей одной из сторон.
Благодаря своему особому нюху, собаки по запаху могут найти все, что угодно. Но для этого у них должен быть образец-ориентир. На карте такие образцы — геометрические фигуры. Передвигай модель от одной фигуры до другой, чтобы совенок с собачкой могли найти правильный путь до фермы.
 |  |
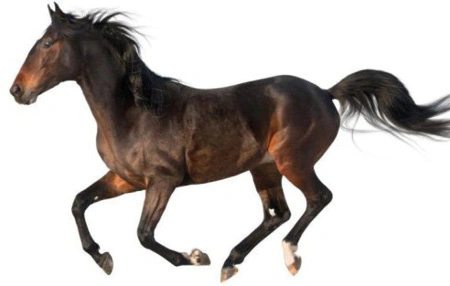
Бежать рысью — это один из видов аллюра (шага). Лошадь может просто идти, может скакать рысью, а может галопом. Самый медленный аллюр — шаг, самый быстрый - галоп. Рысь — средняя скорость, при которой лошадь поочерёдно переставляет пары ног, расположенных по диагонали.
Давайте запрограммируем нашу собачку так, чтобы она гонялась за своим хвостом, когда мы ей помашем. Для этого нам нужно написать программу в R+Task или R+Scratch и загрузить её в нашу модель собачки.
Программа в R+Task будет выглядеть вот так (Рисунок 13):
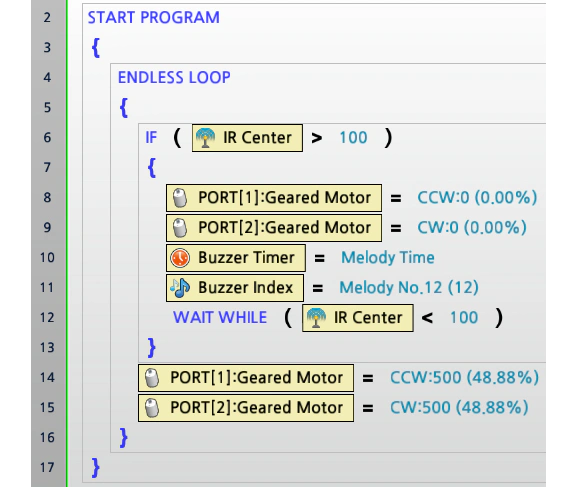
Рисунок 13. Программа «Собачка» в R+ Task
А в программе R+Scratch программа выглядит так (Рисунок 14):
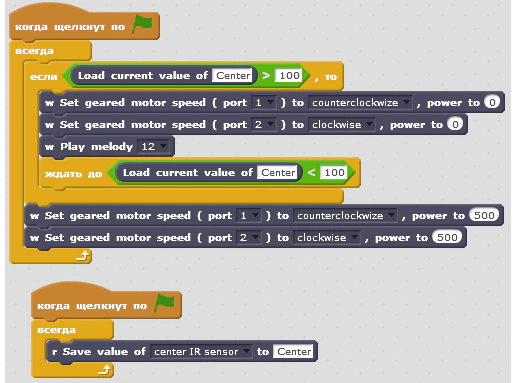
Рисунок 14. Программа «Собачка» в R+ Scratch
После загрузки программы нужно нажать кнопку «Start» на собачке. Если не трогать собачку, она будет стоять на месте и проигрывать мелодию, но если мы поднесём руку к её мордочке, то она начнёт кружиться и гоняться за своим хвостом.
Урок 9—10. Движение. Конструирование модели «Корова / Бык»
| Совенок очень обрадовался новому другу. Щенок показал совенку ферму и познакомил с ее жителями. Самым добрым животным на ферме была мудрая корова. Она заботилась обо всех малышах, поэтому с радостью согласилась довести совенка до высокого холма, с которого видны окрестности. Так совенку будет легче выбрать самые интересные места для дальнейшего путешествия. |
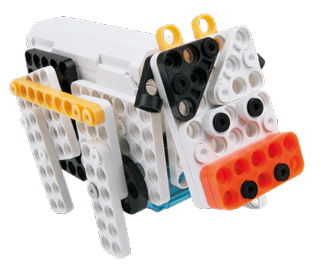
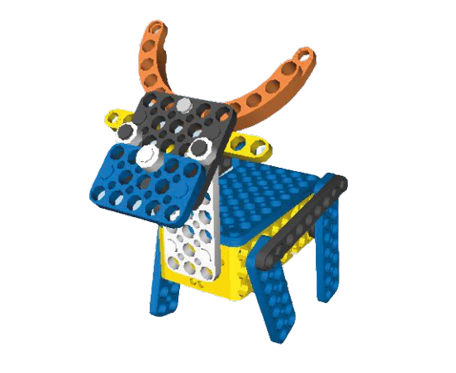
| Собери на выбор модель быка или коровы и узнаешь подсказку, как совенку преодолеть препятствие на пути. Дополнительно: если у вас есть несколько наборов, можно собрать небольшое стадо. Посмотрите внимательно, как передвигаются корова и бык? Какие части остаются неподвижными, а какие двигаются? Как именно двигаются подвижные части данных моделей роботов? | |
 |  |  |
 |  |
Корова или бык — это вид млекопитающих животных. Большинство млекопитающих имеют две пары конечностей. Корову и быка называют парнокопытными домашними животными. Наблюдая за их движениями, ученые нашли решение, как создать роботов, которые так же передвигались бы на четырех ногах.
Для четвероногих роботов используются особые механизмы передвижения — параллелограмм с неподвижным звеном. В таком устройстве одно звено неподвижное, а вот противоположное, расположенное параллельно, совершает качательное движение (вспомни себя на качелях). Здесь используется свойство параллелограмма — сохранять постоянное соотношение расстояний между тремя точками.
Можно также соединить два параллелограмма. Для этого их нужно расположить параллельно друг другу. В этом случае, даже если первое звено будет оставаться неподвижным, у конечного звена будет больше степеней свободы (вариантов движения деталей).
С такими устройствами вы встречались не раз: например, стеклоочистители автобусов, погрузчики, штативы, автомобильные подвески.
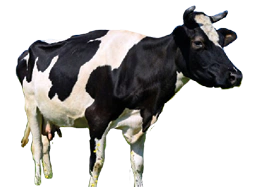
Коровы очень умные животные, которые предпочитают сладкую и сочную траву. Поэтому пастухи стараются найти для пастбища самые лучшие луга.
На карте — один из таких лугов, который наша корова хорошо знает и любит, поэтому сможет быстро перевести совенка до большого дуба. Управляя моделью с помощью приложения, переведи корову и совенка через него.
Почему корова траву ест зеленую, а молоко дает белое? Появление молока у коровы — это непростой процесс. Молоко образуется только после рождения теленка в специальной молочной железе. Ее клетки выбирают из крови нужные вещества, соединяя их в питательную жидкость. Одним из таких веществ является белок казеин, благодаря ему молоко становится белого цвета. Поэтому совершенно не важно, какого цвета была еда коровы.
Теперь вам не составит труда собрать и другие шагающие модели
Попробуем запрограммировать нашего быка вести себя как настоящий бык, научив его бросаться на всё, что находится перед ним. Для этого нам нужно написать программу в R+Task или R+Scratch и загрузить её в нашу машинку.
Программа в R+Task будет выглядеть вот так (Рисунок 15):
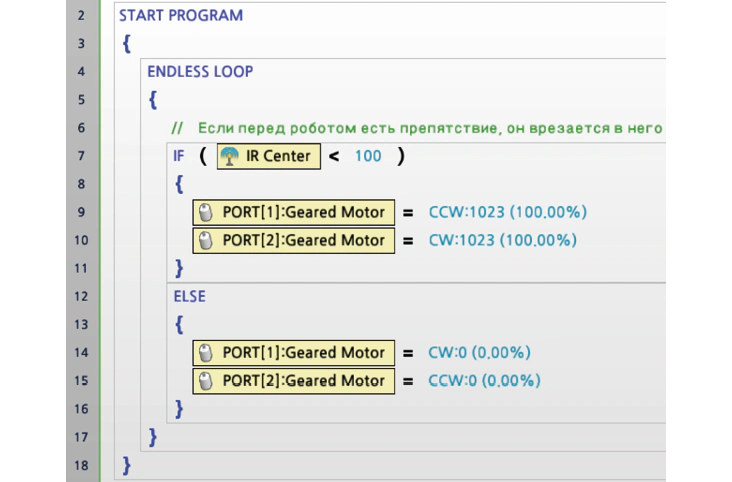
Рисунок 15. Программа «Бык» в R+ Task
А в программе R+Scratch программа выглядит так (Рисунок 16):
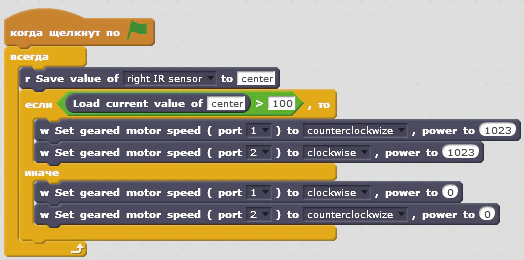
Рисунок 16. Программа «Бык» в R+ Scratch
После загрузки программы нужно нажать кнопку «Start» и наш бык будет бежать на любое препятствие, которое есть перед ним.
Урок 11—12. Движение. Конструирование модели «Цикада»
| На холме рос большой старый дуб. В нем жил маленький веселый жучок. Он, как и совенок, очень любил путешествовать, поэтому знал все самые интересные места в округе. «Тебе обязательно нужно посетить Парк развлечений! — сказал жучок совенку. — Там можно встретить очень необычные механизмы». |
| Собери модель робота - жука. Он поможет совенку добраться до Парка развлечений. | |
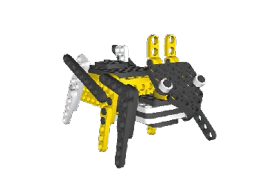
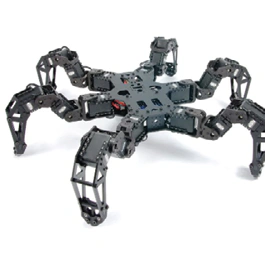
Наиболее распространенными разновидностями шагающих роботов являются двуногие, четырехногие и шестиногие роботы. Шестиногий робот — один из типов шагающих роботов, имеющий ряд преимуществ по сравнению с двуногими и четырехногими конструкциями.
Шестиногая конструкция обладает симметричной формой и возможностью использования дополнительных опорных ног. Для этого используются разные алгоритмы. Кроме того, большее количество точек опоры позволяет надежнее удерживаться на неровных поверхностях и одновременно перемещать до трех ног. То есть, все ноги можно переместить за два движения, что проблематично для четырехногих роботов.
 |  |
Недостатками шестиногой конструкции являются загруженность оборудованием, обслуживающим все шесть ног, и, как следствие, относительная громоздкость, большая масса и увеличенное энергопотребление относительно четырехногой системы.
В случае шестиногого робота на каждом шаге корпус аппарата поочередно опирается на три конечности — две с одной стороны и одну с другой; на следующем шаге — наоборот. Таким образом, шестиногий аппарат обладает как статической, так и динамической устойчивостью.
Используя модель с шестью ногами, мы сможем продемонстрировать знаменитую походку «треножником», т.е. с опорой на три ноги, которую использует большинство существ.
В позиции «стояния» все ноги шестиногих существ опираются о землю (например, как у пауков). Если существо решает идти вперед из положения стояния, то оно три ноги поднимает, а на оставшиеся три ноги опирается своим весом. Ноги, поддерживающие вес, расположены в форме треножника (треугольника). Такая позиция является устойчивой, и наше существо не может упасть. Три остальные ноги могут двигаться и двигаются вперед. Затем, таким же образом переставляется другая тройка ног, и цикл повторяется. Такой способ передвижения называется треножной походкой, поскольку вес тела существа в каждый момент времени поддерживается треугольным положением опорных ног.
На пути жучка и совенка возникла большая гора мусора. Чтобы пройти дальше, нужно убрать мусор с дороги и разложить его по специальным контейнерам. Органический мусор пригодится жучку в качестве еды, а вот пластик, стекло и металл мы отвезем на специальный завод на переработку. Там наш мусор превратится в новые предметы, а мы поможем сделать нашу планету чище.
На игровом поле изображены различные предметы. Определи, из чего они сделаны — стекло, металл, пластик, органические продукты. Когда ты назовешь все предметы — совенок и жучок смогут продолжить свой путь.
Жуки помогают сделать нашу планету чище. Питаясь практически всем, что они могут найти или добыть (грибы, древесная пыль, растения, некоторые растительные и животные отходы), они помогают уничтожать мусор, который загрязняет Землю.
У нашей цикады есть датчик расстояния, с помощью которого она может распознавать опасность. Давайте запрограммируем его на определение опасности, написав программу в R+Task или R+Scratch и загрузив её в нашу модель.
Программа в R+Task будет выглядеть вот так (Рисунок 17):
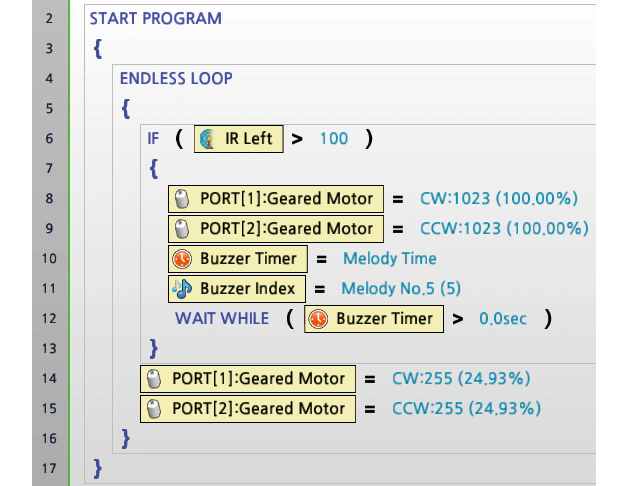
Рисунок 17. Программа «Цикада» в R+ Task
А в программе R+Scratch программа выглядит так (Рисунок 18):
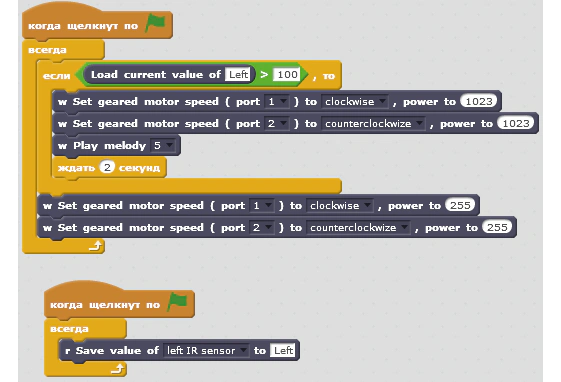
Рисунок 18. Программа «Цикада» в R+ Scratch
После загрузки программы нужно нажать кнопку «Start». Цикада начнёт кружиться на месте и жужжать, а если поднести к ней руку, он начнёт кружиться медленнее.
Урок 13—14. Линейные алгоритмы
| Совенок с жучком очень быстро добрались до Парка развлечений. Но это был необычный парк: чтобы в него попасть, нужно выполнить несколько заданий. |
| Помоги Совенку попасть в Парк развлечений. Выполни упражнения, тогда ворота парка откроются. | |
Мы сконструировали несколько моделей, каждая из них может служить исполнителем алгоритма.
Алгоритм, как мы помним, — это набор действий, выполнение которых приводит к заранее предполагаемому результату.
Алгоритмы бывают разных видов. Самый простой из них называется линейным. В таком алгоритме все действия выполняются по порядку, строго друг за другом. Действия как бы выстраиваются в линию, поэтому алгоритм так и называется.
Придумайте свои линейные алгоритмы, исполнителями которых могут быть обитатели веселой фермы.
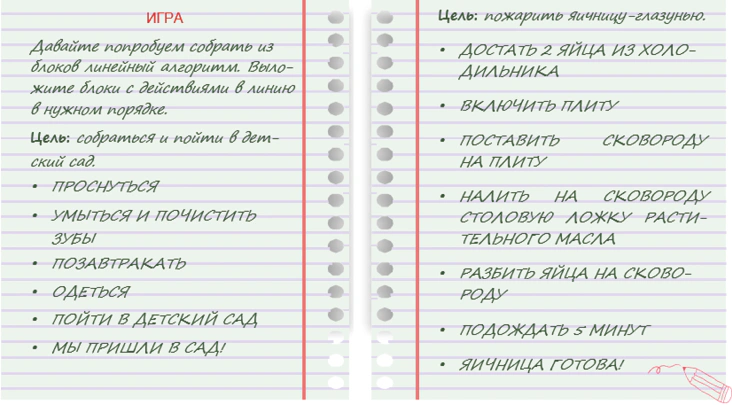
Отлично, все задания выполнены правильно! Теперь ворота парка открыты, и наше путешествие продолжается!
Люди всегда любили аттракционы. А столь популярные «американские горки» неслучайно во всём мире называют «русскими» — первую механическую катальную гору еще в XVIII веке придумал для русского царя Петра I придворный токарь Андрей Нартов.