
Учебный мобильный робот на базе TurtleBot3 Burger
Описание
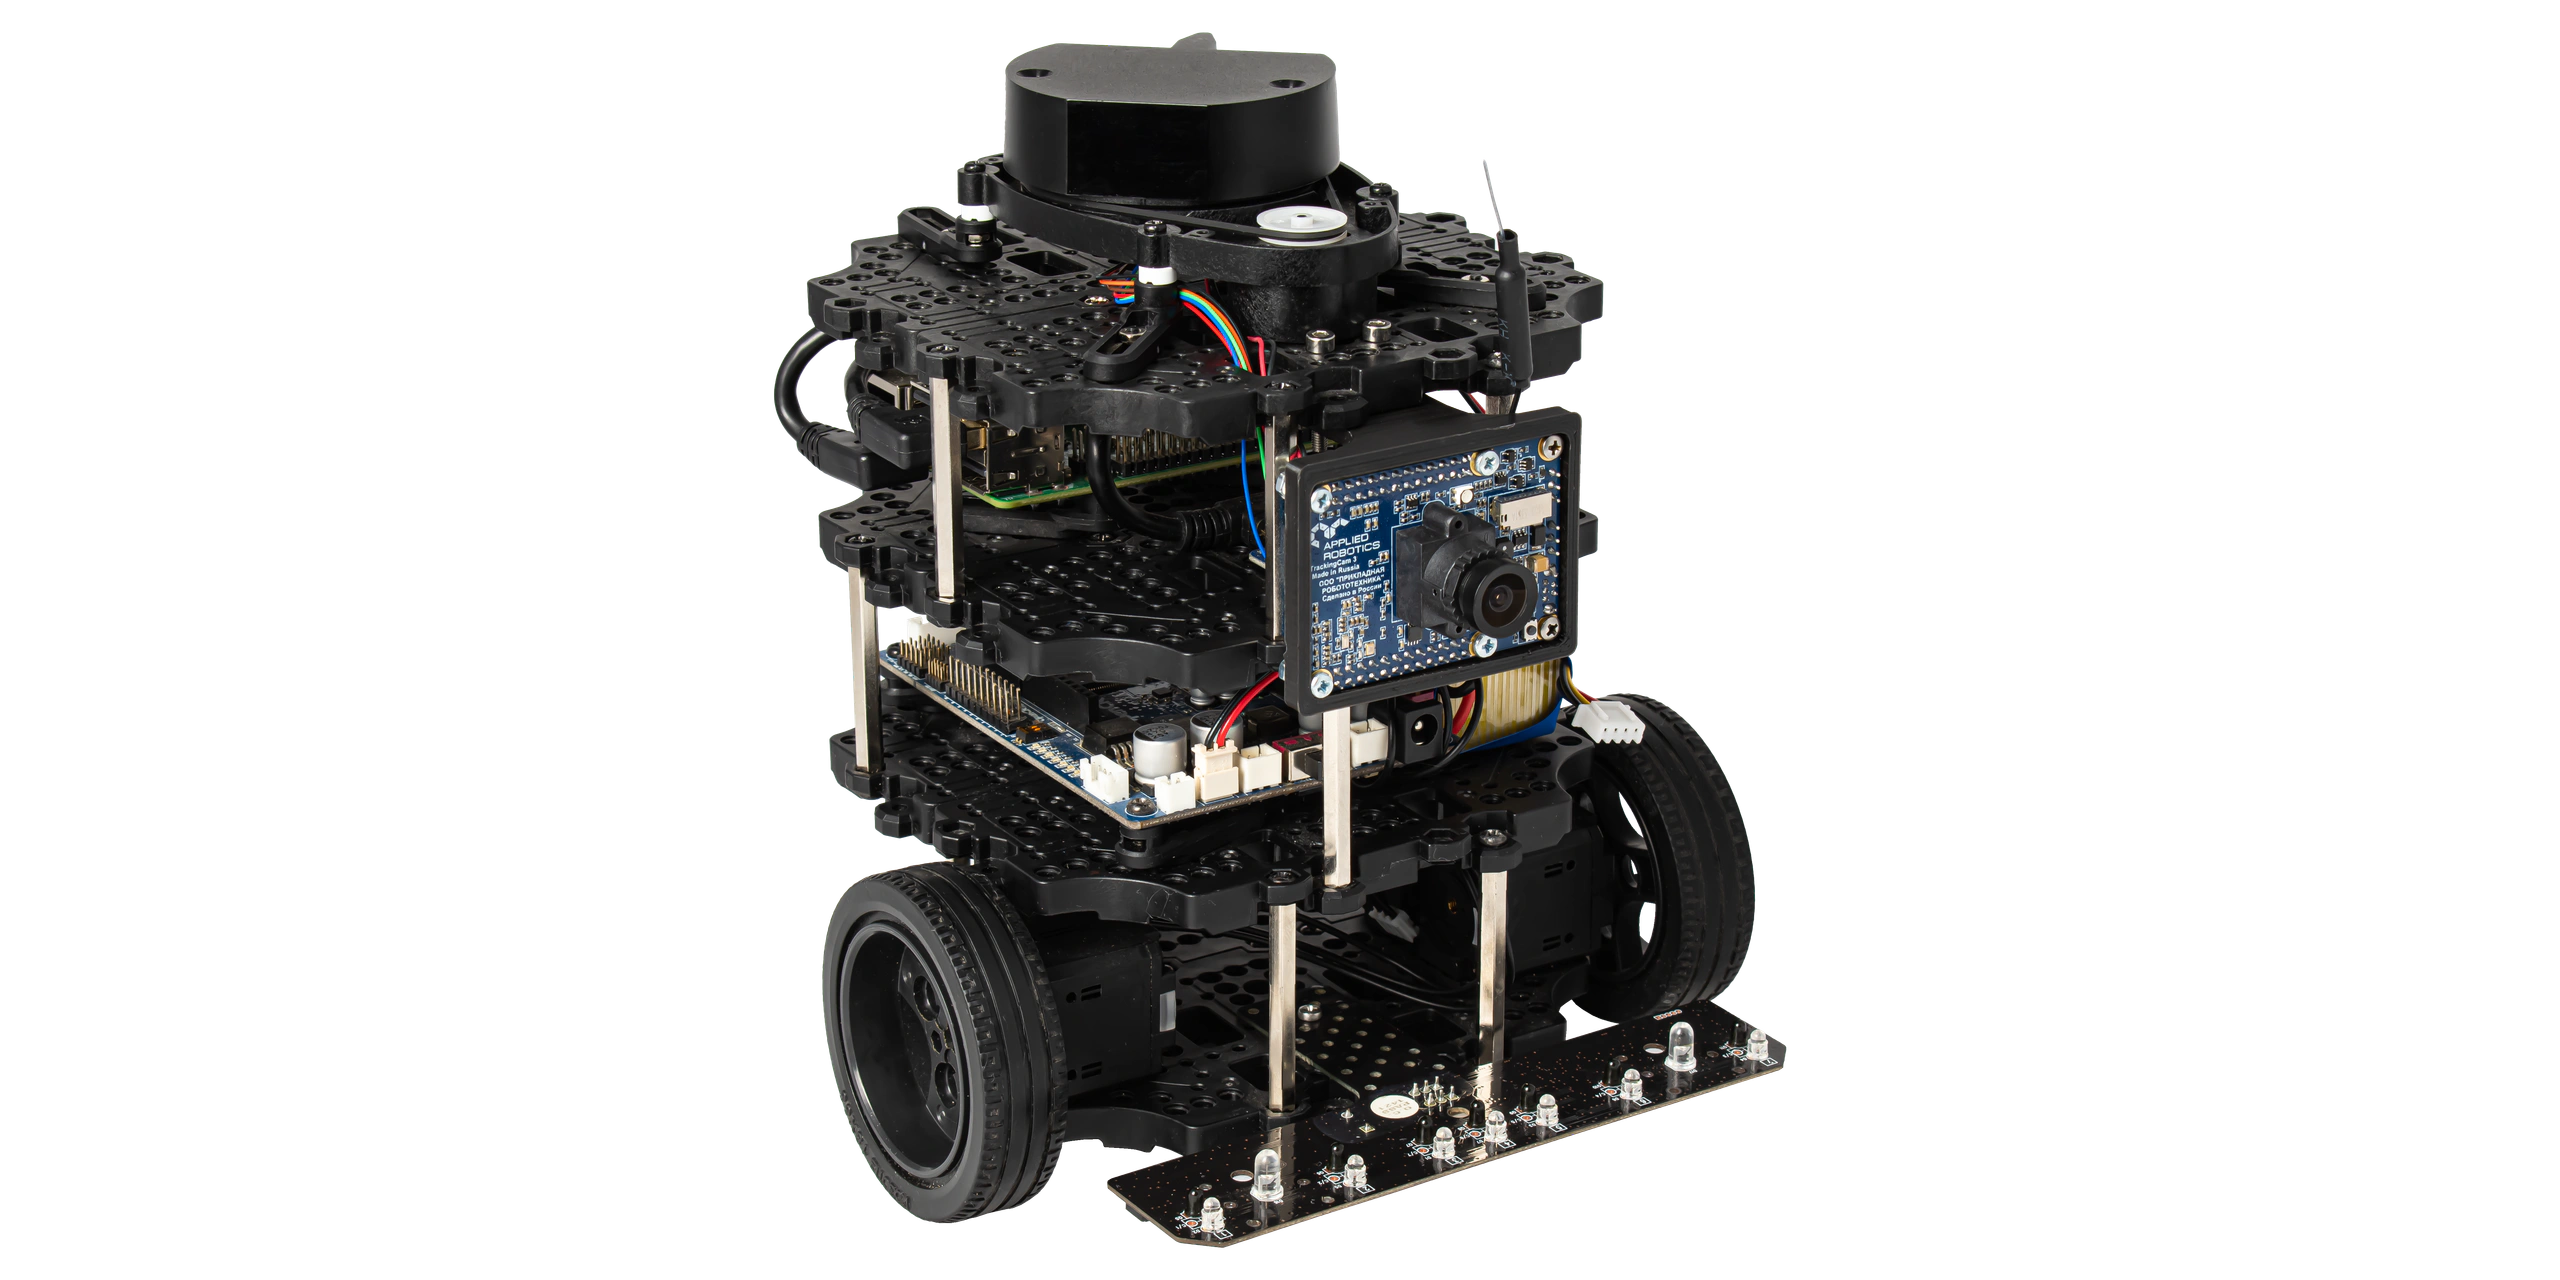
Учебный комплект представляет собой образовательное решение на базе открытой робототехнической платформы TurtleBot3. Комплект предназначен для углубленного практикоориентированного изучения основ разработки систем управления автономных мобильных роботов.
Комплектация и характеристики
В состав комплекта входит мобильный робот TurtleBot3 Burger и программируемый одноплатный микрокомпьютер с интегрированным программным обеспечением для автономной навигации мобильных роботов.
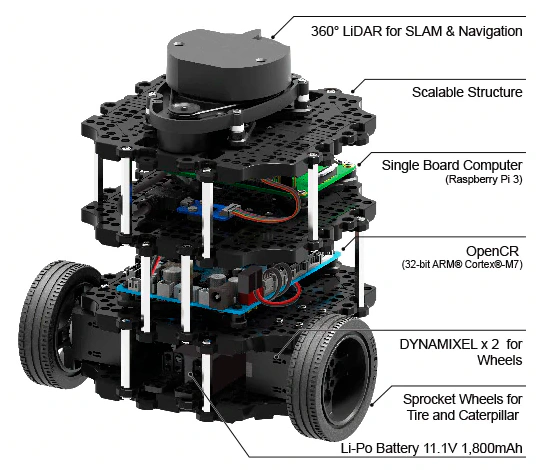
Основные компоненты:
- 360° лазерный дальномер (LiDAR) для построения карт, локализации (SLAM) и навигации;
- программируемый одноплатный микрокомпьютер с интегрированным ПО для автономной навигации;
- одноплатный компьютер (Raspberry Pi 3);
- контроллер OpenCR (32-разрядный ARM Cortex M7);
- два сервопривода Dynamixel для управления колесами;
- цепные колеса для шин и гусениц;
- литий-полимерный (Li-Po) аккумулятор 11.1В 1800 мА*ч.
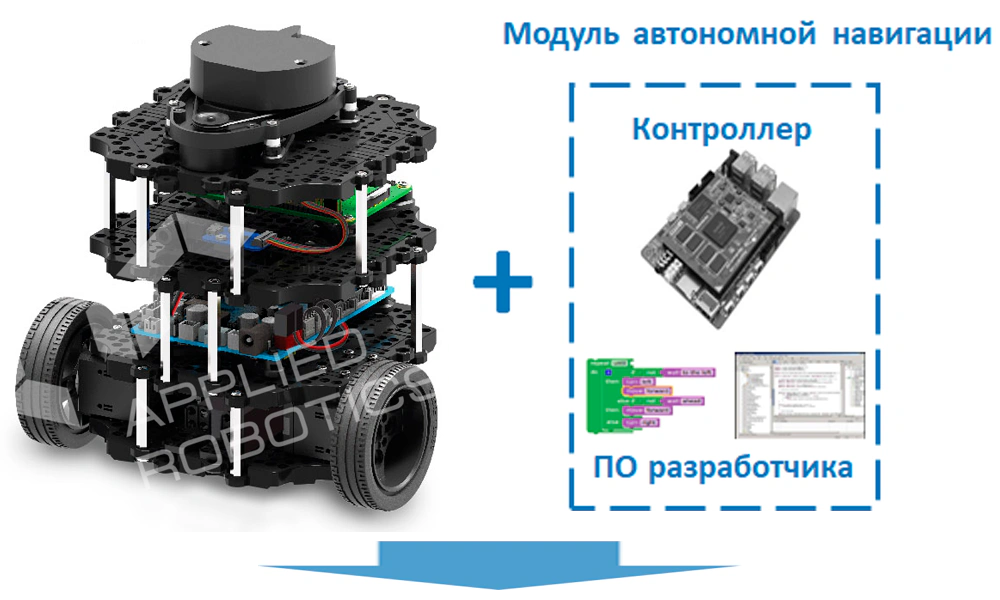
Применение специализированного навигационного программно-аппаратного комплекса дает возможность учащимся приступить к разработке систем управления на начальном уровне подготовки, осуществляя настройку параметров системы управления в графическом редакторе и программирование робота в среде Arduino IDE.
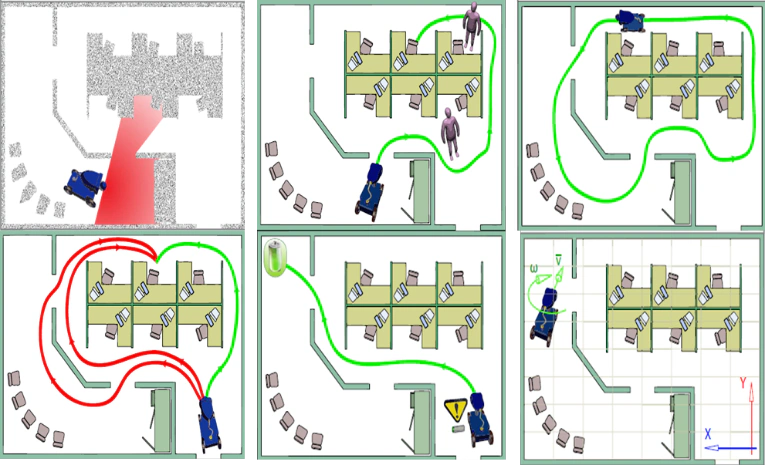
Функционал навигационного программно-аппаратного комплекса:
- Построение плана окружающей обстановки;
- Локализация положения мобильного робота;
- Планирование маршрута движения между заданными точками;
- Следование по маршруту движения.

