
Глава 1. Предварительная подготовка беспилотного воздушного судна
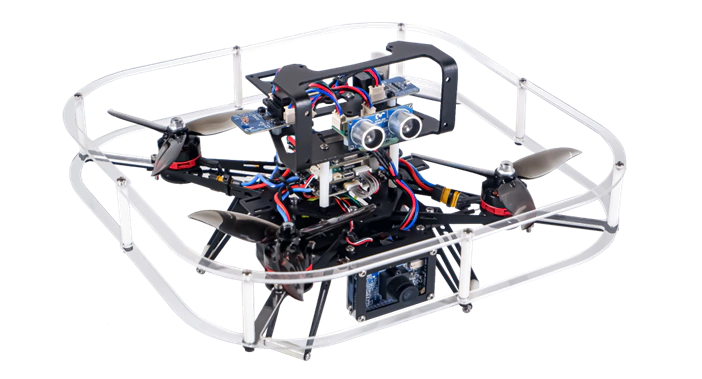
Квадрокоптер ARA EDU
Для обеспечения стабильной работы квадрокоптера ARA EDU с TrackingCam v3 требуется выполнить последовательную инициализацию всех подсистем.
Алгоритм предполетной подготовки квадрокоптера и модуля технического зрения TrackingCam v3:
Обновление ПО полетного контроллера.
Настройка параметров полетного контроллера.
Подготовка и настройка TrackingCam v3.
Настройка DXL устройств (модулей).
Обновление программного обеспечения полетного контроллера
Проводим обновление ПО (программного обеспечения) полетного контроллера. Обратим внимание, ниже представлено обновление и ссылки для конфигуратора версии 8.
Создаем папку. Там будет храниться приложение для обновления и прошивка.
Скачиваем приложение. Файл с расширением «.exe» в соответствии со своей операционной системой в ранее созданную папку.
Ссылка на приложение:
https://github.com/AppliedRobotics/ARA-EDU/tree/main/ARA-Edu-update/update_gui
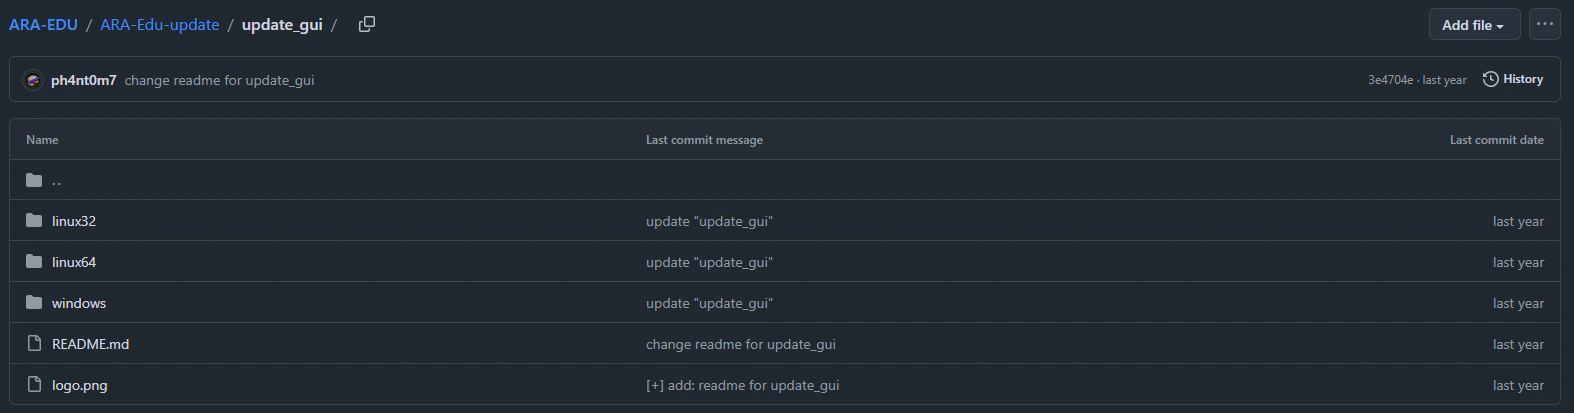
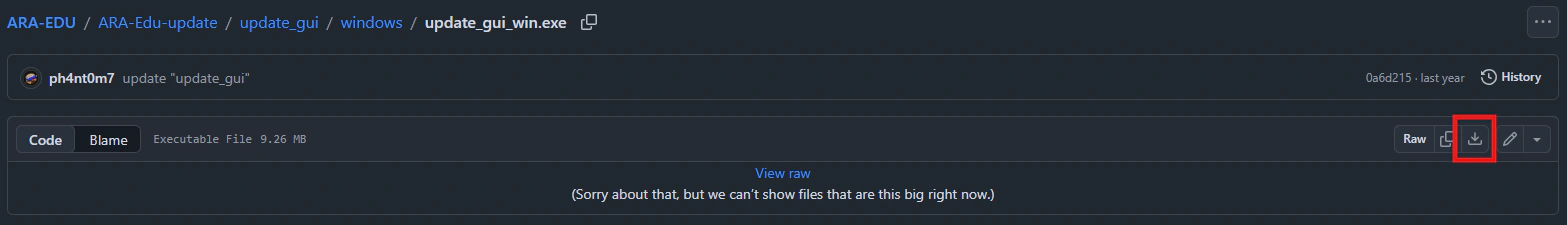
Страница GitHub с приложением для обновления ПО полетного контроллера
- Скачиваем файл прошивки. Помещаем ее в ту же папку:
https://github.com/AppliedRobotics/ARA-EDU/tree/main/ARA-Edu-bin
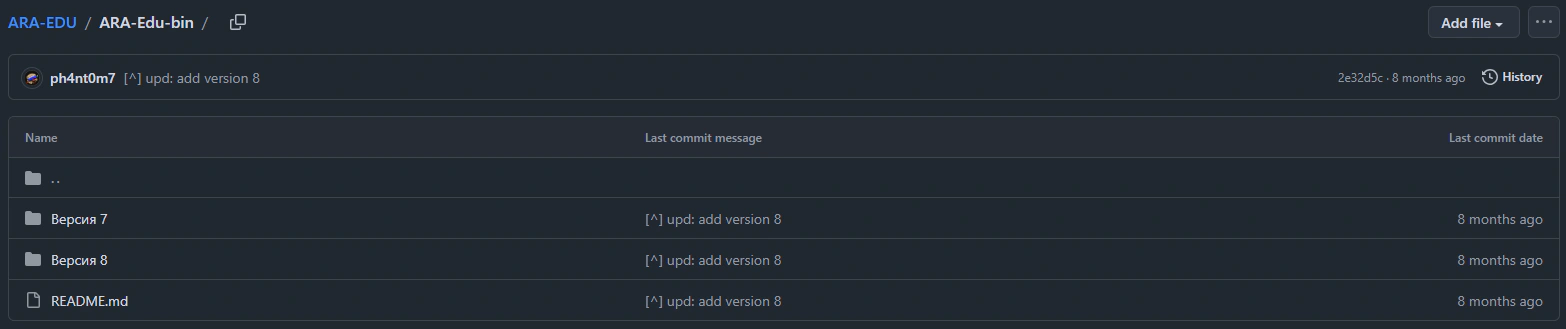
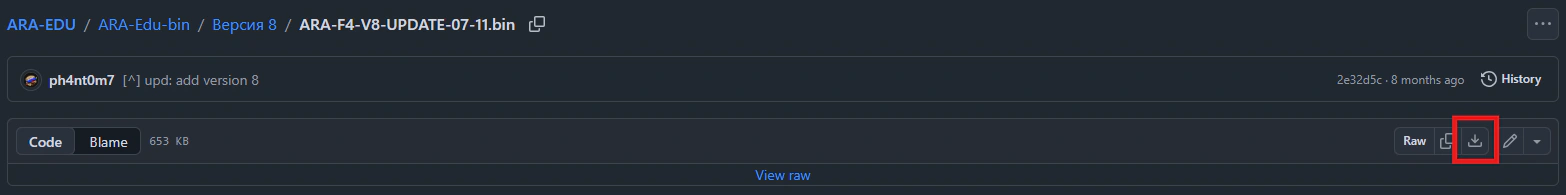
Страница GitHub с приложением для обновления прошивки полетного контроллера
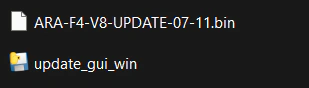
Приложение для обновления ПО полетного контроллера и файл прошивки в одной папке
- Меняем имя прошивки на «out» и проверяем, что расширение файла.bin.
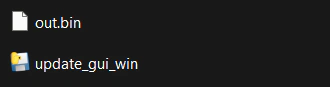
Содержание папки для обновления полетного контроллера
- Запускаем приложение.
Для Windows: двойным кликом мыши.
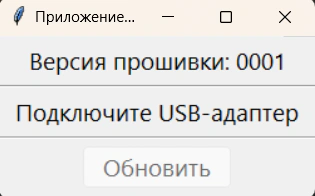
Приложение для обновления прошивки полетного контроллера
Для Linux: двойным кликом мыши. Если приложение не запускается, выполняем следующие действия:
● Открываем терминал в папке расположения файлов.
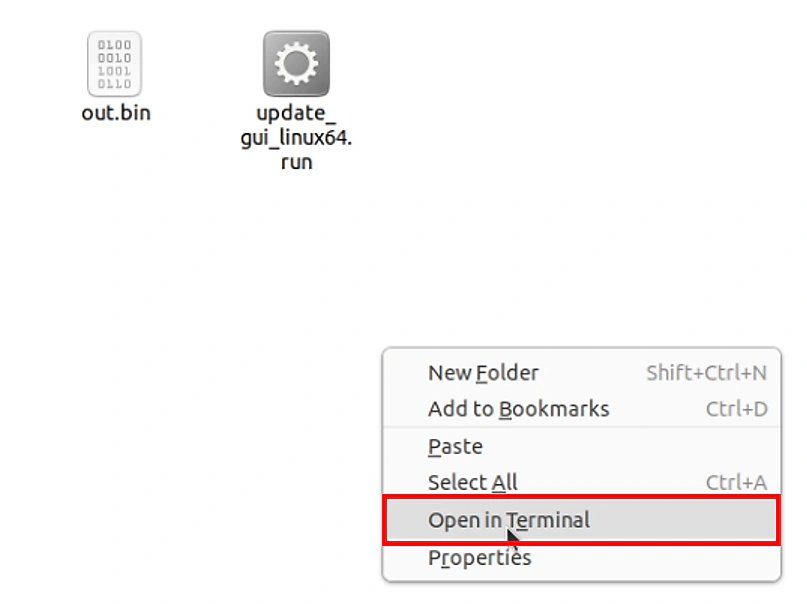
Запуск терминала в папке с приложением
● Вводим первую команду — это активирует файл приложения для дальнейшего запуска:
sh
chmod +x «название файла»● Затем вводим вторую команду — это запустит приложение для обновления:
sh
./«название файла»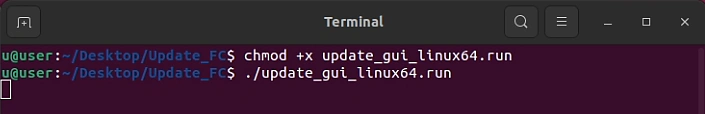
Команды для запуска приложения в Linux
● Приложение откроется.
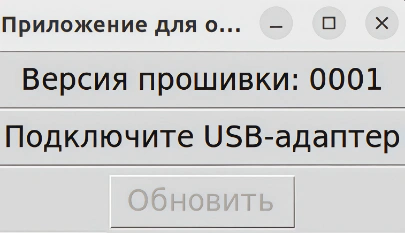
Приложение для прошивки полетного контроллера
- Подключаем полетный контроллер к компьютеру с помощью провода micro-USB. После этого в приложении появится сообщение, что устройство найдено.
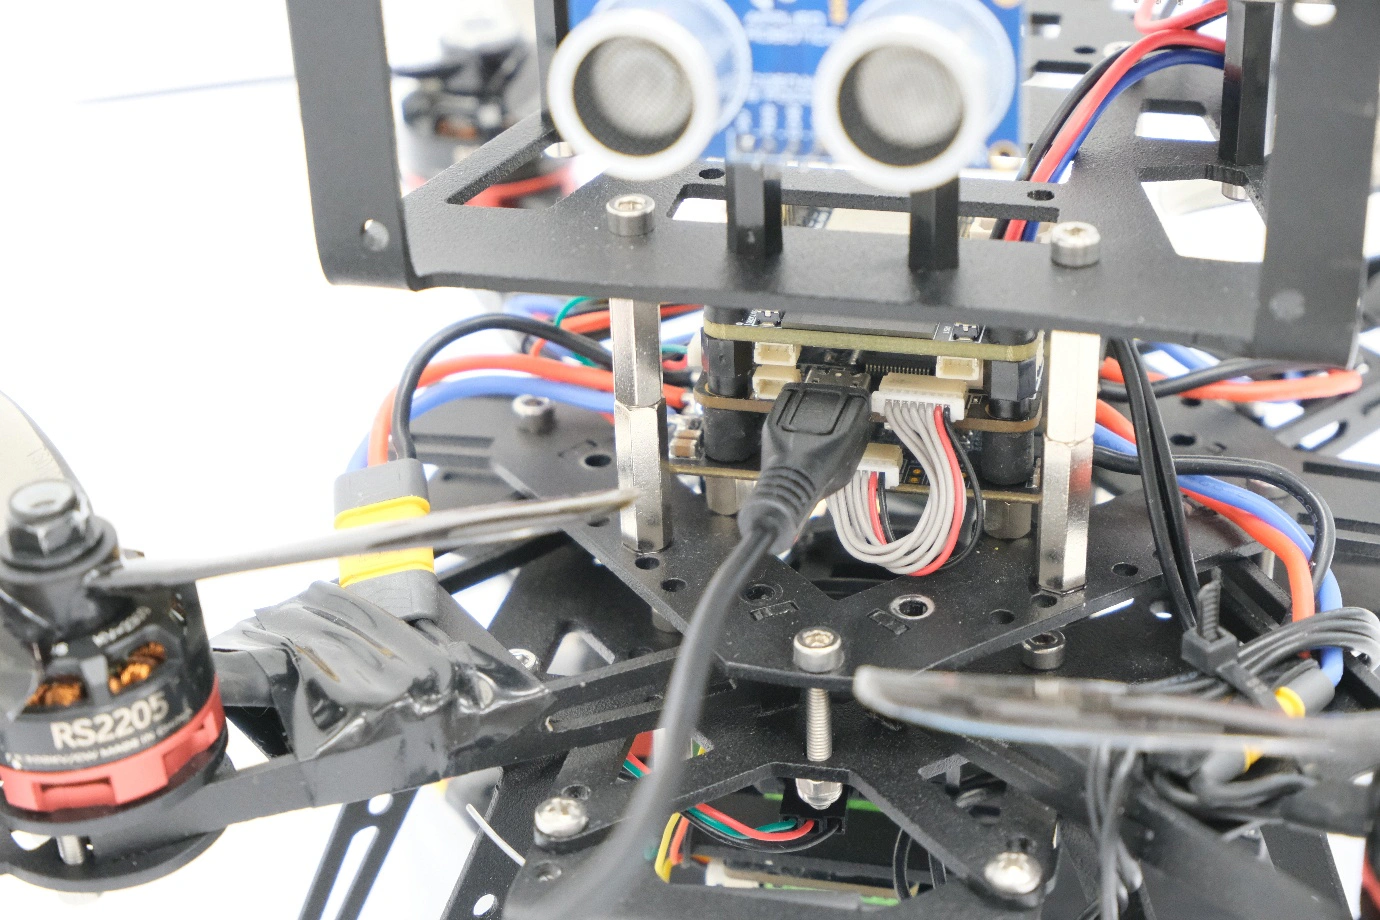
Подключение провода micro-USB к полетному контроллеру
Обращаем внимание, если полетный контроллер содержит ту же прошивку, что хранится в папке обновления, приложение не обнаружит устройство.
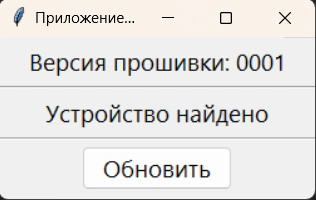
Обнаружение устройства приложением
- Нажимаем кнопку «Обновить» и ожидаем окончания загрузки (первое число в версии прошивки будет на 1 больше второго).
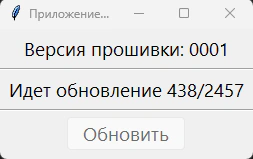
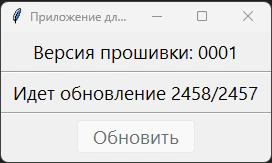
Процесс и завершение обновления ПО полетного контроллера
- После завершения обновления отключаем провод USB от компьютера, закрываем приложение.
1.2. Настройка параметров полетного контроллера
- Выполняем обновление настроек полетного контроллера. Чтобы не вводить вручную большое количество параметров, можно загрузить их одним файлом (diff-файл, имеет расширение.txt).
- Скачиваем diff в соответствии с версией конфигуратора, на которую обновлено ПО полетного контроллера, по ссылке:
https://github.com/AppliedRobotics/ARA-EDU/tree/main/ARA-Edu-diff-tc3
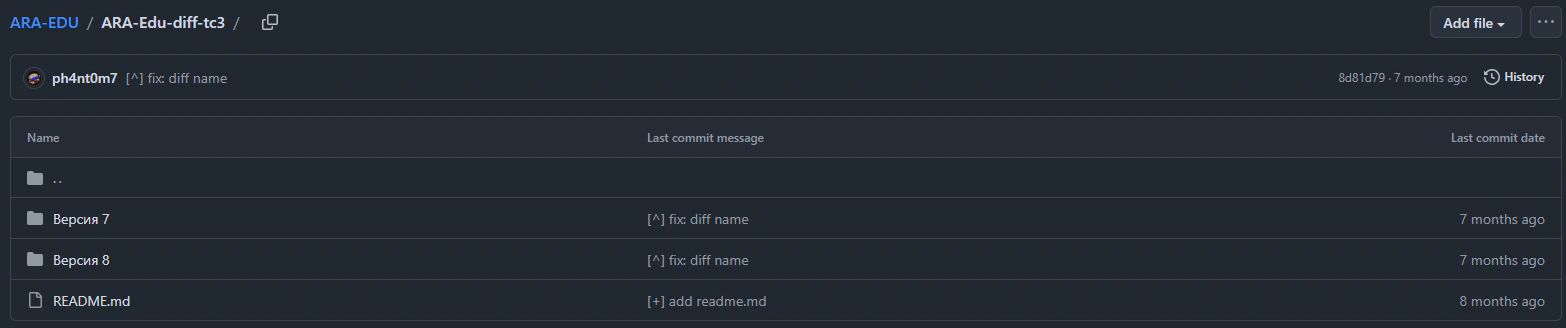
Страница GitHub с diff-файлом
- Переходим во вкладку конфигуратора «Командная строка» («CLI»). Конфигуратор можно установить по ссылке, если не установлен:
https://github.com/AppliedRobotics/ARA-EDU/tree/main/AR-Configurator
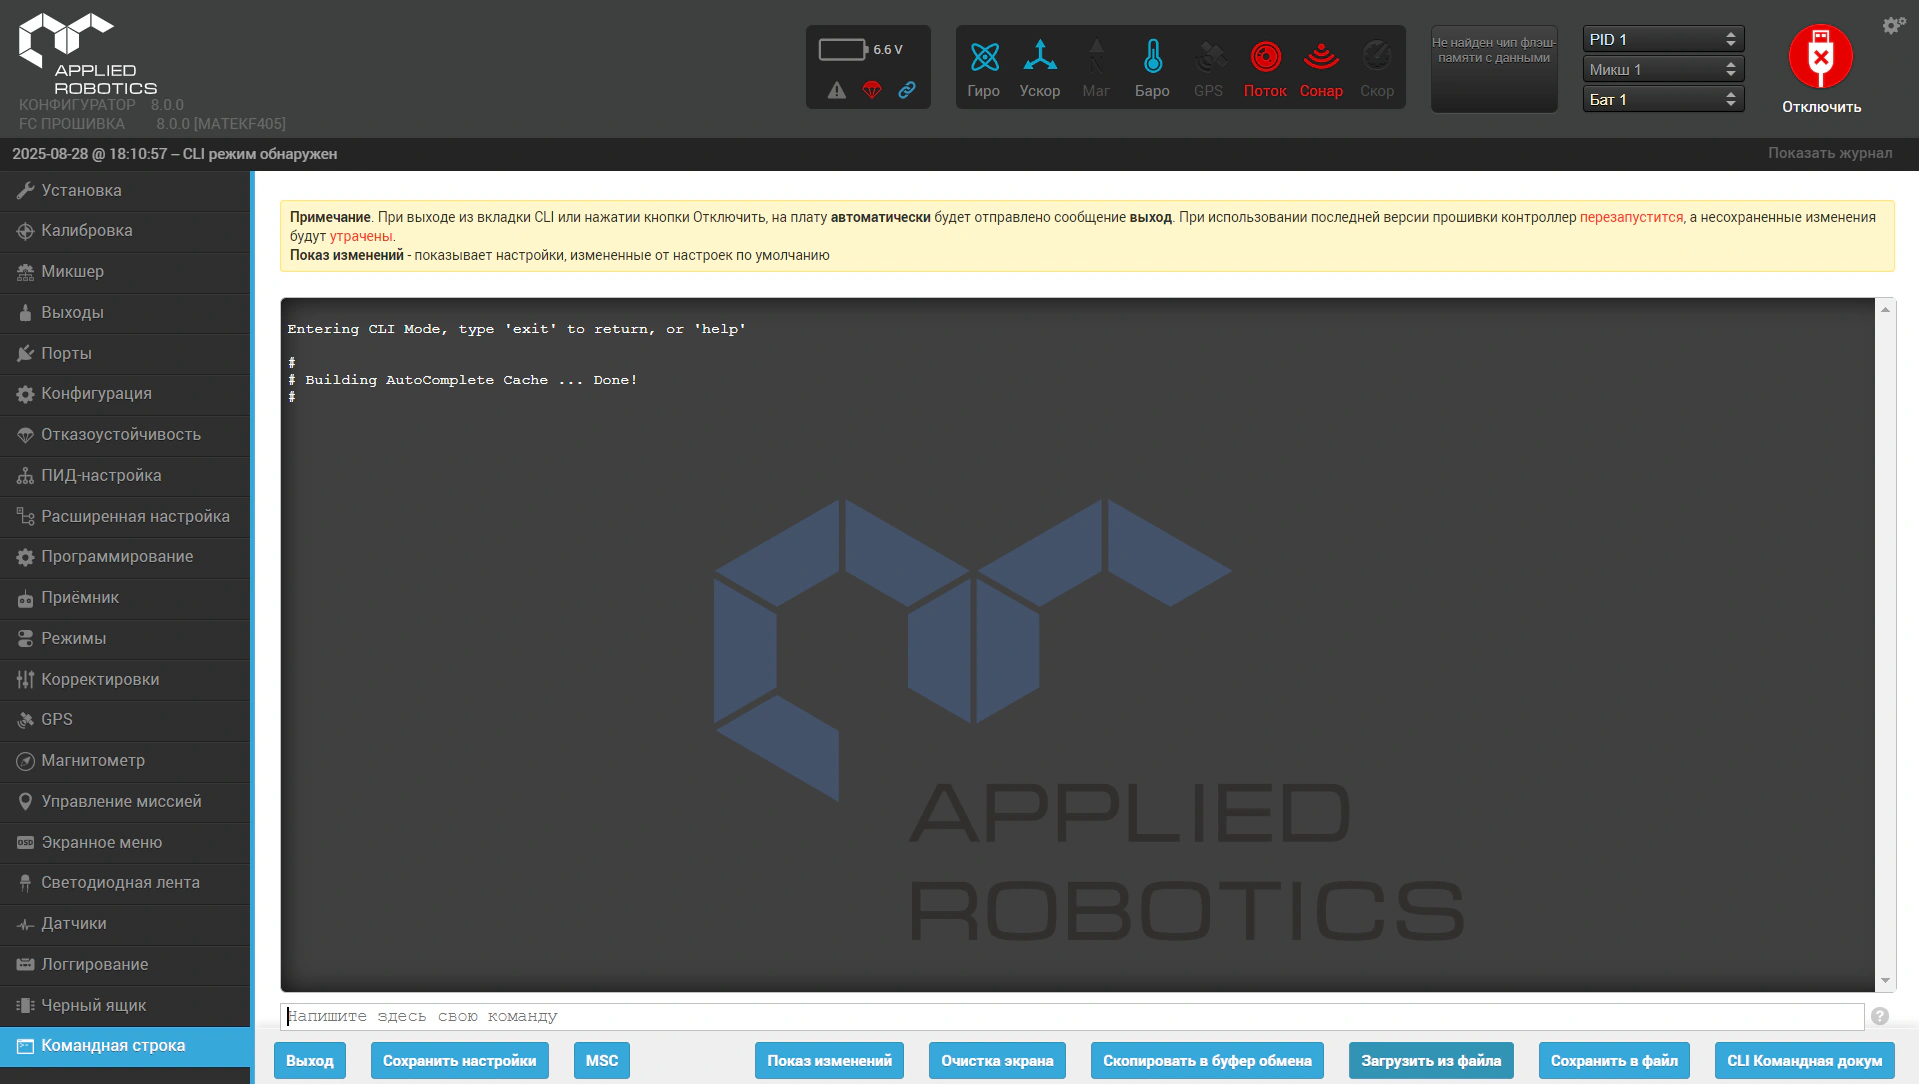
Вкладка «Командная строка» («CLI») конфигуратора полетного контроллера
- Нажимаем кнопку «Загрузить из файла» и выбираем скачанный diff-файл.
Выбор diff-файла
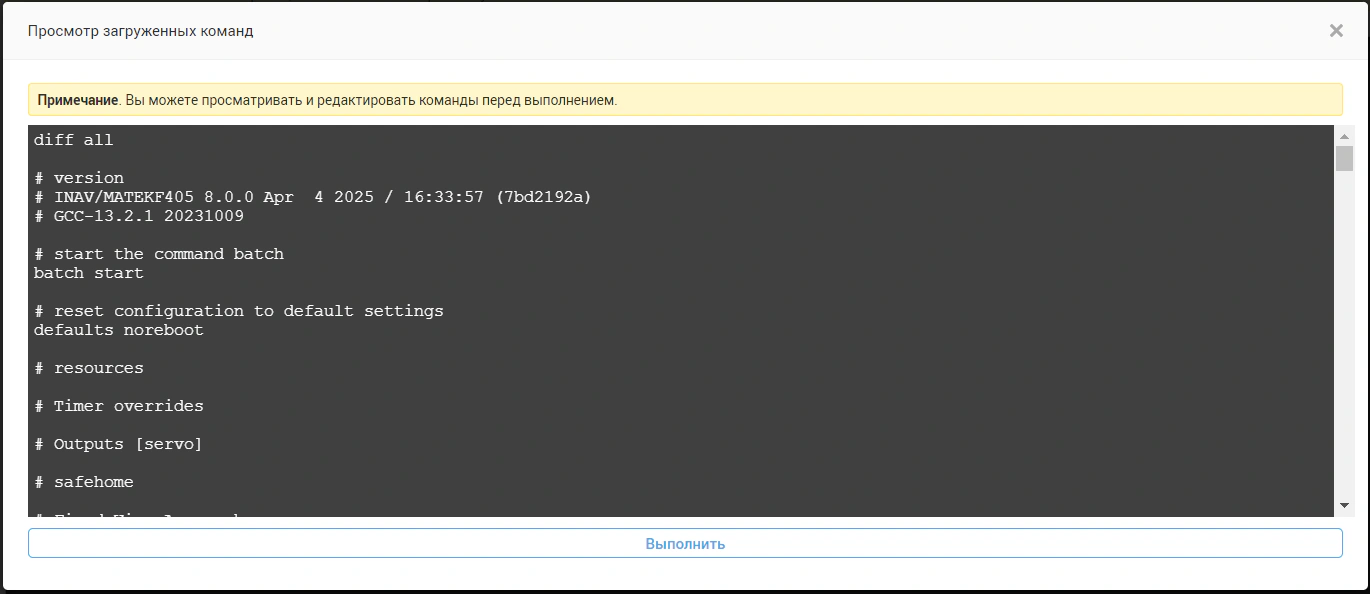
Окно просмотра загруженных команд после выбора diff-файла
- В открывшемся окне нажимаем кнопку «Выполнить». Дрон перезагрузится, и на полетный контроллер будут записаны новые настройки.
- Переходим во вкладку «Калибровка» («Calibration») и выполняем калибровку Optical Flow, для этого нажимаем на кнопку «Калибровка потока». Обращаем внимание, что калибровку необходимо проводить над поверхностью, над которой будут производиться полеты.
Полученное значение должно быть в диапазоне от 3 до 5.
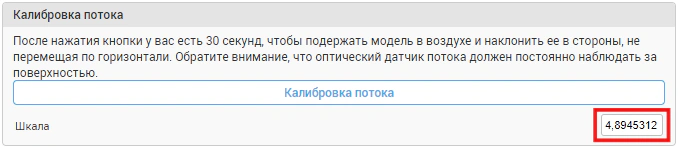
Результаты калибровки датчика Optical Flow
- Проверяем верную настройку пульта управления по приведенной ниже иллюстрации.
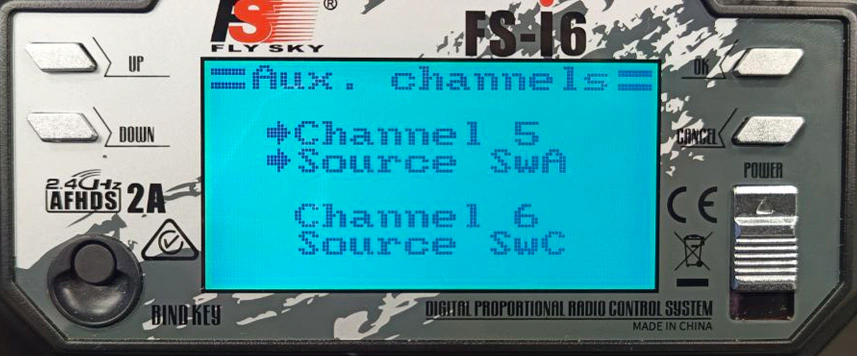
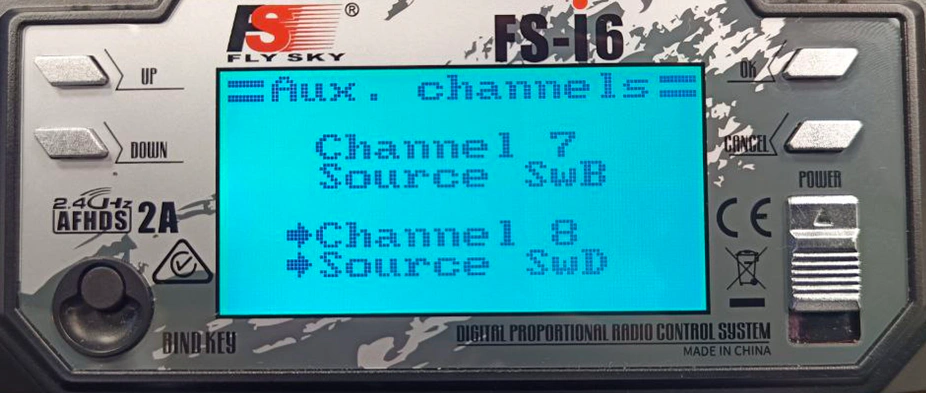
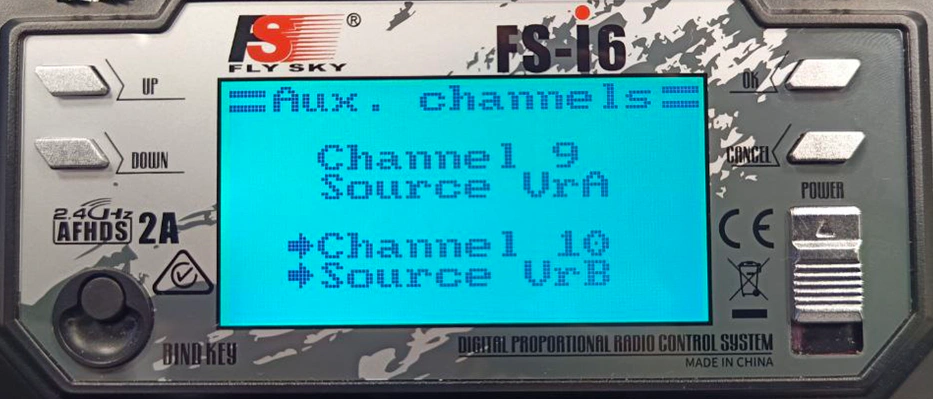
Проверка настройки пульта
- Проверяем стабильную работу режимов удержания высоты и позиции (AltHold и PosHold). Для этого проверяем наличие этих режимов в конфигураторе во вкладке «Режимы» («Modes»).
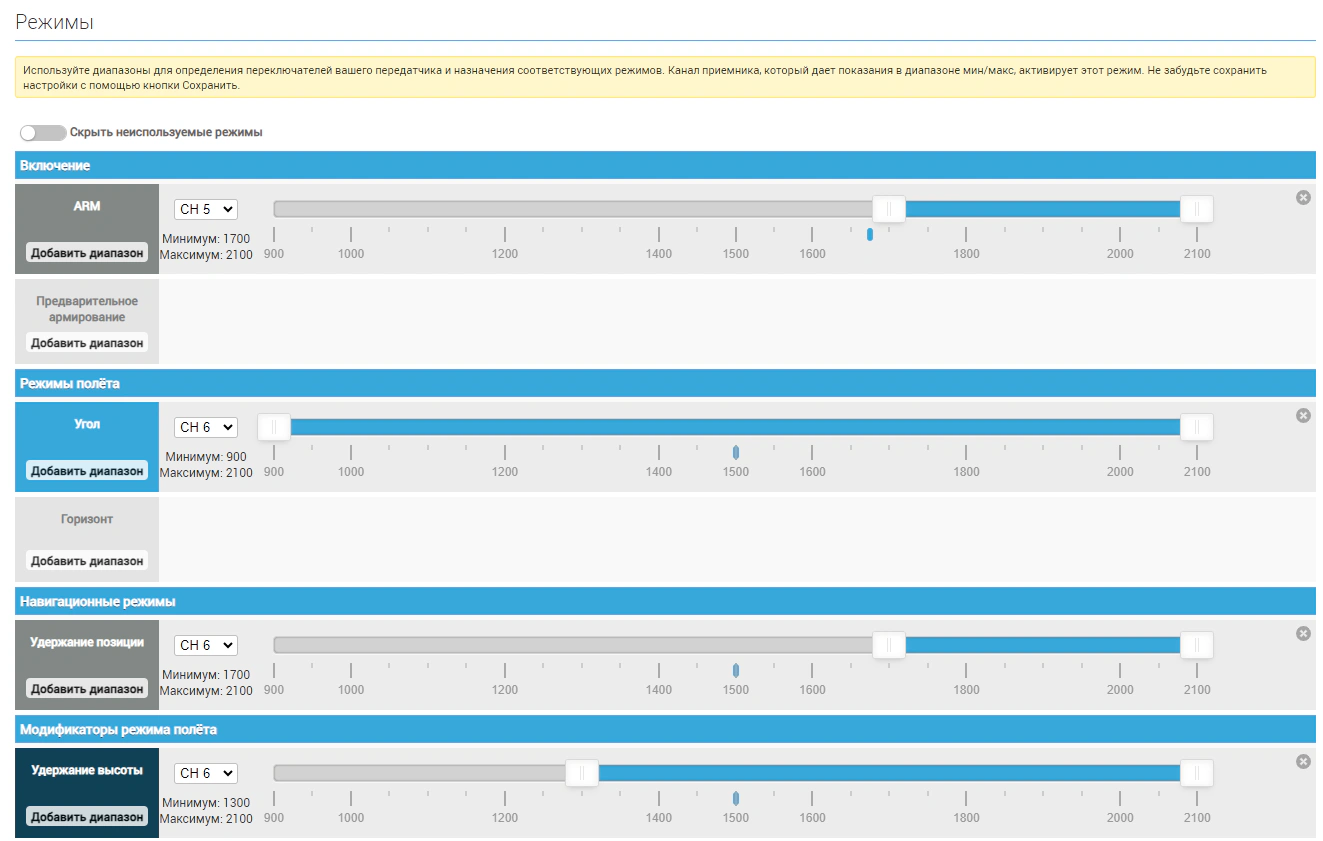
Пример верной настройки режимов полета
- Если есть необходимость изменить базовые настройки режимов удержания высоты и позиции ARA EDU, это можно сделать в конфигураторе, во вкладке «ПИД-настройка» («PID-tuning»). Чтобы открыть ПИД-регуляторы для режимов AltHold и PosHold, переходим во вкладку «Дополнительные коэффициенты PID».
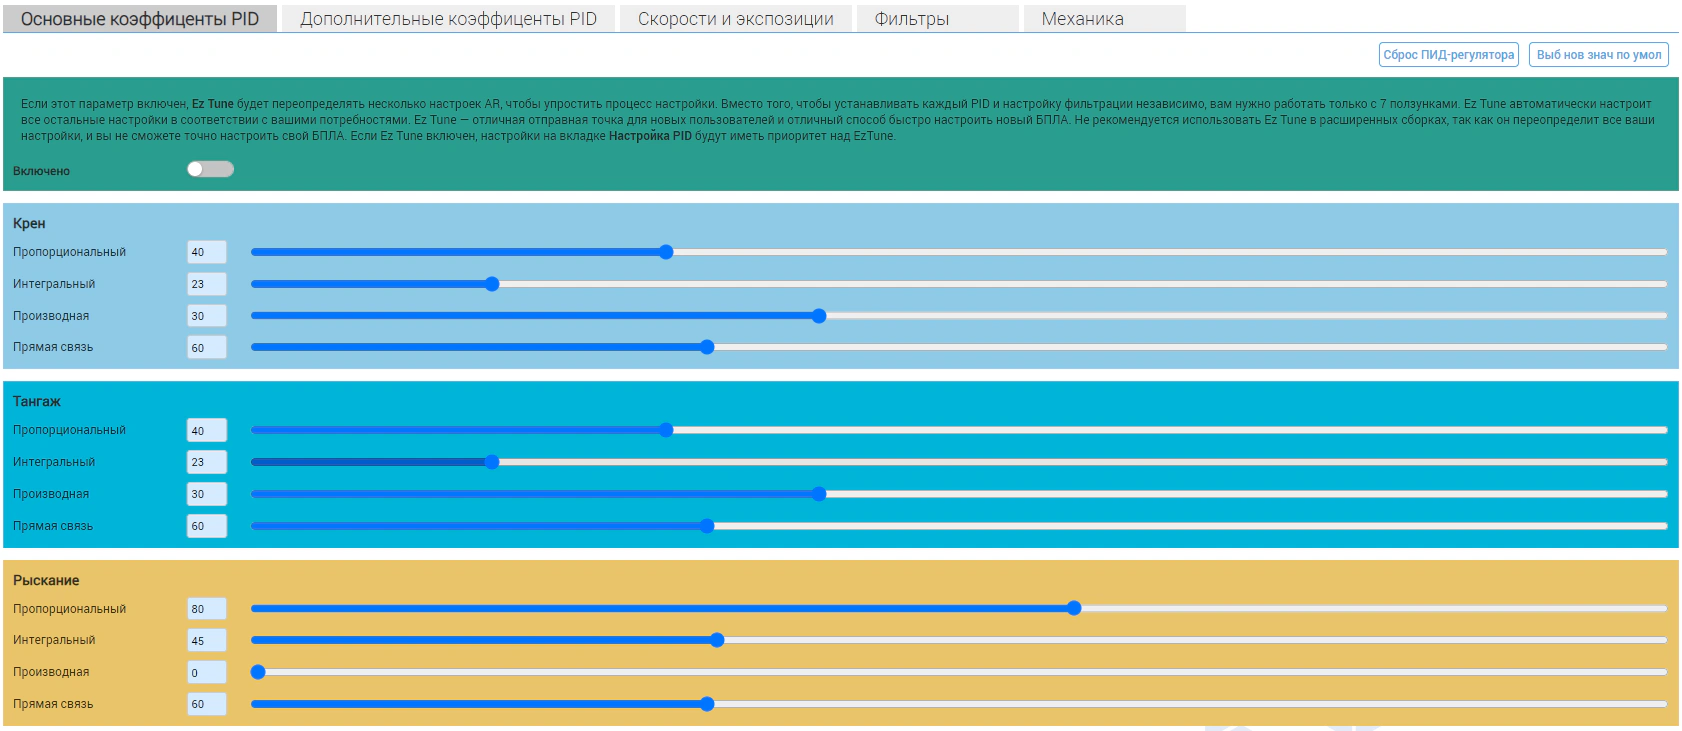
Пример настройки ПИД-регулятора
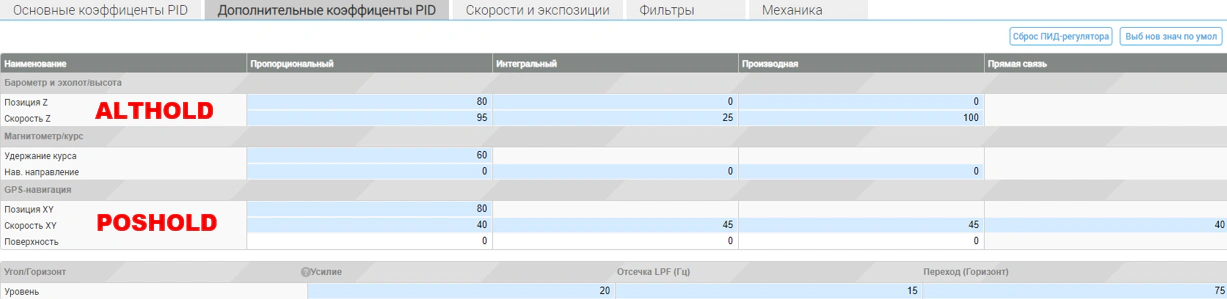
Пример настройки ПИД-регулятора для режимов AltHold и PosHold
Обращаем внимание, что настройка ПИД-регуляторов – долгий и нелегкий процесс, требующий аккуратности.
- Чтобы камера могла коммуницировать с полетным контроллером, необходимо активировать 5-й последовательный порт. Для этого переходим во вкладку «Порт» («Ports») и активируем UART5. После нажимаем кнопку «Сохранить и перезагрузить» («Save and Reboot»).
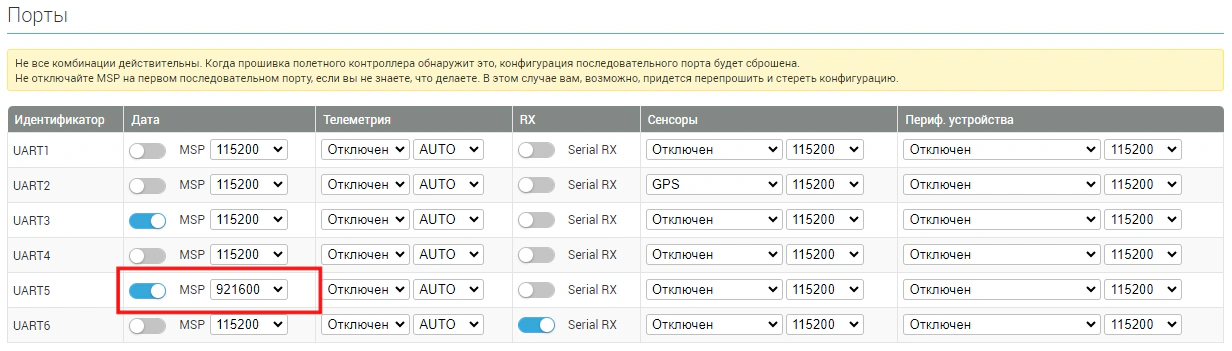
Настройка 5-го порта полетного контроллера
- Переходим во вкладку «Командная строка» («CLI») и вводим команду, указывающую скорость работы порта. Обратим внимание, что отсчет портов начинается с нуля, поэтому для пятого порта в команде указывается число четыре.
Вводим команду и нажимаем «ENTER»:
serial 4 1 1000000
Где 4 - номер порта (4 так как отсчет начинается с 0),
1 - тип подключения (MSP),
1000000 – баудрейт.
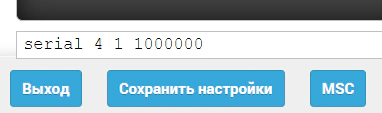
Ввод команды во вкладке «Командная строка»
Если терминал не вывел никаких ошибок, вводим команду и нажимаем «ENTER»:
savesave
Сохранение настроек командой «save»
Ожидаем перезагрузки полетного контроллера. После перезагрузки, проверяем, что 5-й порт остался активированным.
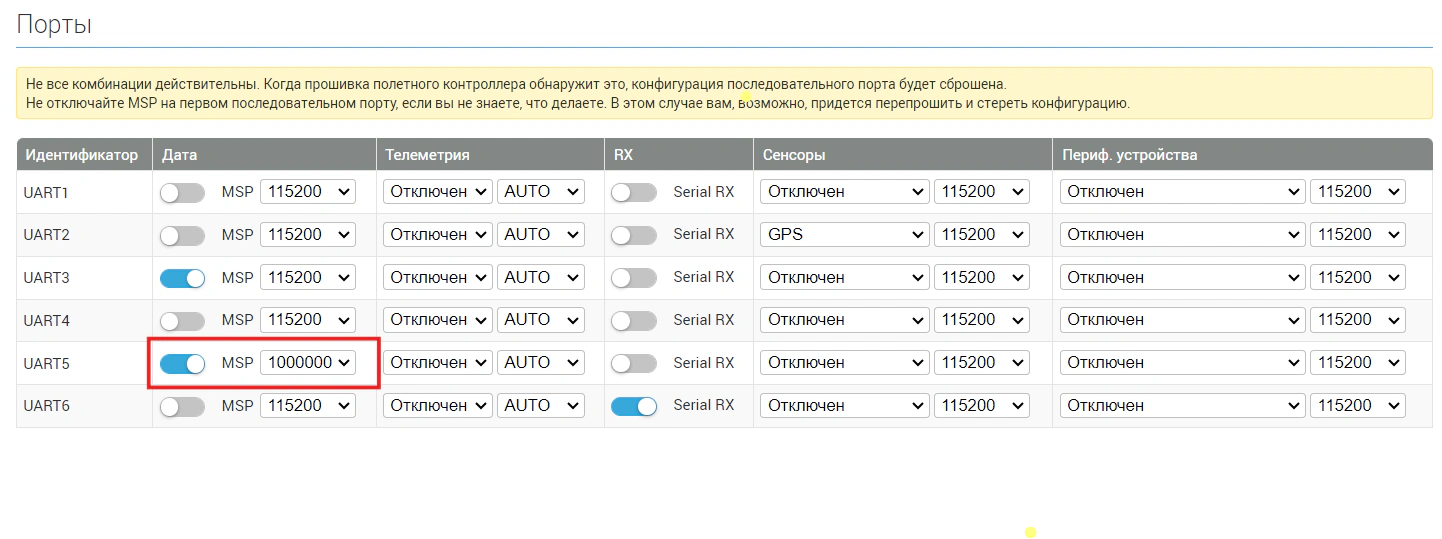
Проверка портов полетного контроллера
после изменения скорости обмена данными 5 порта
На этом настройка полетного контроллера окончена. Следующий этап – обновление образа на TrackingCam v3.
1.3. Подготовка и настройка TrackingCam v3
1.3.1. Обновление образа TrackingCam v3
- Скачиваем файл обновления камеры по ссылке:https://github.com/AppliedRobotics/ARA-EDU/blob/main/ARA-EDU-trackingcam3-update/image_update_trackingcam
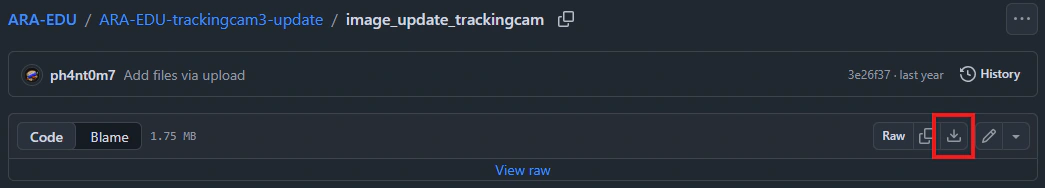
Страница GitHub с файлом обновления камеры
- Чтобы обновить образ камеры, подключаемся к ней через провод mini-USB. После включения на камере должен загореться красный светодиод, а через несколько секунд – замигать зеленый.
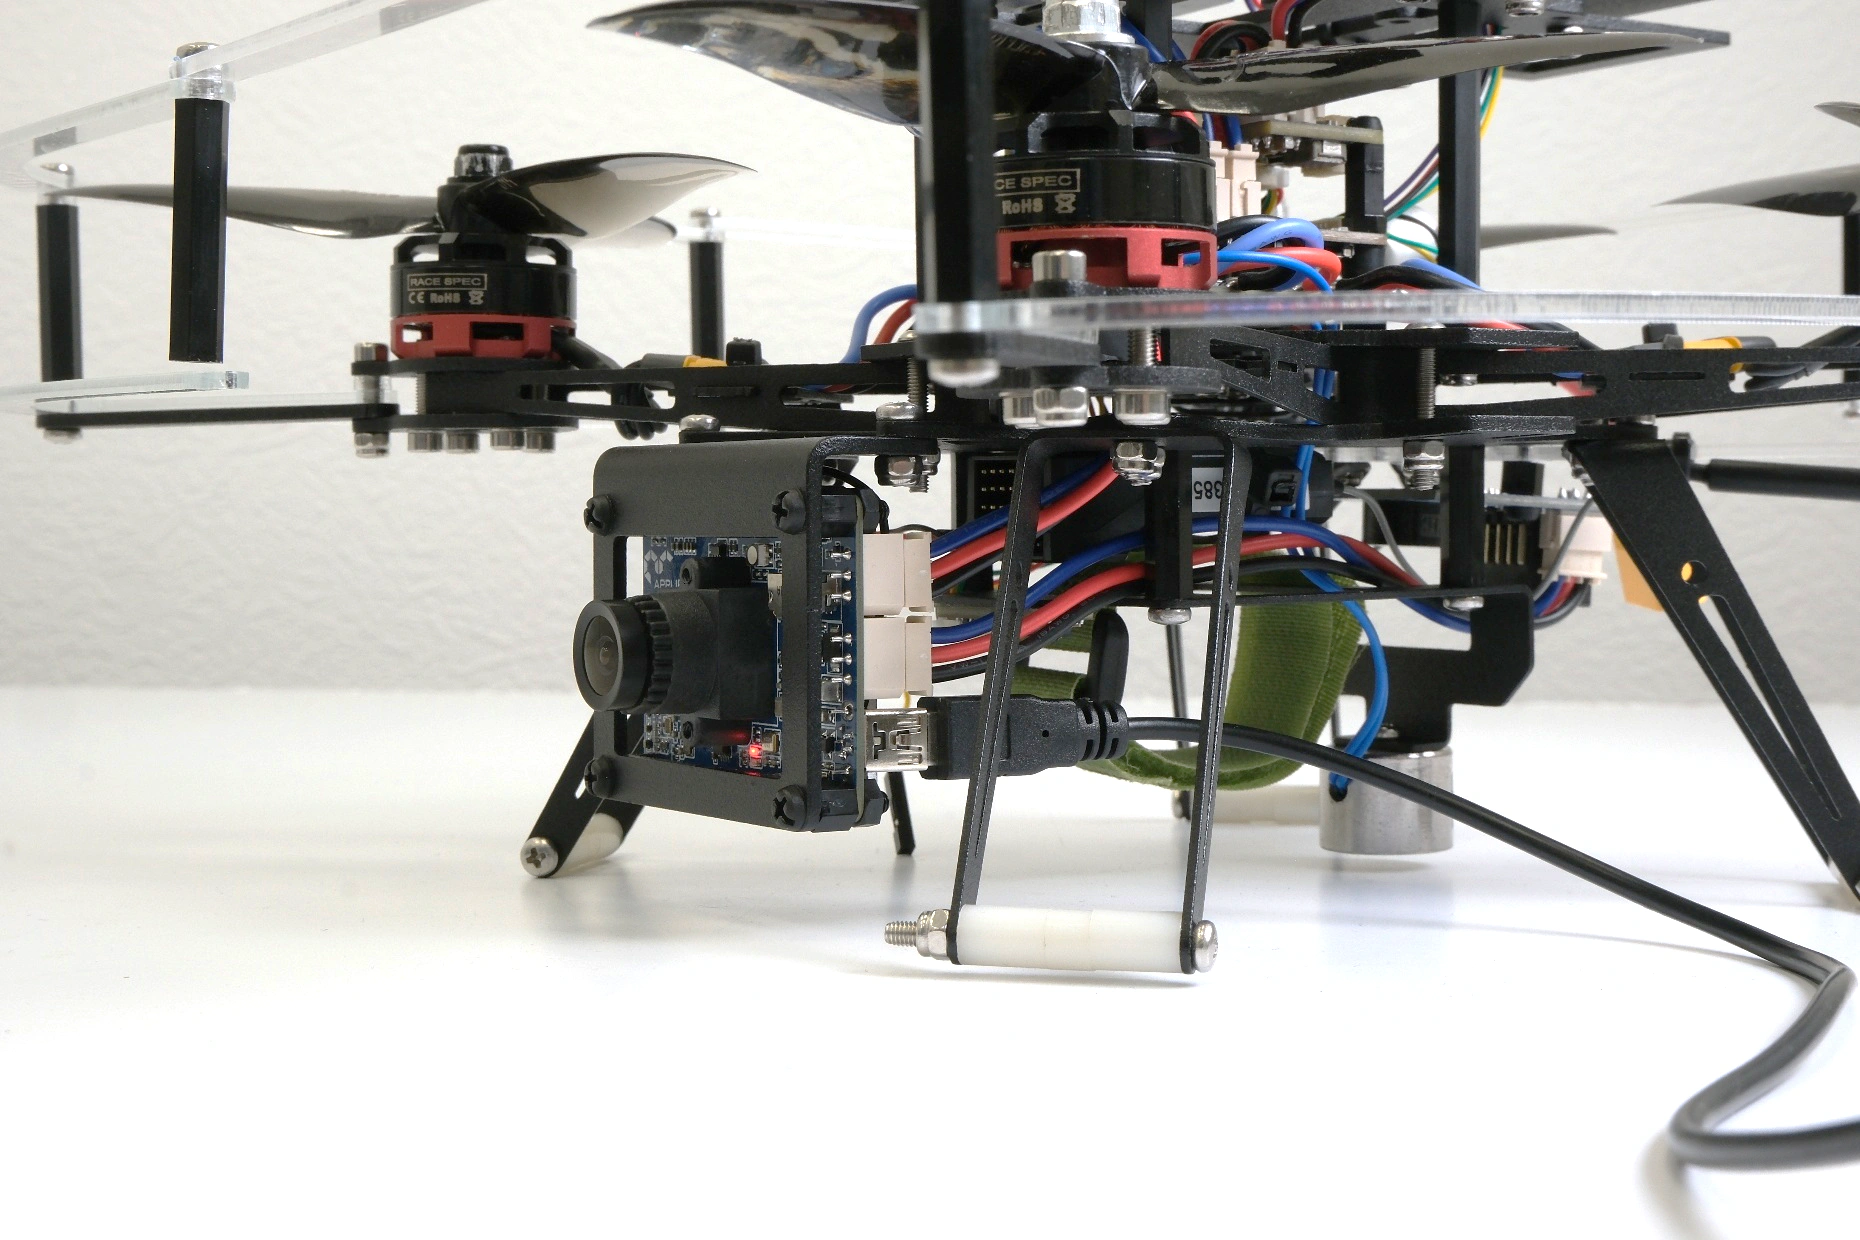
Подключение провода mini-USB к модулю TrackingCam v3
Заходим в управляющий интерфейс камеры. В браузере в адресной строке вводим http://trackingcam3.local:9999, либо используя IP-адрес модуля при проводном подключении: http://192.168.42.1:9999.
В открывшемся окне вводим логин root и пароль 12345 и нажимаем «Войти».
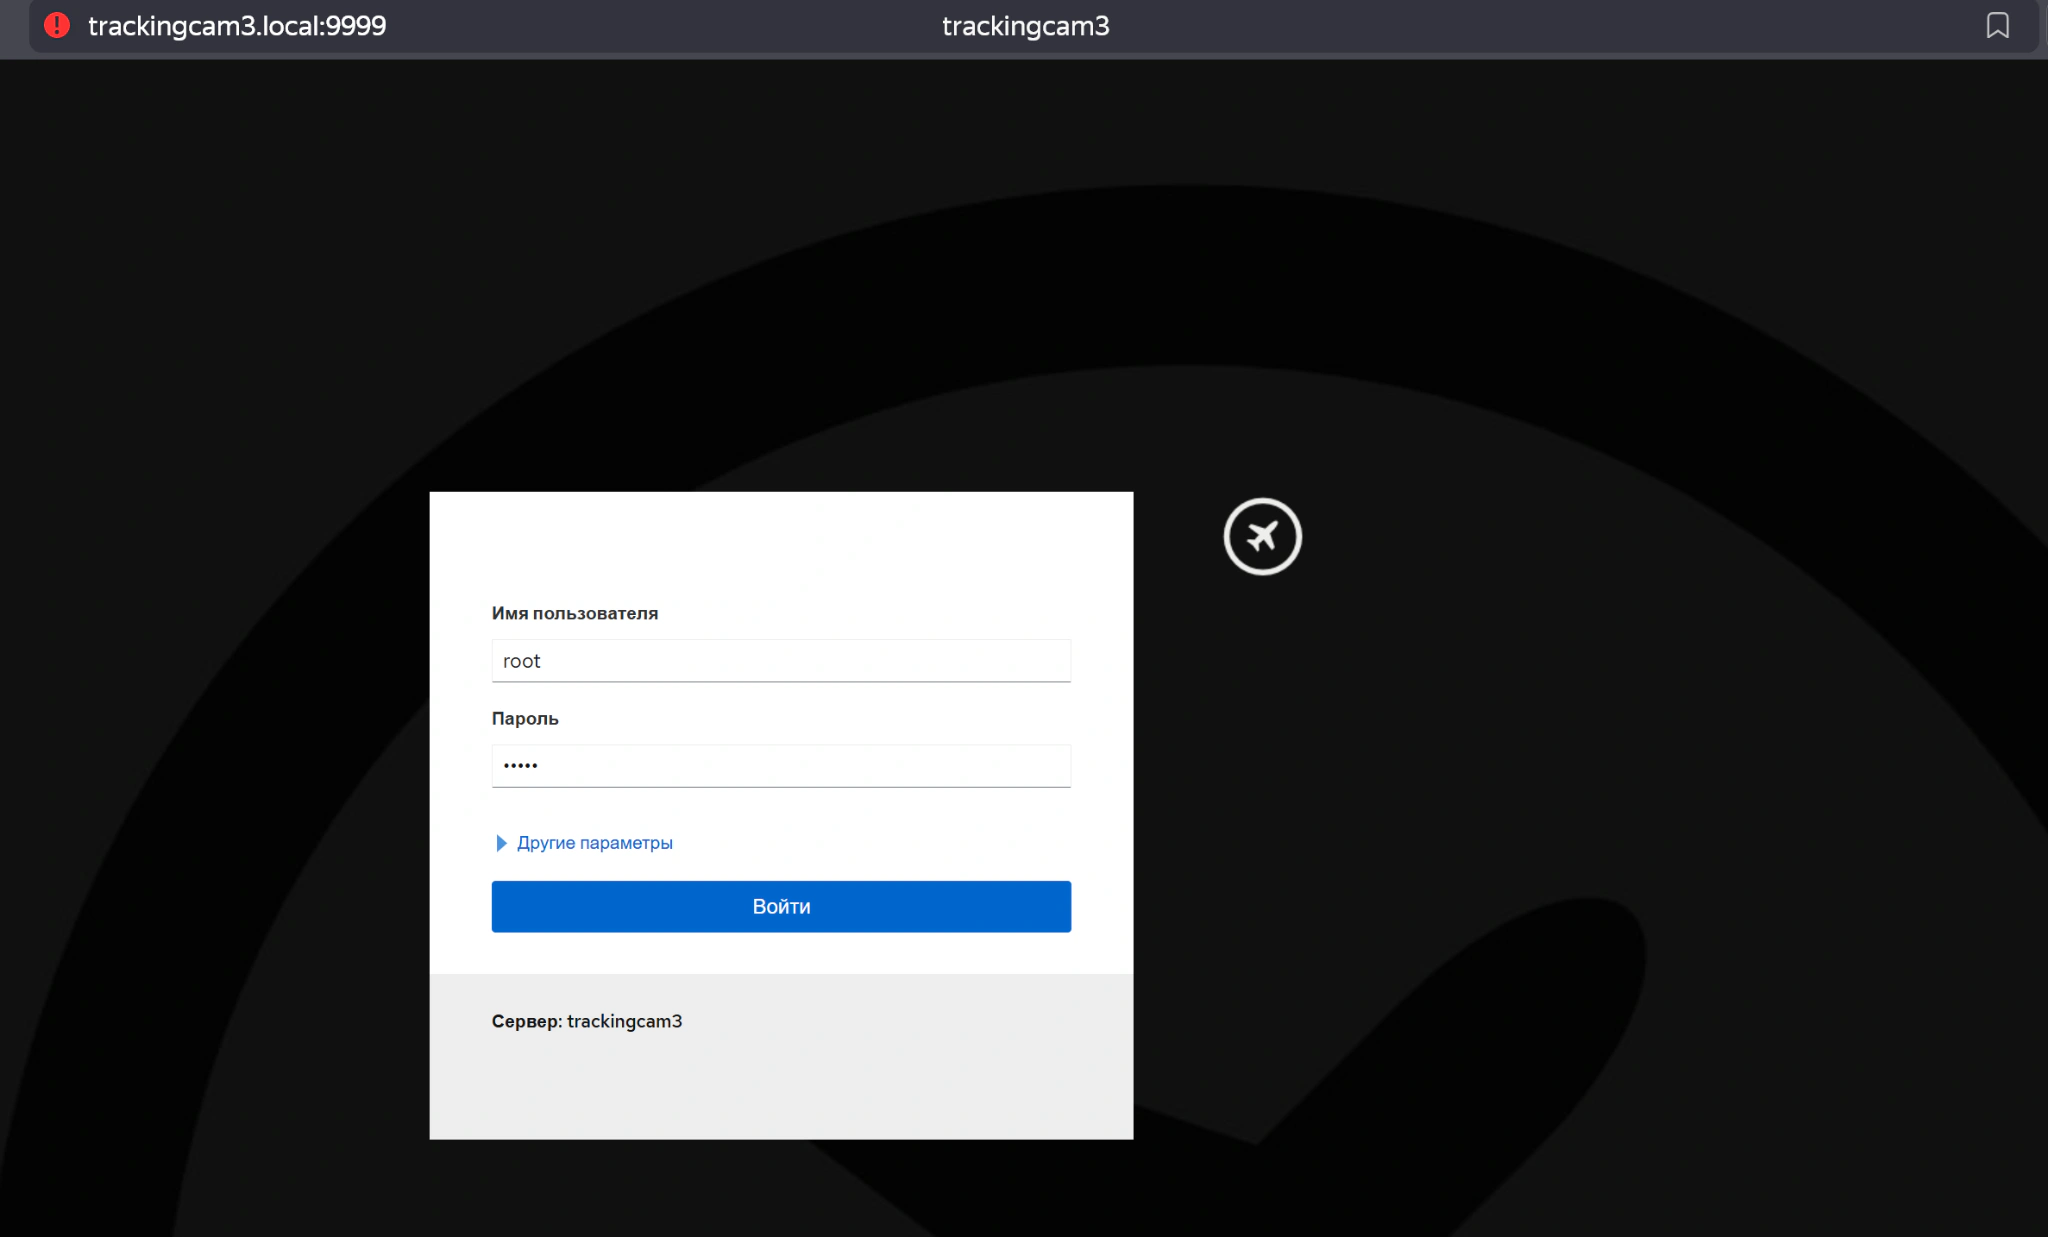
Окно ввода логина и пароля для доступа к
управляющему интерфейсу камеры
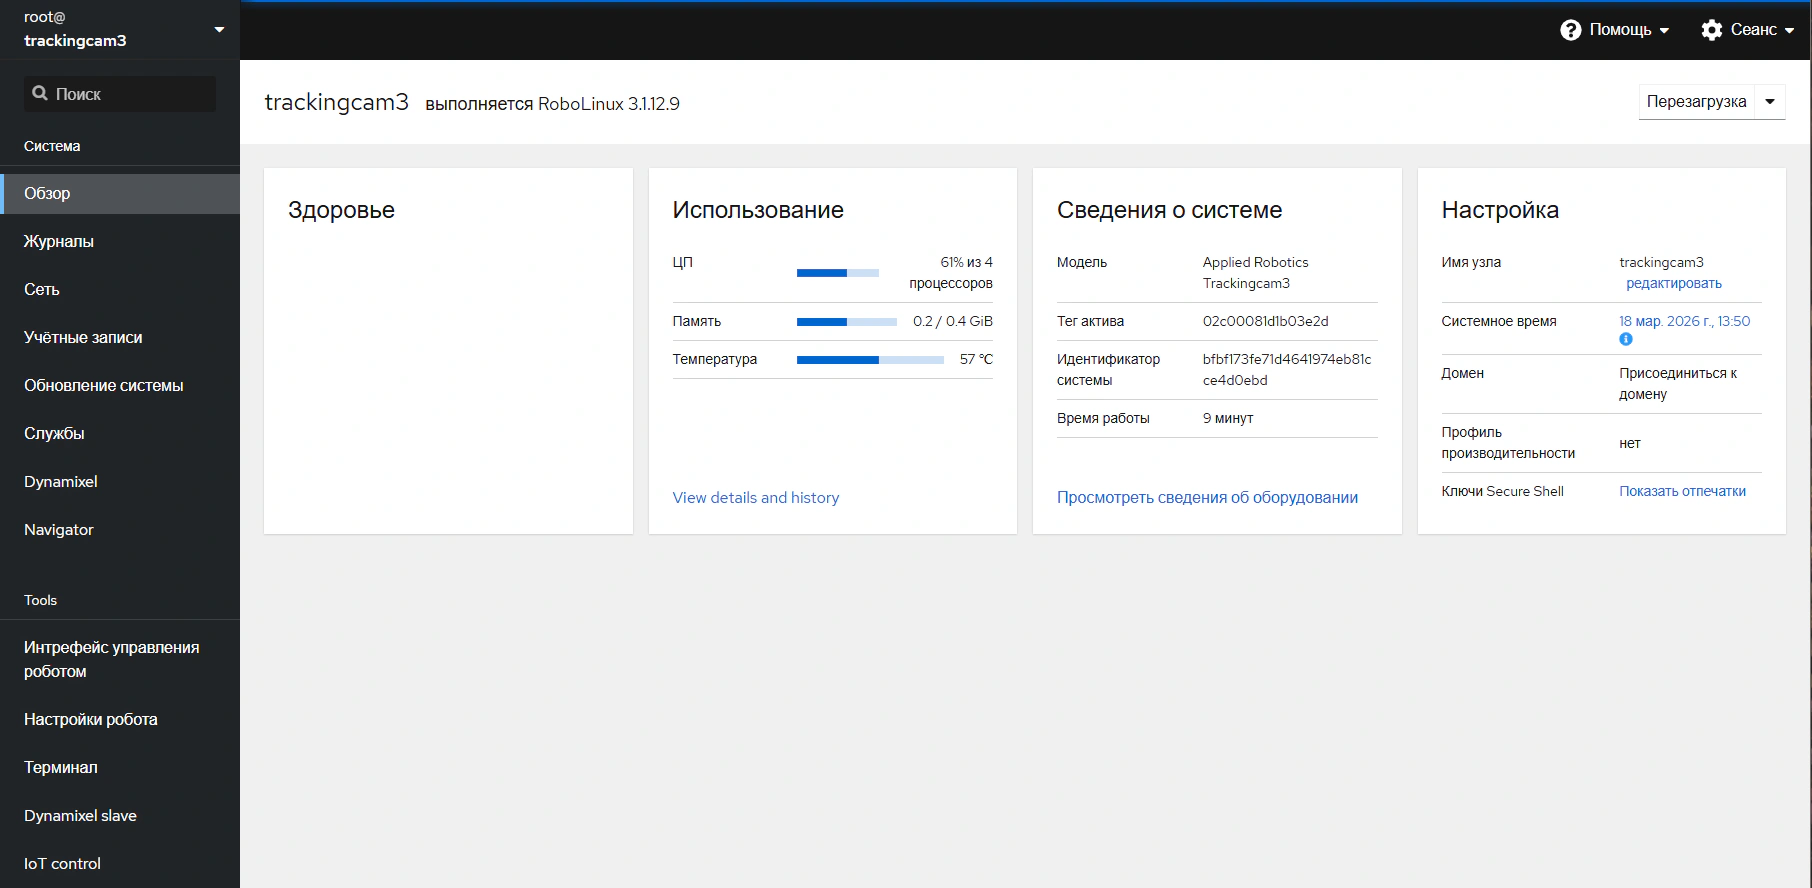
Обзор управляющего модуля TrackingCam v3
- Переходим во вкладку «Сеть» и настраиваем камеру на подключение к внешней сети. Для настройки Wi-Fi нажимаем на интерфейс «wlan0».
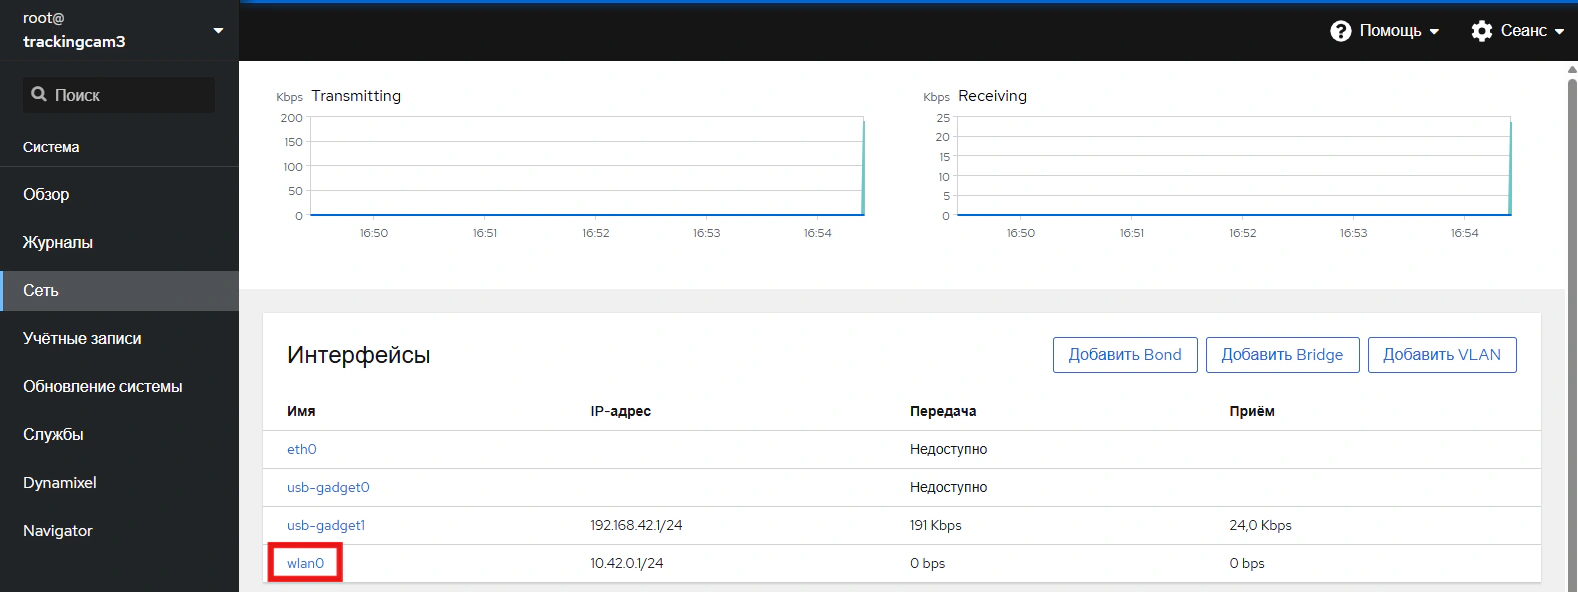
Настройка сети
Здесь происходит настройка сети камеры.
- Нажимаем «редактировать» напротив Wi-Fi.
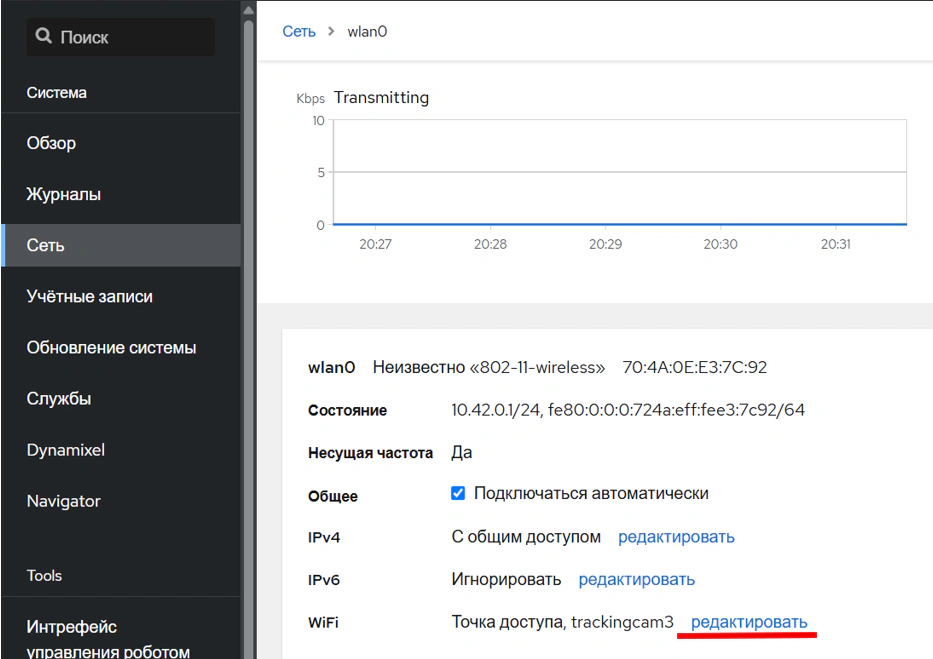
Настройка Wi-Fi соединения модуля TrackingCam v3
- Выбираем режим «Клиент». Далее вводим название сети Wi-Fi, используемой в вашем рабочем пространстве, и ее пароль.
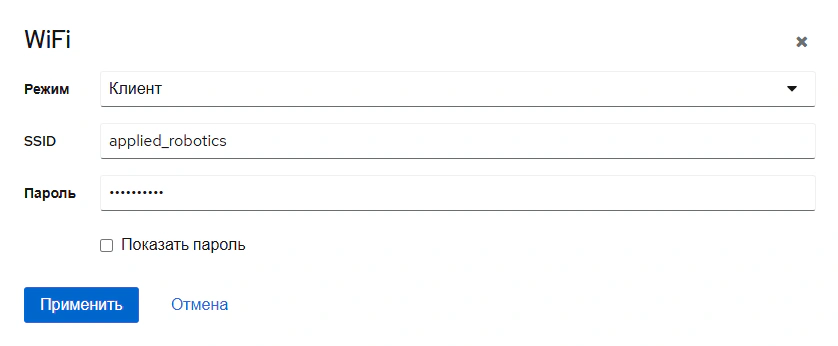
Вход в режим «Клиент» Wi-Fi соединения модуля TrackingCam v3
- Нажимаем «Применить». При успешном подключении к сети произойдет изменение графиков.
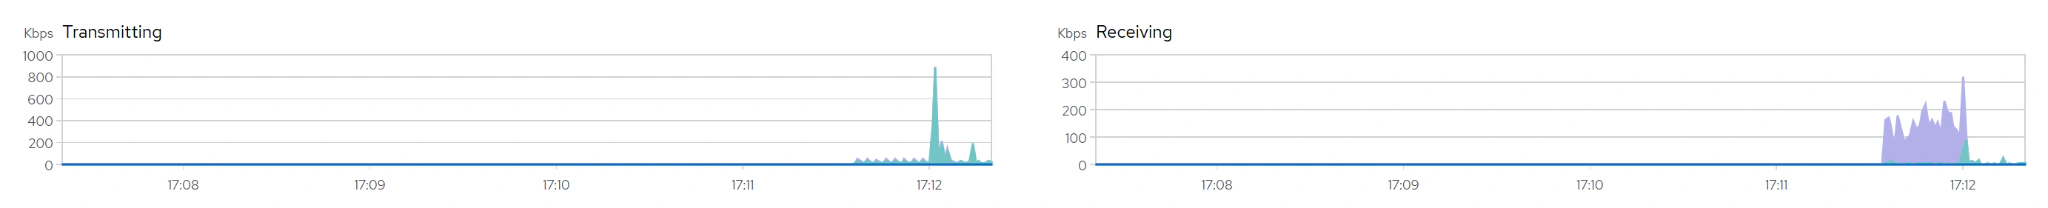
Графики передачи и получения данных
- Переходим во вкладку «Navigator».
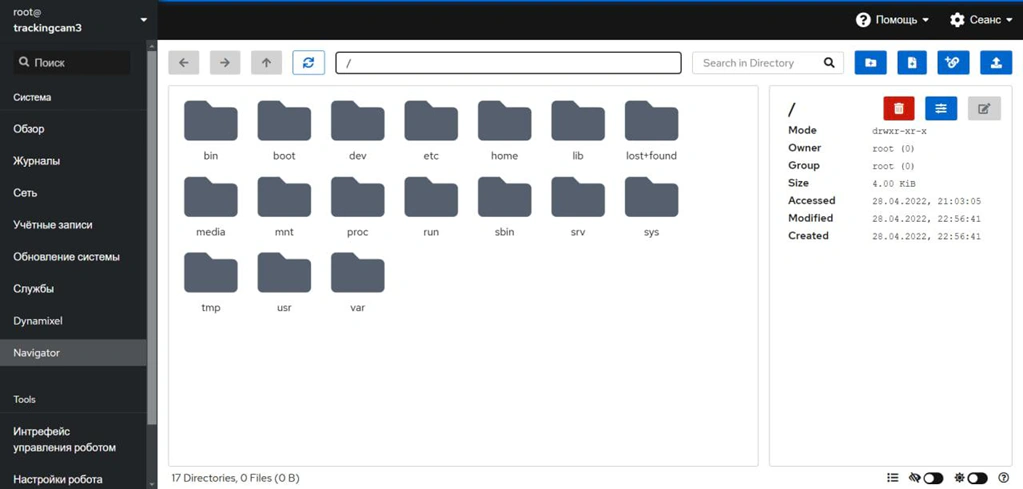
Файловая система модуля TrackingCam v3
- В адресной строке вводим путь home/root и переходим в данную папку.

Путь к папке root в файловой системе модуля
- Загружаем файл обновления в данную папку одним из способов:
● Нажимаем кнопку «Upload Files» и выбираем скачанный файл.

Загрузка файла для обновления прошивки модуля TrackingCam v3
● Или перетаскиваем файл из «Проводника» компьютера в область настройки TrackingCam v3.
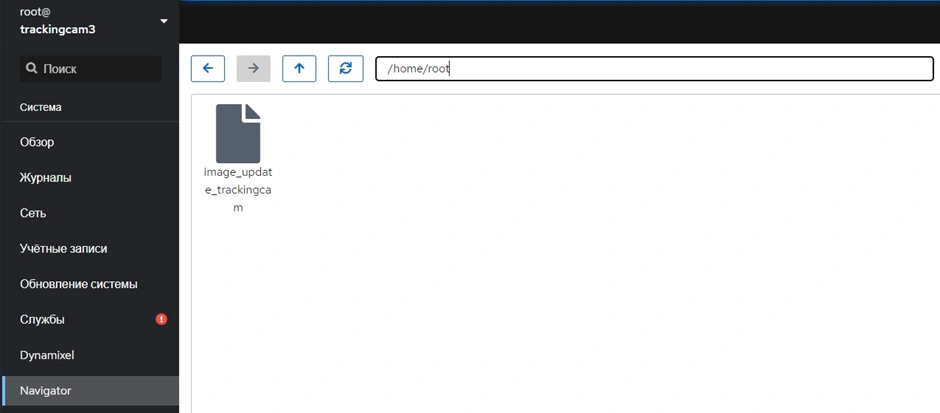
Файл обновления в папке root
- Переходим во вкладку «Терминал».
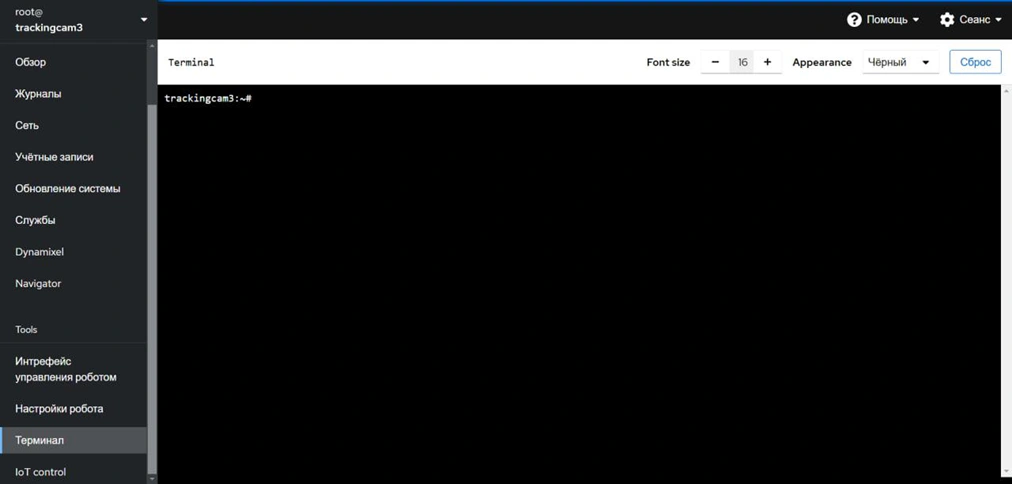
Командная строка модуля TrackingCam v3
- В терминале с помощью команд cd и ls проверяем, что терминал открыт в нужной папке.
sh
cd – команда переместит консоль в папку /home/rootls – команда отобразит содержимое в текущей папке
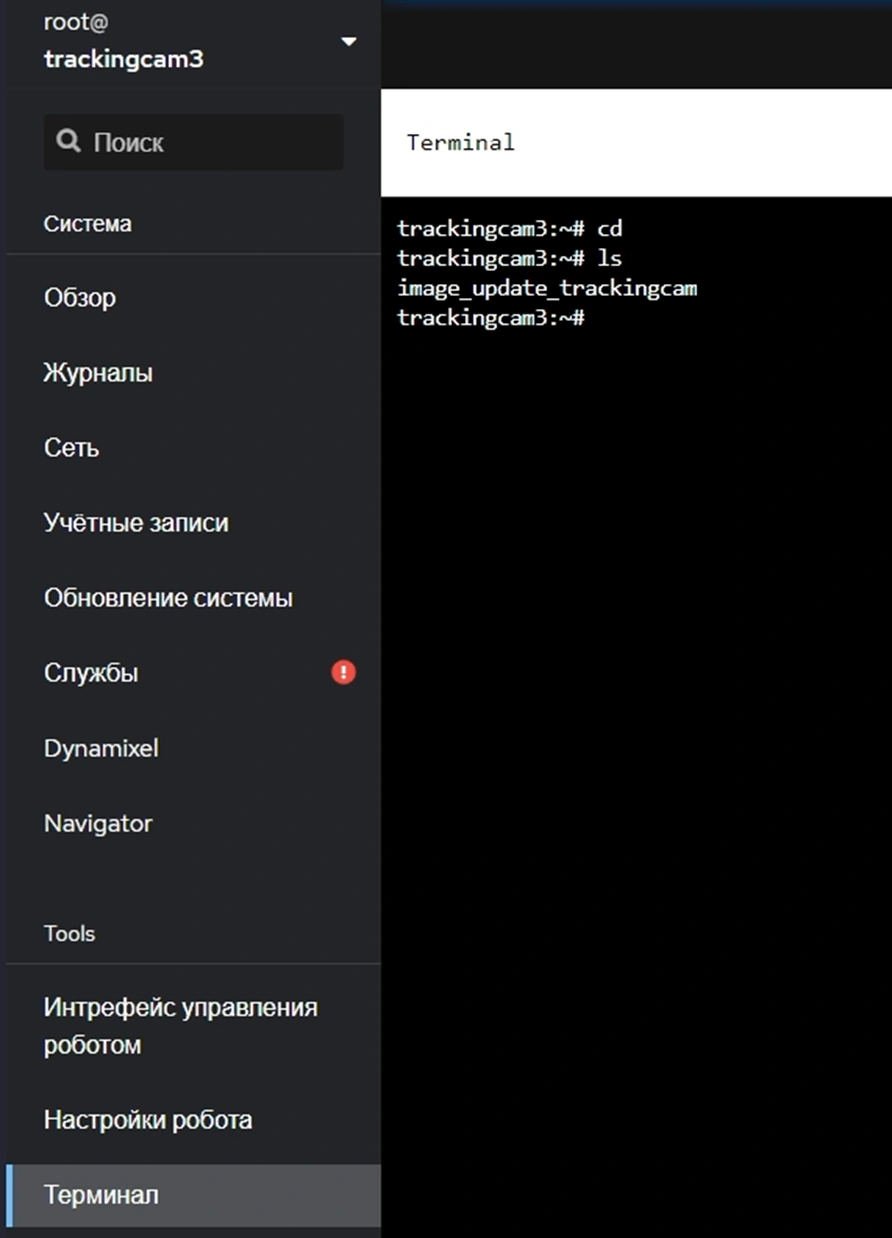
Ввод команд в терминале
- После проверки вводим команду для запуска файла:
sh
./image_update_trackingcam -u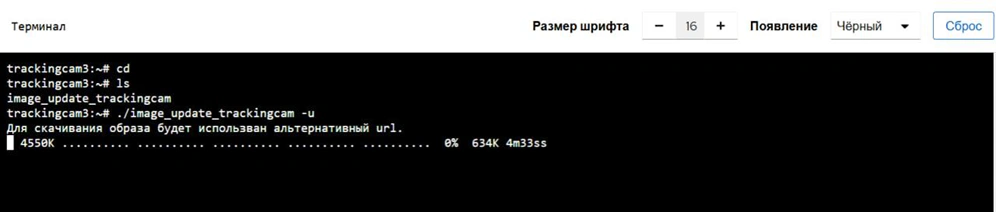
Загрузка образа
- После ввода команды начнется загрузка актуальной версии образа. Процесс обновления может занять до нескольких минут. После завершения модуль разорвет соединение. Ожидаем несколько минут, и камера снова будет доступна для работы.
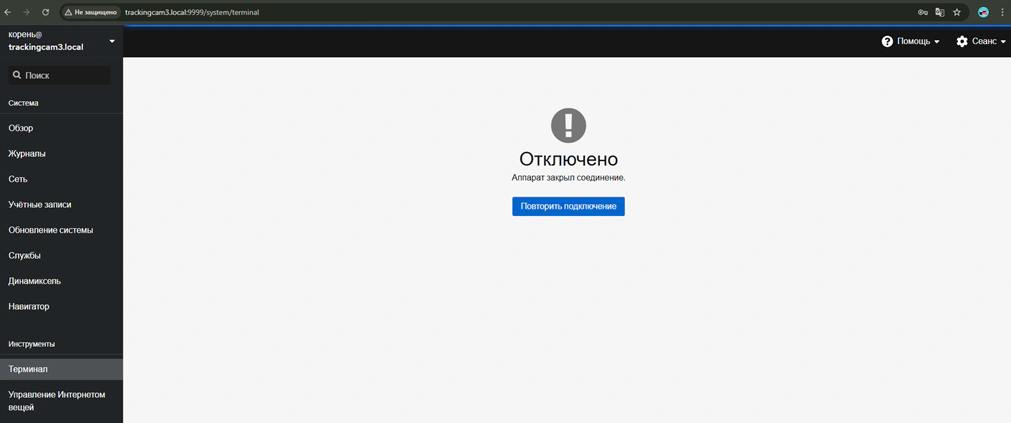
Разрыв соединения после завершения обновления
- Обновляем страничку для продолжения работы. После обновления изменятся версия ПО и активный слот.
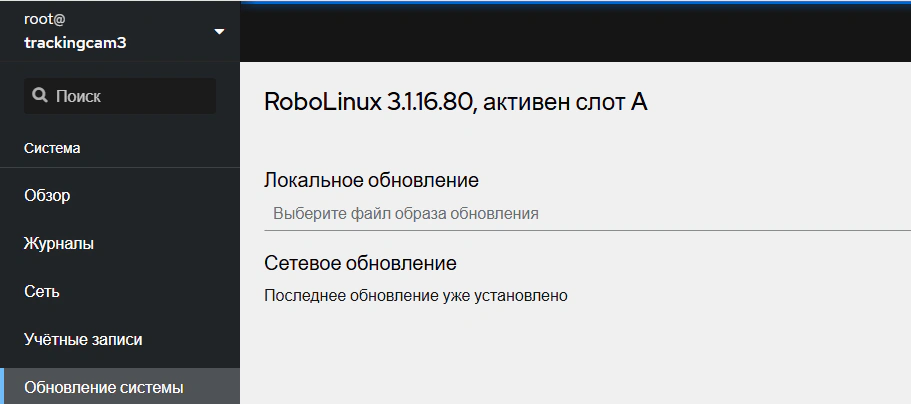
Обновленная версия прошивки модуля TrackingCam v3
1.3.2. Настройка и подключение к Wi-Fi сети
После обновления образа необходимо выполнить настройки собственной Wi-Fi сети БВС.
Подключаем камеру к компьютеру с помощью провода mini-USB.
Заходим в управляющий интерфейс камеры. Вводим в адресной строке браузера http://trackingcam3.local:9999, или, используя IP-адрес при проводном подключении: http://192.168.42.1:9999.
В открывшемся окне вводим логин root и пароль 12345.
Переходим во вкладку «Сеть» и нажимаем на интерфейс «wlan0».
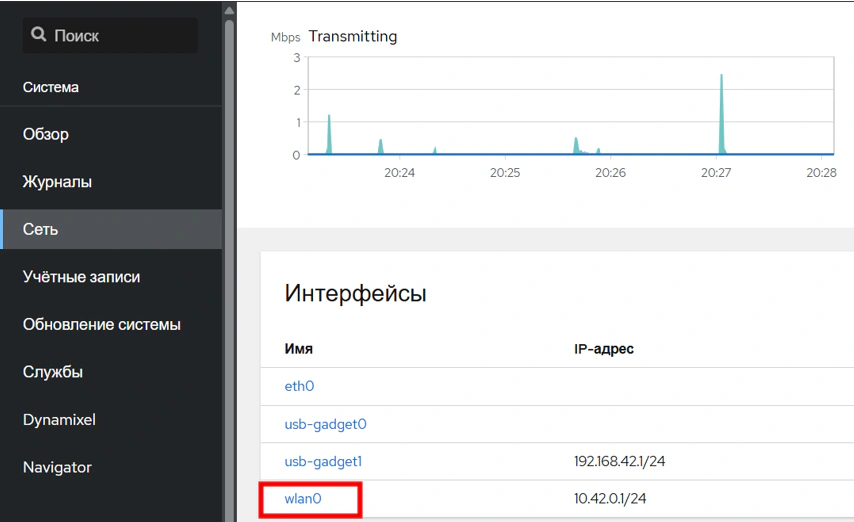
Интерфейс wlan0 для настройки Wi-Fi
Здесь происходят настройки сети камеры. Проверяем, чтобы состояние было активно.
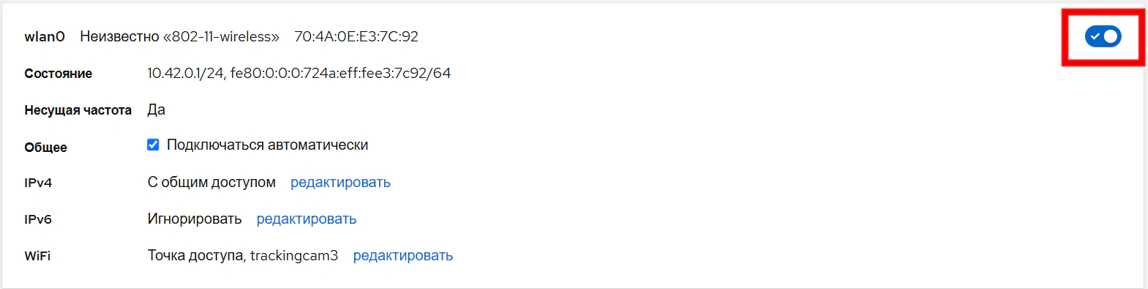
Ползунок переключен в состояние «Активно»
- Нажимаем «Редактировать» напротив Wi-Fi.
Редактирование настроек Wi-Fi соединения
Сеть используется в двух режимах: точка доступа и клиент (подключение к внешней сети).
Преимущество подключения к внешней сети заключается в сохранении интернет-соединения при работе с модулем (если внешняя сеть имеет доступ к сети Интернет). Однако при высокой загрузке сети соединение с камерой устанавливается медленно, а передача данных сопровождается значительными задержками. В таком случае рекомендуется перевести модуль в режим точки доступа, что обеспечит более быструю связь с ним.Преимущество подключения к внешней сети заключается в сохранении интернет-соединения при работе с модулем (если внешняя сеть имеет доступ к сети Интернет). Однако при высокой загрузке сети соединение с камерой устанавливается медленно, а передача данных сопровождается значительными задержками. В таком случае рекомендуется перевести модуль в режим точки доступа, что обеспечит более быструю связь с ним.
- Выполняем настройку подключения в выбранном режиме:
- Настройка подключения в режиме точки доступа:
В качестве режима выбираем «Точку доступа». Указываем уникальный идентификатор сети (SSID) и пароль для беспроводной сети (рекомендовано сразу записать в блокнот), создаваемой модулем TrackingCam v3.
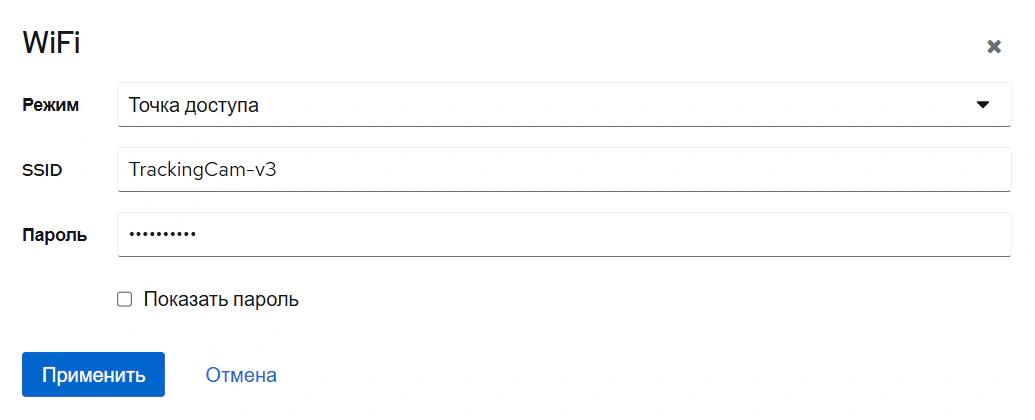
Настройка сети в режиме «Точка доступа»
Нажимаем кнопку «Применить», чтобы сохранить изменения. После этого камера начнет раздавать Wi-Fi с заданными вами названием и паролем.
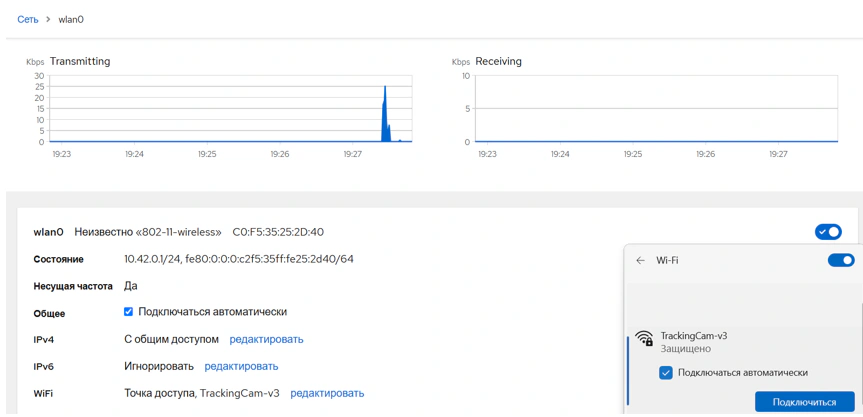
Собственная Wi-Fi сеть камеры
Внимание! Чтобы избежать путаницы при совместном использовании нескольких БВС одновременно – создаем уникальные названия и не подключаем несколько БВС к одной сети.
- Настройка подключения в режиме «Клиент» (подключение к внешней сети):
В качестве режима выбираем «Клиент». Далее вводим название сети Wi-Fi, используемой в вашем рабочем пространстве, и ее пароль.
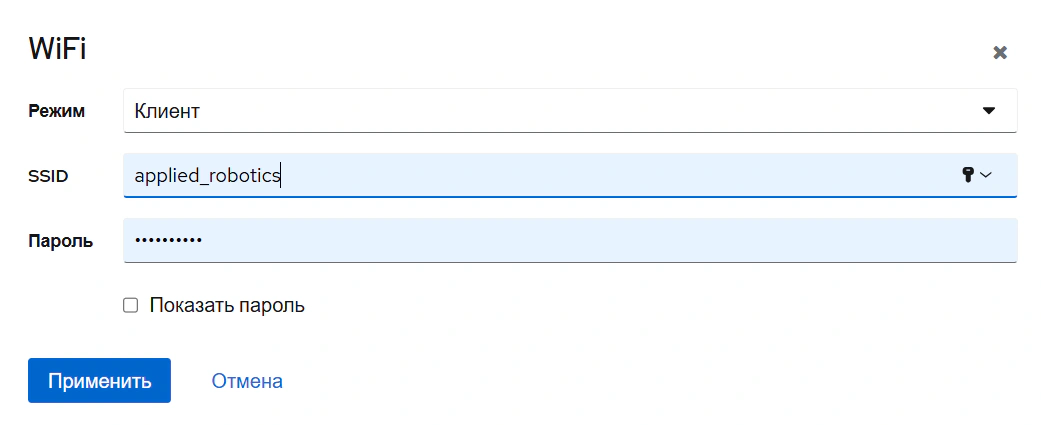
Пример настройки сети в режиме «Клиент»
Нажимаем «Применить». При успешном подключении к сети произойдет изменение графика.
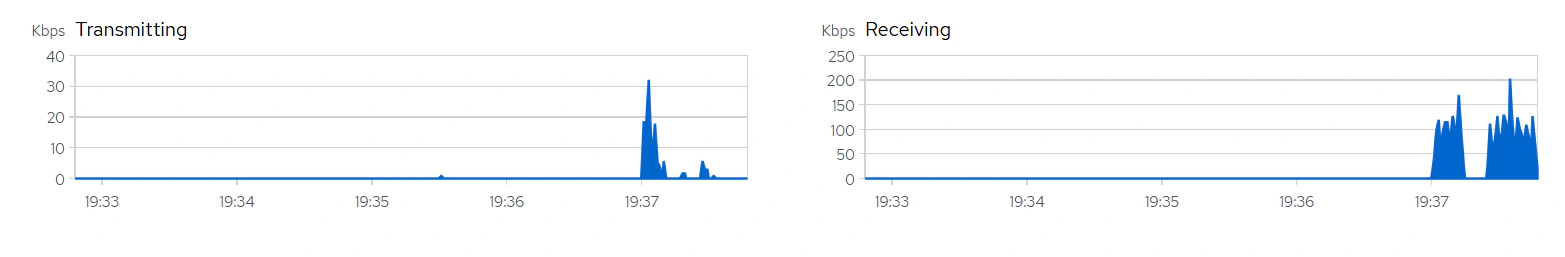
Изменение графика при успешном подключении к внешней сети
- Подключаемся к Wi-Fi сети БВС:
- Для режима «Точка доступа»:
Подключаем ПК к собственной Wi-Fi сети камеры.
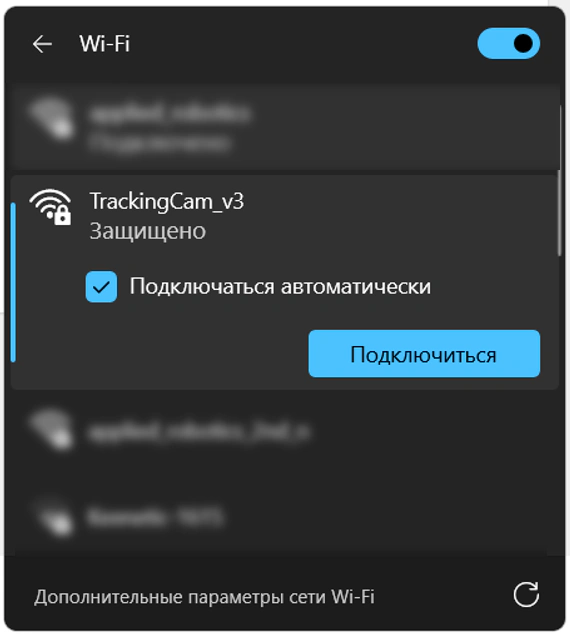
Подключение к Wi-Fi сети модуля TrackingCam v3
Для подключения нажимаем «Подключиться, используя ключ безопасности» (либо «Подключиться с помощью пароля») и вводим установленный ранее пароль.
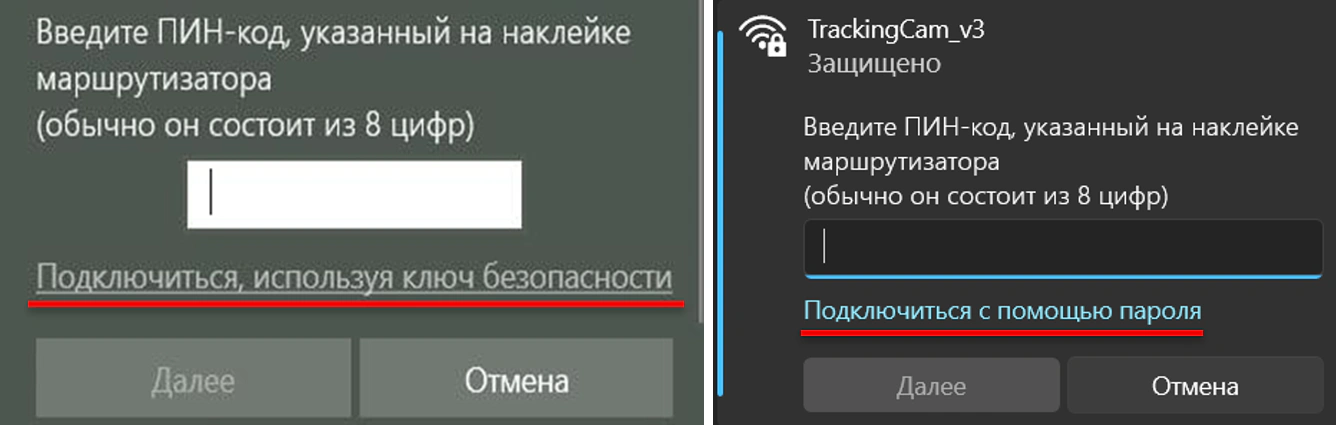
Ввод пароля Wi-Fi / ПИН-кода соединения модуля TrackingCam v3
Для ПК на Linux ничего нажимать не нужно. После подключения сразу вводим установленный ранее пароль сети.
- Для режима «Клиент»:
Подключаемся к сети вашего рабочего пространства.
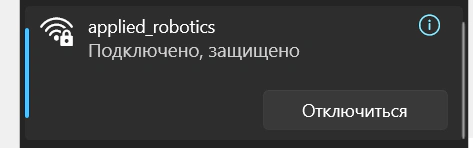
Пример подключения к внешней сети
При подключении нескольких БПЛА к одной внешней сети в адресной строке браузера для входа в управляющий интерфейс не рекомендуется вводить домен http://trackingcam3.local:9999. В этом случае рекомендуется использовать IP-адрес камеры. Чтобы узнать его, обратимся к подразделу 1.3.3.
Подключение по IP-адресу является приоритетным, если к внешней сети подключено несколько камер, так как этот способ позволяет избежать неприятных последствий в виде подключения к чужой камере. Подключение по IP-адресу является приоритетным, если к внешней сети подключено несколько камер, так как этот способ позволяет избежать неприятных последствий в виде подключения к чужой камере.
1.3.3. Получение и изменение IP-адреса камеры
Чтобы узнать IP-адрес камеры:
Подключаем камеру к компьютеру с помощью провода mini-USB и заходим в управляющий интерфейс камеры, введя в адресной строке браузера http://trackingcam3.local:9999, либо http://192.168.42.1:9999.
Есть два способа получения IP-адреса камеры при подключении к ней по Wi-Fi:
- Способ 1: переходим в раздел «Сеть».
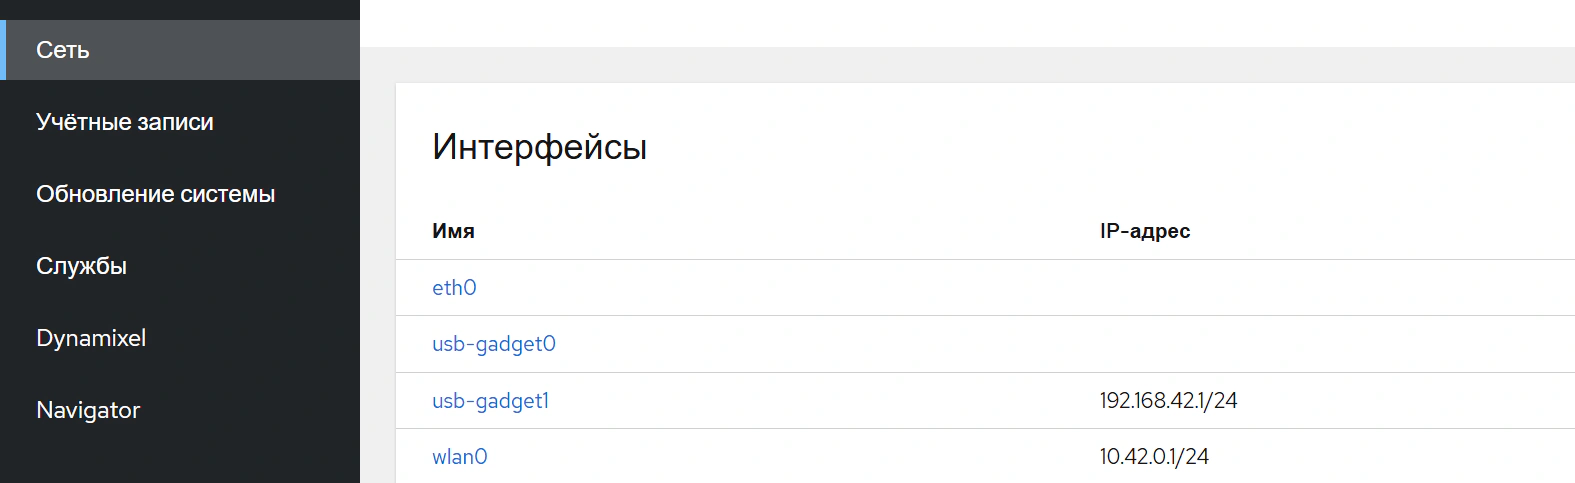
Вкладка «Сеть» в интерфейсе камеры
usb-gadget – тут прописывается IP камеры при подключении через USB провод.
wlan0 – отображается IP-адрес камеры, который она имеет при настроенной Wi-Fi сети.
10.42.0.1 – это базовый IP камеры, когда она находится в режиме «Точка доступа».
Если камера находится в режиме «Клиент», IP-адрес будет другим. В этом режиме устройство имеет уникальный IP-адрес в сети, и он всегда будет разным. Пример:
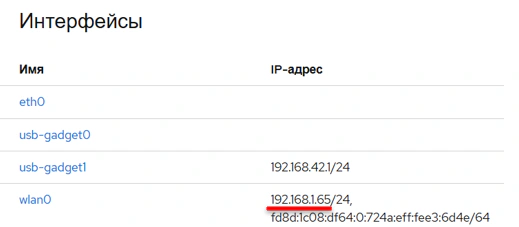
Пример IP-адреса модуля при настройке сети в режиме «Клиент»
- Способ 2: переходим в раздел «Терминал» («Terminal») и вводим команду:
ip aip a
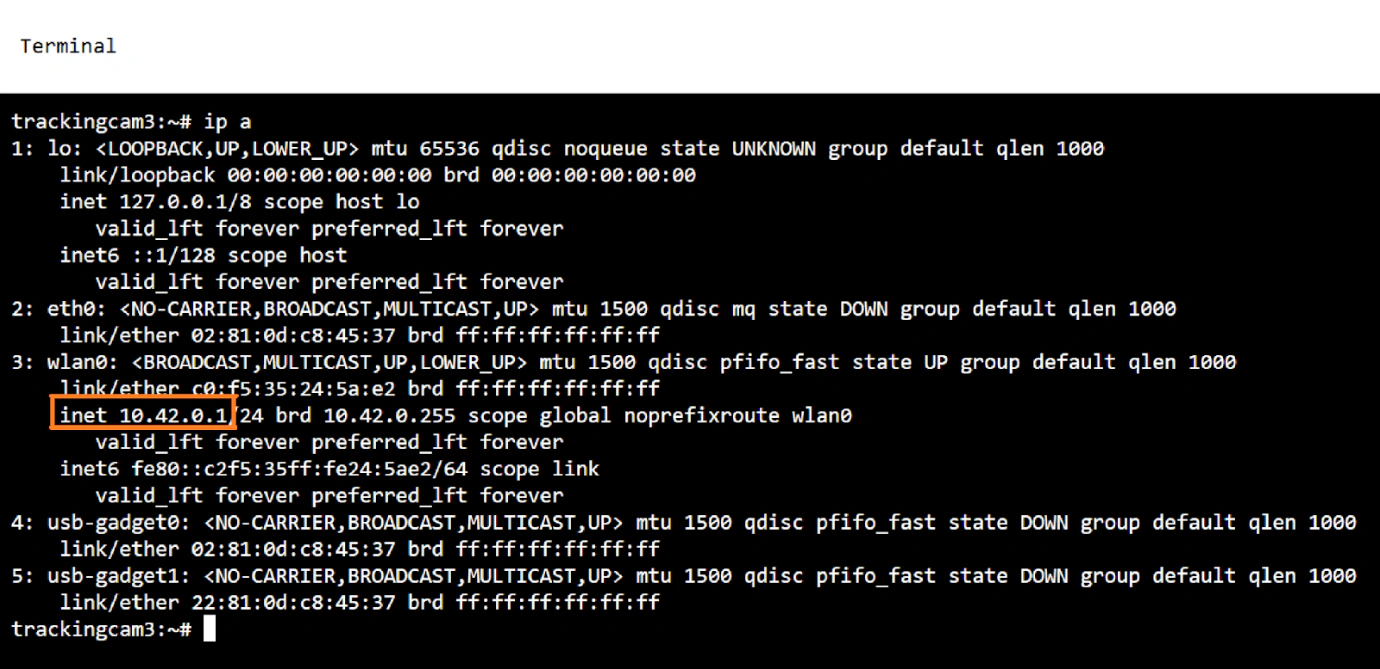
Вывод IP-адреса TrackingCam v3 в терминале при настроенной Wi-fi сети
При необходимости можно изменить IP-адрес камеры. Это доступно только в режиме «Точка доступа».
Алгоритм изменения IP-адреса камеры:
Подключаем камеру к ПК с помощью провода mini-USB.
Заходим в управляющий интерфейс камеры, переходим на вкладку «Сеть».
Во вкладке «Сеть» переходим в «wlan0». Нажимаем «Редактировать» напротив IPv4.
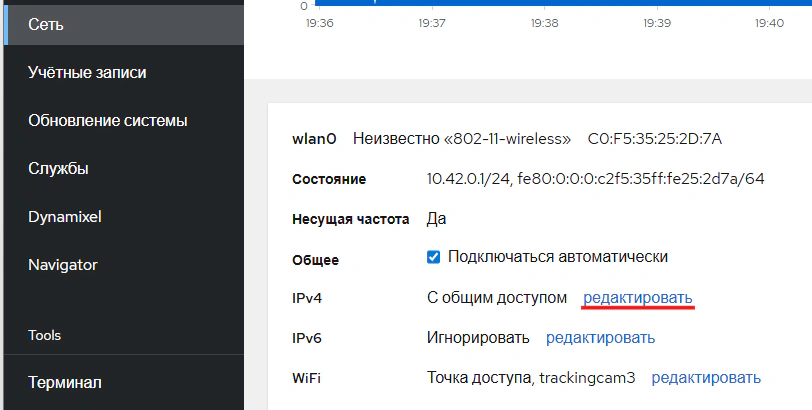
Редактировать IPv4
- В строке «Адреса» выбираем «Вручную».
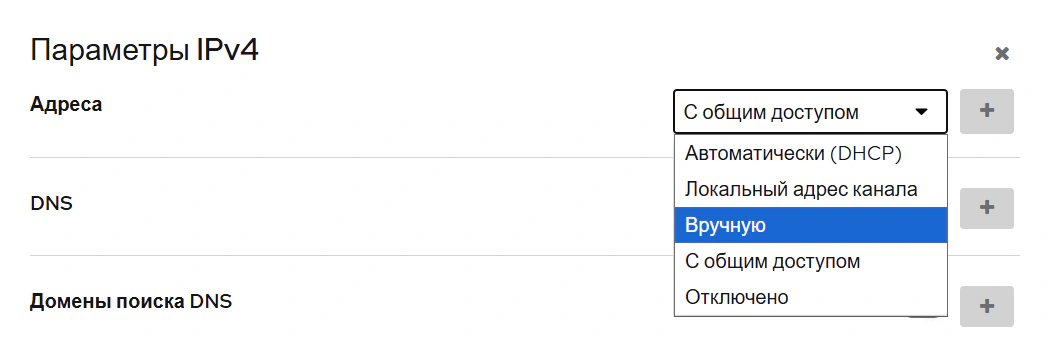
Изменение адреса IP-адреса вручную
Базово вводим:
192.168.42.<ваше число от 0 до 255>
В примере ниже <ваше число> берется 10, но можно выбрать его от 0 до 255.
24 – это маска сети.
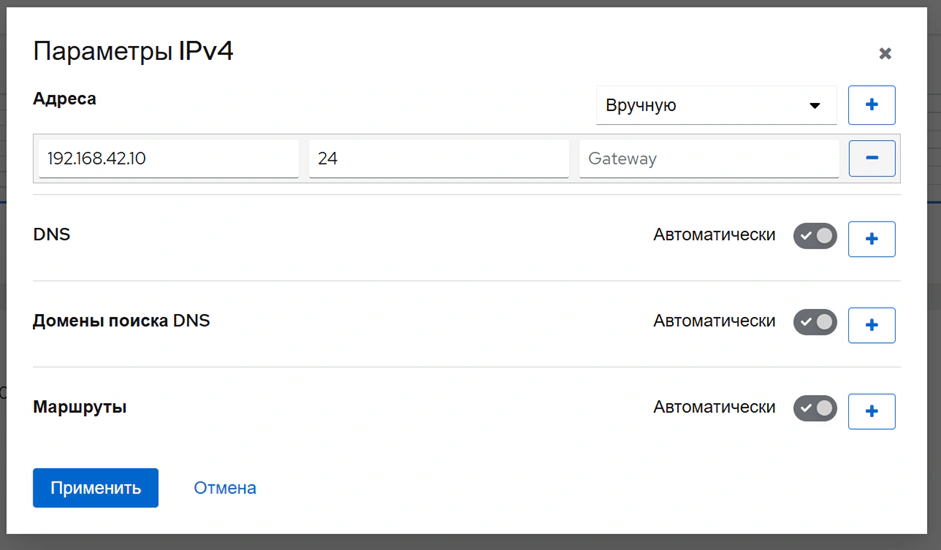
Редактирование IPv4
Перезагружаем камеру, переподключив USB провод к компьютеру.
Подключаемся к Wi-Fi, который раздает камера.
Для Linux:
- Далее необходимо выставить такую же подсеть на вашем персональном компьютере. Переходим в настройки Wi-Fi, который раздает камера.
Открываем настройки подключения.
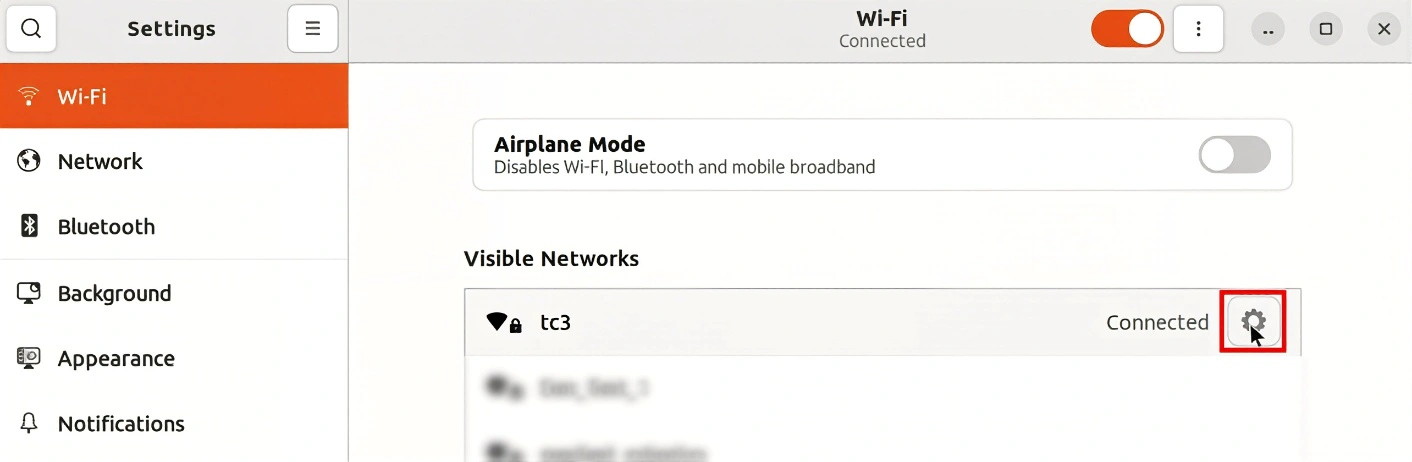
Параметры подключения Wi-Fi сети
- Выполняем ручную настройку IP-адреса.
Переходим в настройку IPv4, выбираем «Manual». Вводим IP-адрес для компьютера. Он должен отличаться от IP камеры. В маске подсети вводим 255.255.255.0. Нажимаем «Apply».
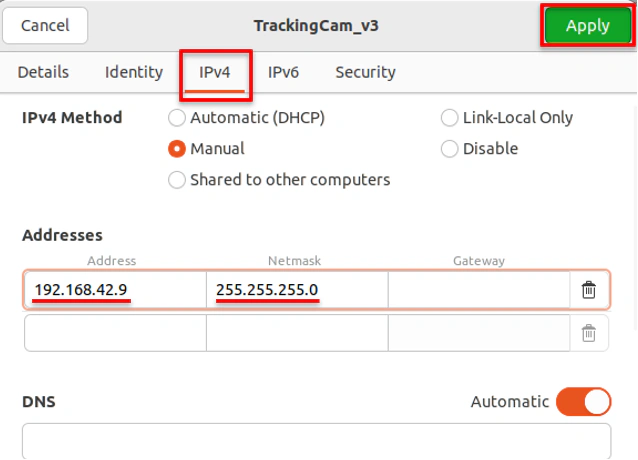
Изменение параметров IPv4 в настройках компьютера на Linux
- Для подключения к камере переходим в командную строку (терминал) компьютера.
Переходим в Терминал два раза кликнув по иконке или сочетанием клавиш Ctrl+Alt+T.
Терминал компьютера на Linux
- Подключаемся к Wi-Fi камеры и проверяем, чтобы IP-адрес беспроводной сети был таким, какой был задан.
В терминале вводим команду:
ip a show wlp0s20f3
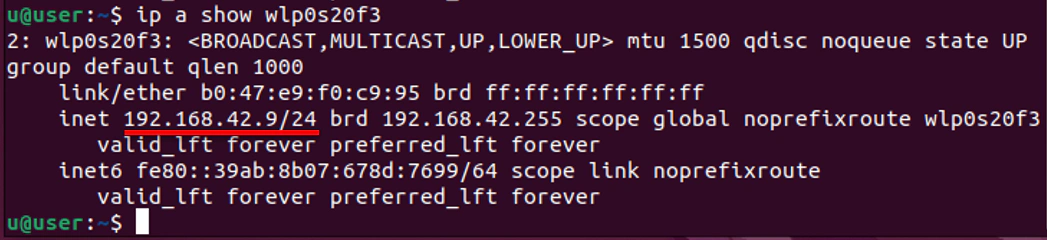
Вывод в терминале Linux после ввода команды
- Далее вводим команду ping <IP камеры>. Убеждаемся, что происходит обмен данными с камерой.
ping <IP камеры>
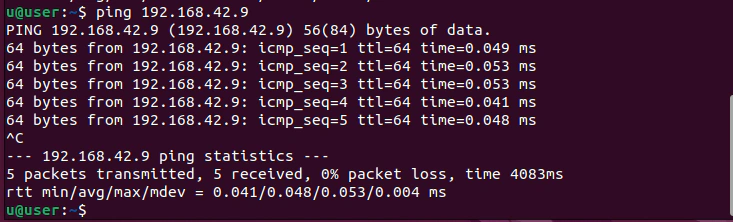
Вывод в терминале Linux после ввода команды
- Теперь, помимо перехода по ссылке http://trackingcam3.local:9999 или базовому IP-адресу (http://10.42.0.1:9999), можно подключиться к управляющему интерфейсу камеры через новый IP-адрес. Для этого в браузерной строке вводим 192.168.42.<ваше число>:9999

- Если необходимо вернуть базовый IP-адрес камеры и подключение по нему, выполняем шаги 1–4 данной инструкции. В параметрах IPv4 возвращаем «С общим доступом»:
Возврат настроек Wi-Fi в управляющем интерфейсе камеры
Также возвращаем настройки Wi-Fi сети камеры на компьютере:
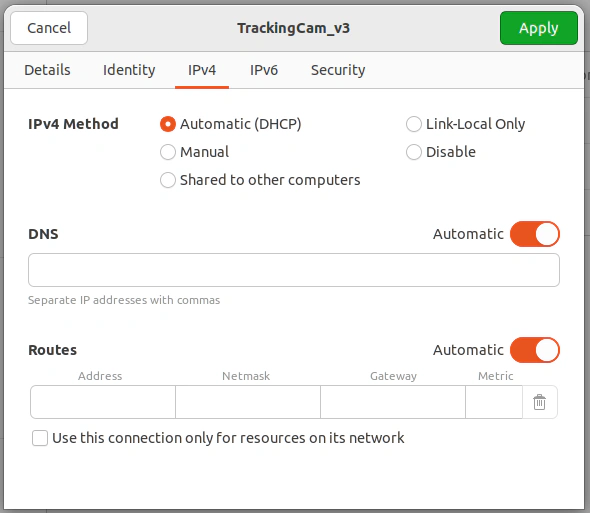
Возврат настроек Wi-Fi сети камеры на компьютере Linux
Для Windows:
- Далее необходимо выставить такую же подсеть на вашем персональном компьютере. Переходим в настройки Wi-Fi, который раздает камера.
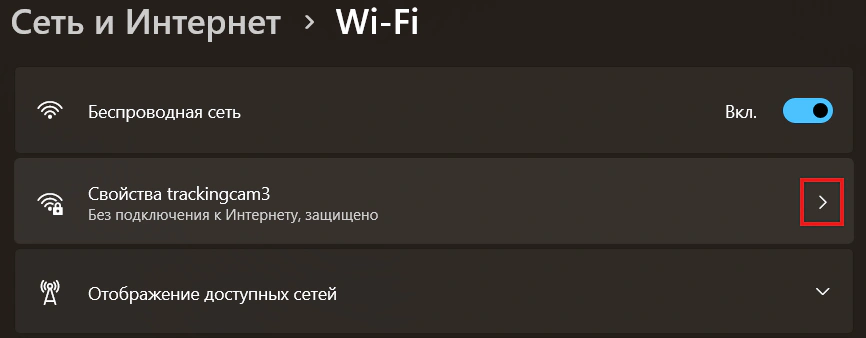
Настройки Wi-Fi, который раздает камера
Нажимаем «Редактировать» назначение IP.
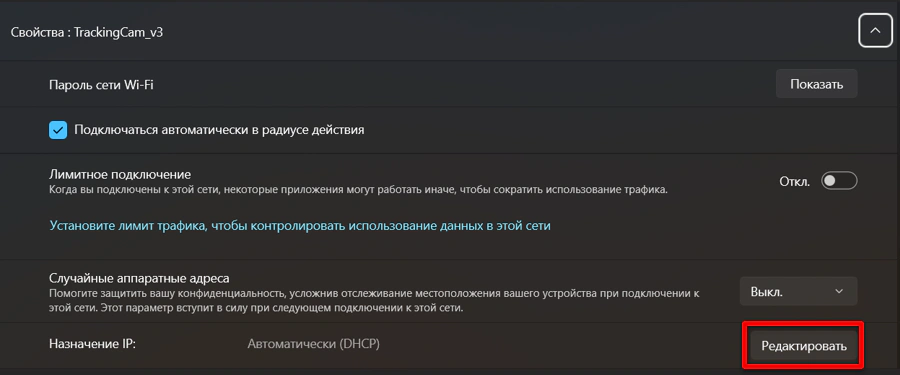
Редактировать назначение IP
- Выполняем ручную настройку IP-адреса.
В открывшемся окне в выпадающем списке выбираем «Вручную» и переводим ползунок IPv4 в активное положение. Вводим IP-адрес для компьютера. Он должен отличаться от IP камеры. В маске подсети вводим 255.255.255.0. Нажимаем кнопку «Сохранить».
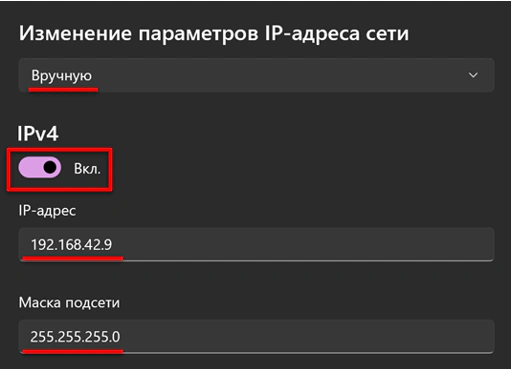
Изменение параметров IPv4 в настройках компьютера на Windows
- Для подключения к камере переходим в командную строку (терминал) компьютера.
Нажимаем сочетание клавиш Win+R, в открывшемся окне вводим команду:
cmdcmd
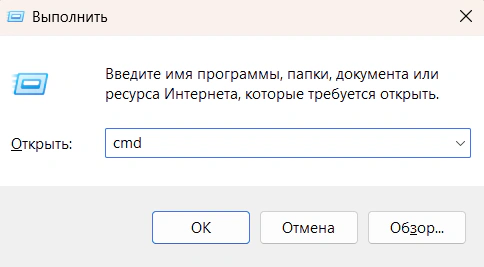
Запуск Командной строки компьютера на Windows
- Подключаемся к Wi-Fi камеры и проверяем, чтобы IP-адрес беспроводной сети был таким, какой был задан.
В командной строке вводим команду:
ipconfig ipconfig
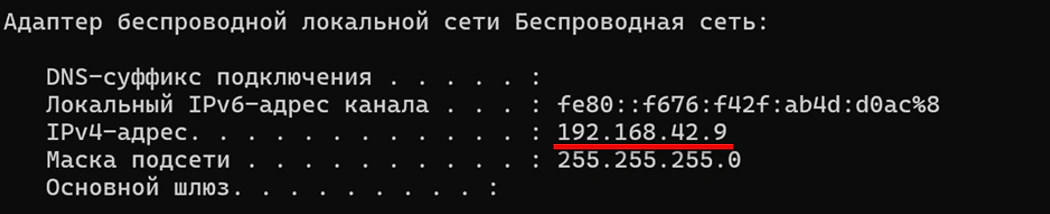
Вывод в командной строке Windows после ввода команды
- Далее вводим команду ping <IP камеры>. Убеждаемся, что происходит обмен данными с камерой.
ping <IP камеры>
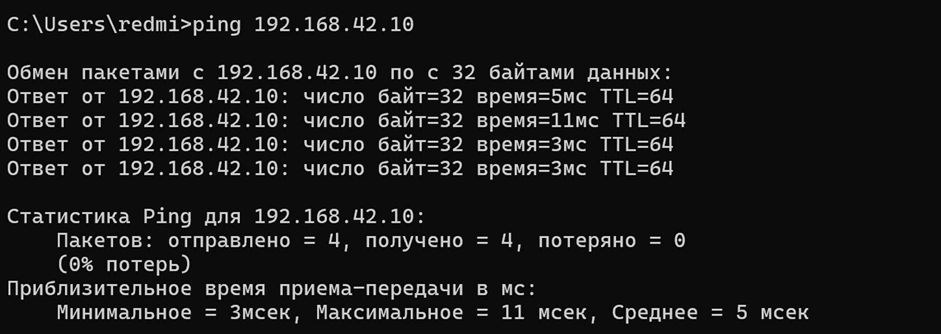
Вывод в командной строке Windows после ввода команды
- Теперь, помимо перехода по ссылке http://trackingcam3.local:9999 или базовому IP-адресу (http://10.42.0.1:9999), можно подключиться к управляющему интерфейсу камеры через новый IP-адрес. Для этого в браузерной строке вводим 192.168.42.<ваше число>:9999
- Если необходимо вернуть базовый IP-адрес камеры и подключение по нему, выполняем шаги 1–4 данной инструкции. В параметрах IPv4 возвращаем «С общим доступом»:
Возврат настроек Wi-Fi в управляющем интерфейсе камеры
Также возвращаем настройки Wi-Fi сети камеры на компьютере:
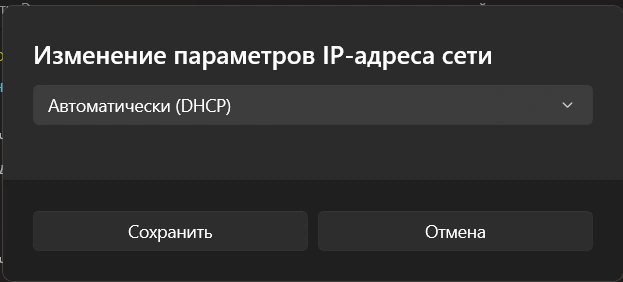
Возврат настроек Wi-Fi сети камеры на компьютере Windows
1.4. Настройка DXL-устройств (модулей)
При программировании ARA EDU доступно использование дополнительных DXL-модулей:
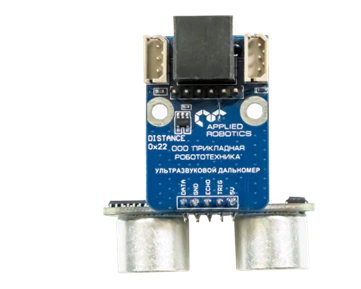
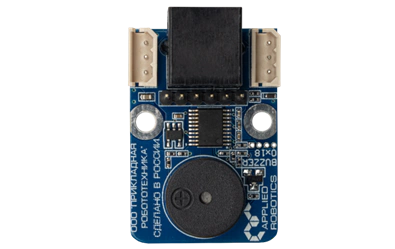
Модуль «Ультразвуковой дальномер» — Модуль «Звуковой пьезоизлучатель»
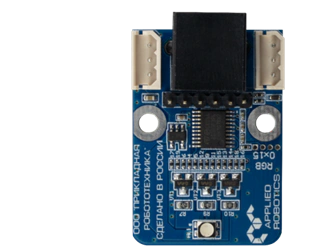
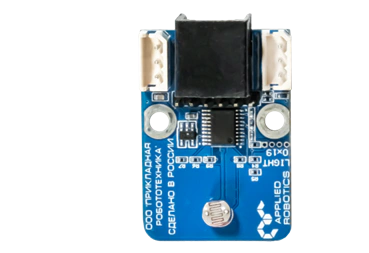
Модуль «Трехцветный светодиод» — Модуль «Датчик освещенности»
Все эти устройства можно использовать в автономном полете дрона, например, сигнализировать о чем-либо или обходить препятствия.
Перед использованием DXL-устройства необходимо прошить:
- Отключаем Универсальный вычислительный модуль FC-ESP32-HAT из электрической схемы. Подключаем датчики «Ультразвуковой дальномер», «Трехцветный светодиод», «Датчик освещенности» последовательно друг к другу при помощи DXL проводов, последний в цепи подключаем в полетный контроллер. Модуль «Звуковой пьезоизлучатель» подключаем к модулю TrackingCam v3 с помощью провода DXL. Проверяем, что TrackingCam v3 подключен в полетный контроллер с помощью провода DXL.
Схема подключения перечисленных устройств изображена на иллюстрации
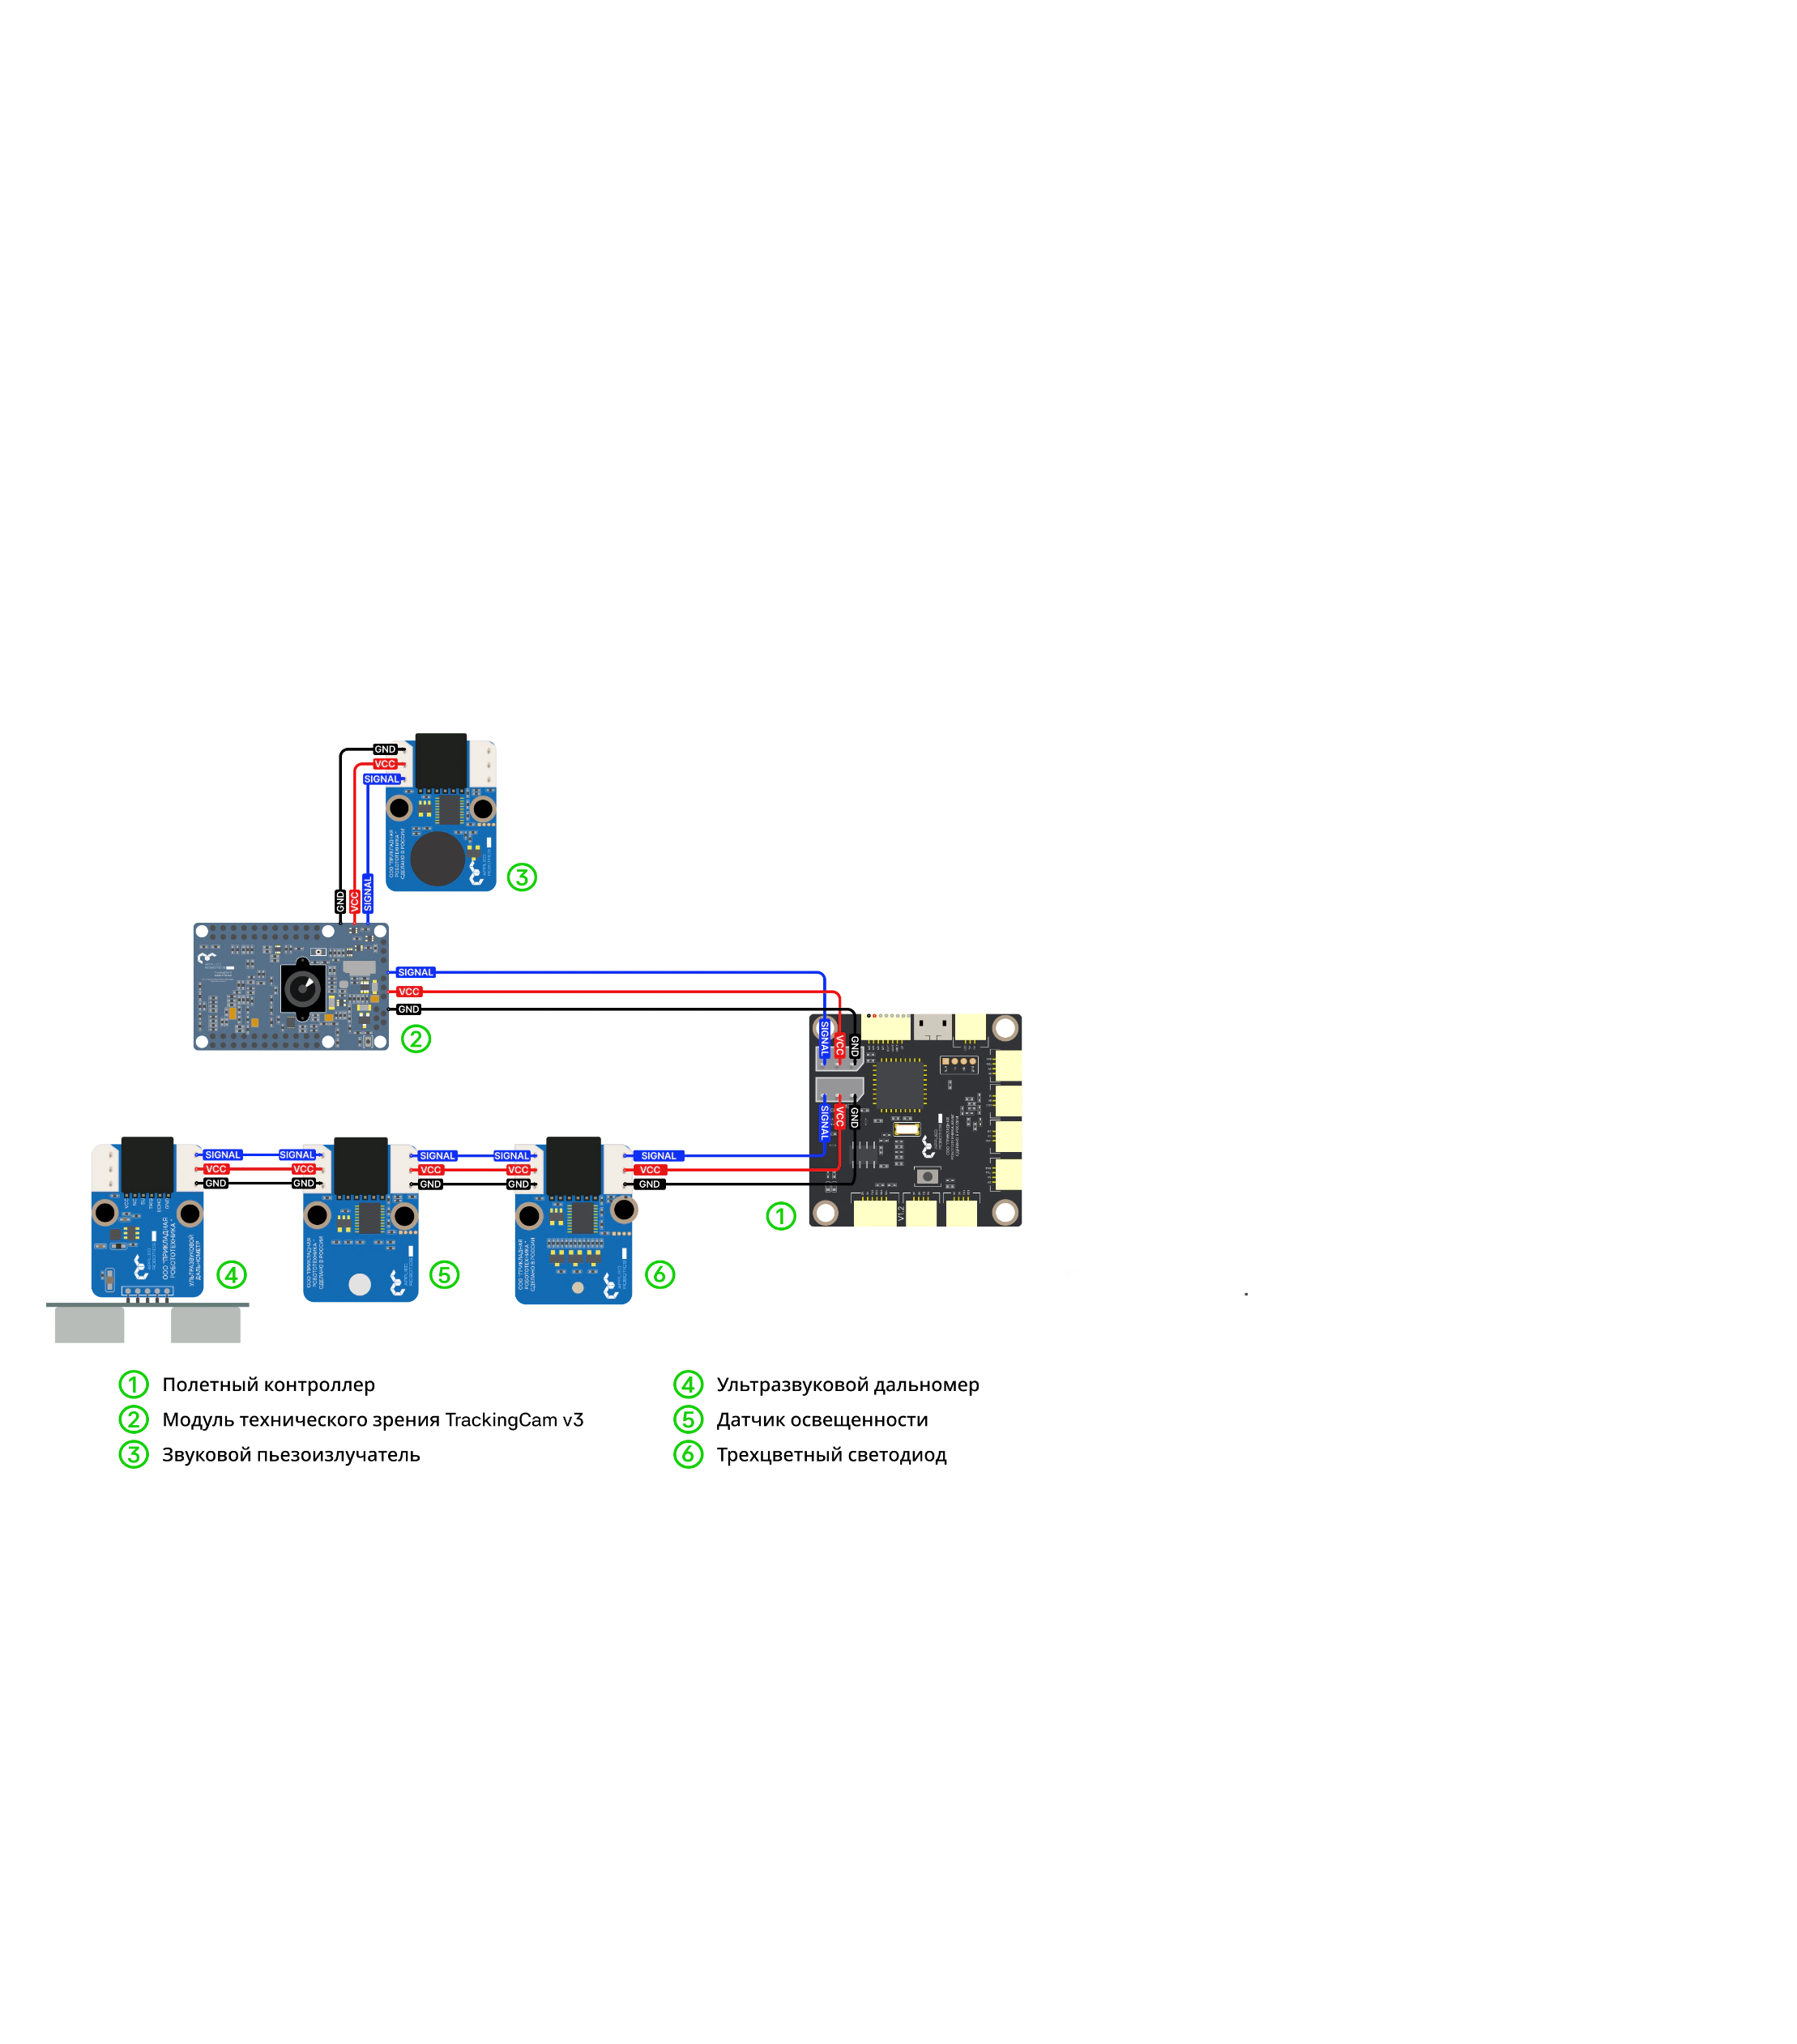
Схема подключения DXL-модулей, TrackingCam v3 и полетного контроллера
Подключаем аккумулятор к квадрокоптеру, предварительно сняв пропеллеры.
Подключаемся к TrackingCam v3 через провод mini-USB и переходим в управляющий интерфейс камеры.
Переходим в раздел «Терминал».
Вводим команду и ожидаем ее выполнения:
systemctl stop eagle-eye.service
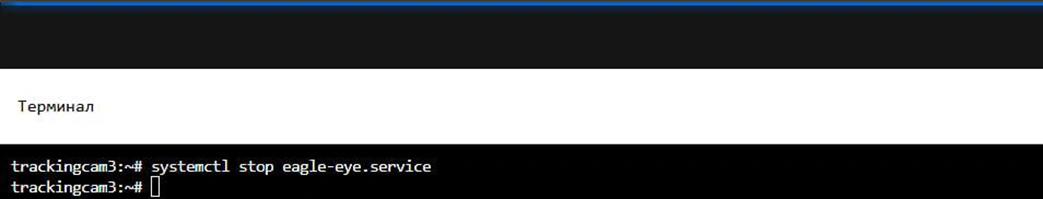
Завершение выполнения команды
- Вводим команду и ожидаем инициализации программного окружения:
sh
source /etc/profile.d/ros/setup.bash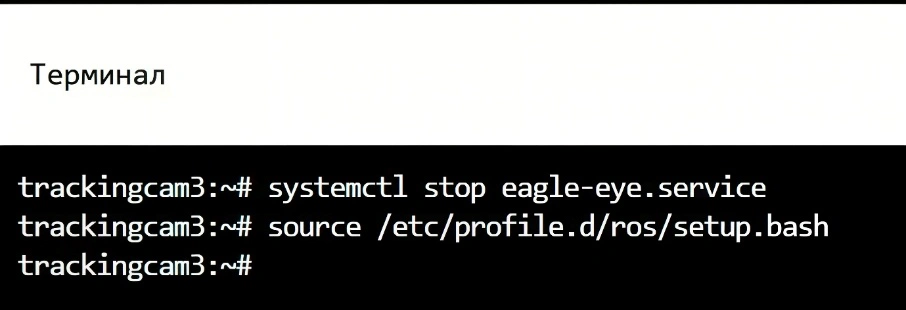
Завершение выполнения команды
- Вводим команду:
sh
ros2 run eagle_eye_drivers dxl_setup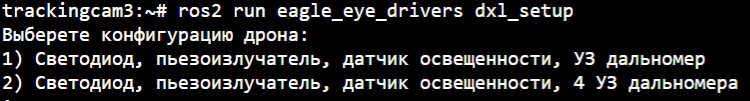
Вывод в терминале после выполнения команды
- После выполнения команды вводим цифру 1 и нажимаем ENTER.
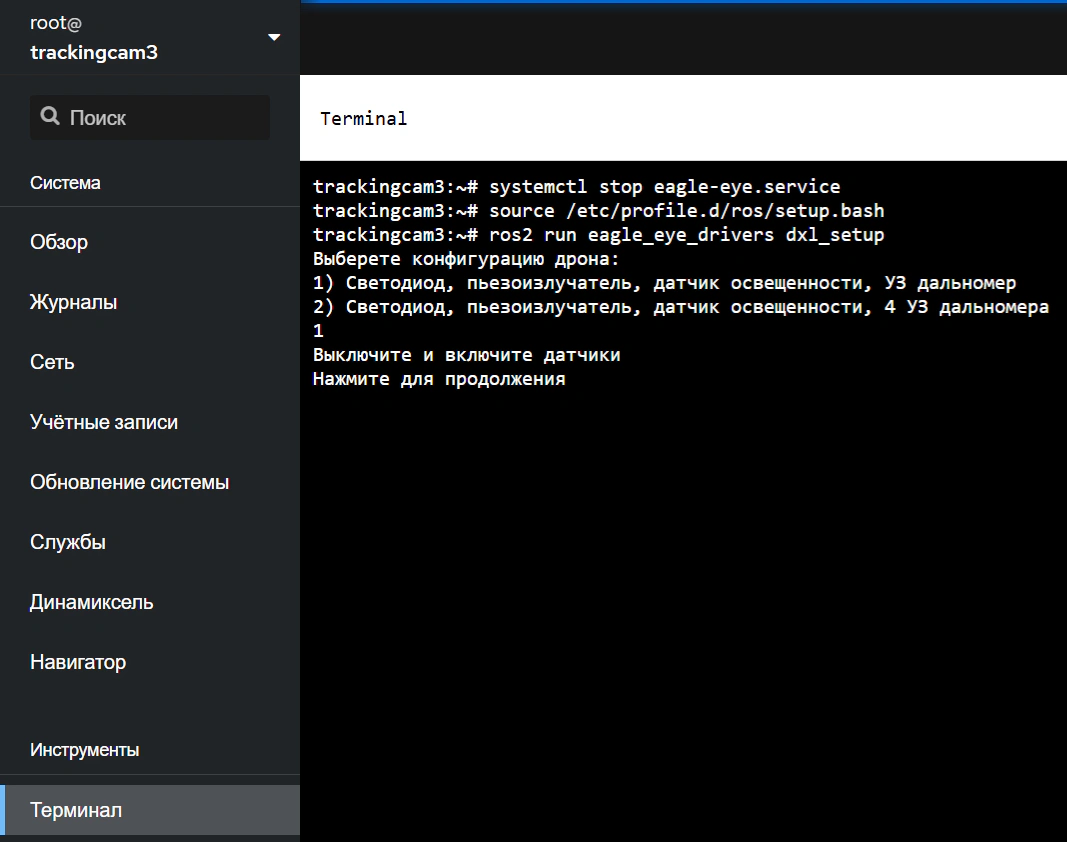
Вывод в терминале после ввода «1»
- Отключаем датчики и полетный контроллер от TrackingCam v3 (отключаем все DXL-соединения от модуля) и снова подключаем, после чего нажимаем ENTER.
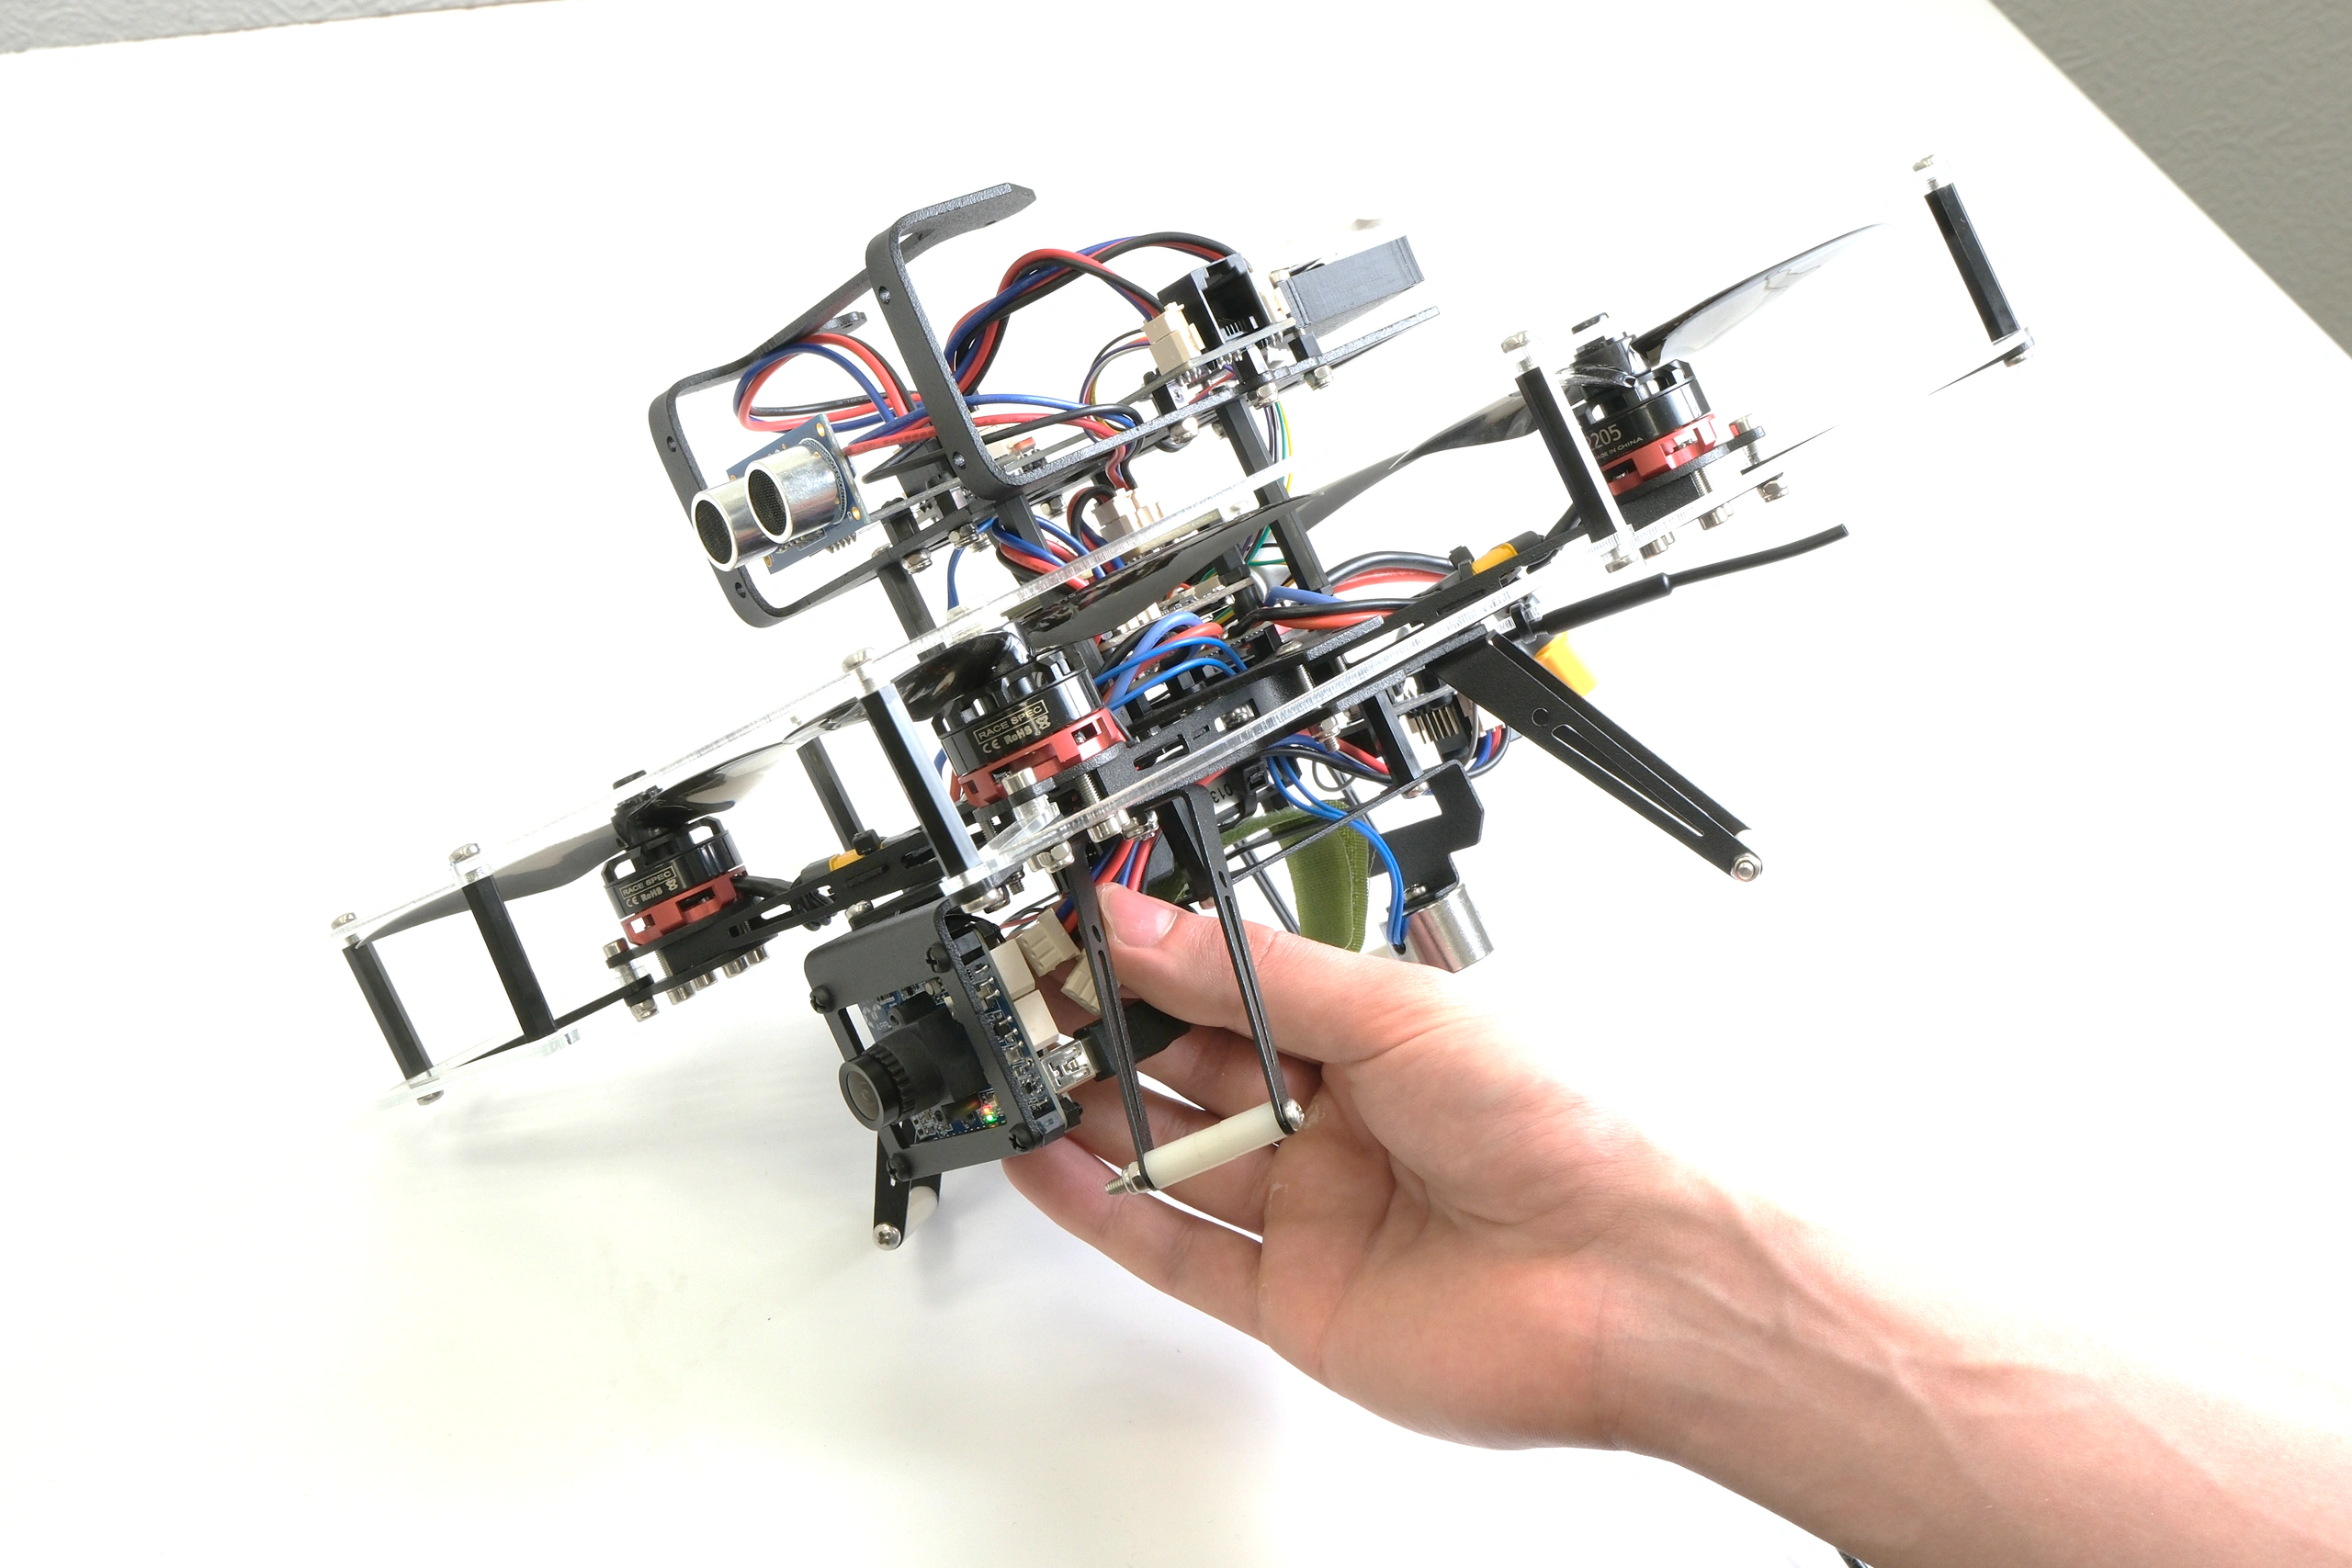
Отключение DXL-соединений от модуля TrackingCam v3
Начнется проверка подключения датчиков
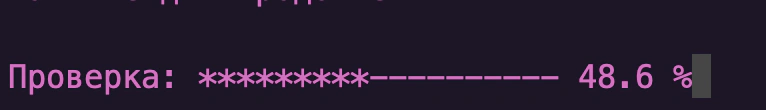
Проверка подключения устройсв
- Если все этапы были выполнены корректно, то появится следующее сообщение:

Успешная инициализация датчиков
Если же в выводе будет ошибка, проверяем, что все датчики подключены корректно и нажимаем любую клавишу для возобновления проверки.

Ошибка проверки