
Глава 2. Обзор графического интерфейса
2.1. Вход в Графический интерфейс
После обновления камеры и подключения ее к БПЛА можно приступать к работе с графическим интерфейсом.
Переносим дрон в защищенный куб и подаем питание на полетный контроллер, либо снимаем пропеллеры и подаем питание вне защищенной зоны.
Для доступа к графическому интерфейсу подключаем ПК к Wi-Fi сети, на которую настроена камера (см. подраздел 1.3.2).
После подключения к Wi-Fi необходимо открыть браузер и в адресной строке ввести: http://trackingcam3:80, либо ввести IP-адрес камеры при беспроводном подключении (чтобы определить IP камеры, см. подраздел 1.3.3).
Пример ввода в адресной строке (помним о том, что ваш IP будет отличаться).
Подключение по домену и индивидуальному IP-адресу
Подключение по IP является приоритетным, если в одном рабочем пространстве производится работа с несколькими БПЛА.
2.2. Окно состояния дрона
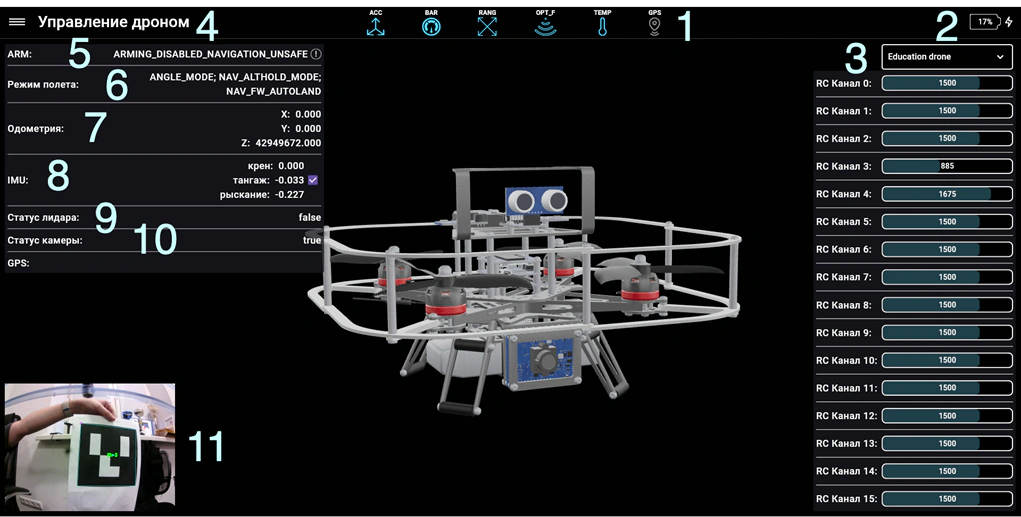
Окно «Предполетная проверка» графического интерфейса
Здесь отображаются активные сенсоры: акселерометр, гироскоп, барометр, датчик расстояния, интегрированный в модуль Optical Flow, сам модуль Optical Flow, датчик температуры и GPS. Иконка подсвечивается синим в случае, если датчик подключен и работает. Если связь между полетным контроллером и модулем нарушена или датчик не подключен и полетный контроллер не получает с него данных, то иконка не будет подсвечиваться.
Текущий заряд батареи дрона.
Текущие значения управляющих каналов с пульта управления.
Вкладка меню – здесь можно переключиться между окном предполетной проверки, блочным программированием (blockly) и окном настройки алгоритмов компьютерного зрения.
Строка состояния ARM – выводит ошибки, препятствующие запуску БВС.
Текущий режим полета – ANGLE (стабилизация по углу), AltHold (удержание по высоте) и PosHold (удержание положения).
Текущие показания одометрии (положения БПЛА), рассчитанного, исходя из показаний датчика Optical Flow.
Текущие показания датчика углового положения, углы крена тангажа и рыскания.
Статус лидара (лазерного дальномера): true – если датчик подключен, false – данные от датчика не поступают.
Статус камеры: true – изображение с камеры получено, false – данных от камеры нет.
Стрим изображения с камеры, на котором отображаются детектируемые ArUco маркеры и цветовые блобы.
2.3. Окно программирования Blockly
Данное окно позволяет реализовывать автономный полет дрона с помощью блочного программирования. Программы можно сохранять и загружать из памяти квадрокоптера.
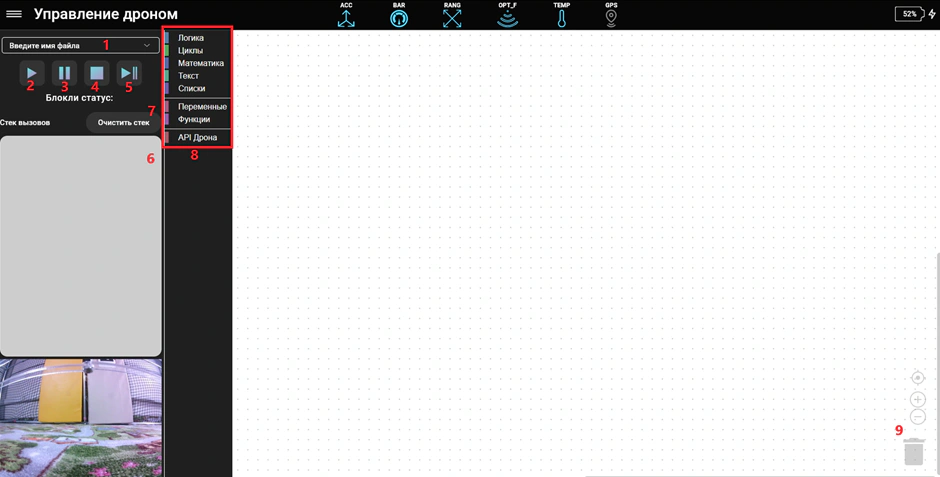
Интерфейс окна «Программирование Blockly» графического интерфейса
Интерфейс Blockly:
Выпадающее меню для сохранения, загрузки программ и создания нового рабочего пространства;
Кнопка «Запуск» для выполнения программы;
Кнопка «Пауза». При нажатии на нее дрон выполняет текущую программу и ожидает повторного нажатия на кнопку «Запуск» для продолжения выполнения скрипта, либо нажатия на кнопку «Пошаговое выполнение» (5);
Кнопка «Сброс» полностью останавливает работу скрипта. После нажатия на нее нужно заново запускать исполнение программы, либо возвращаться к ручному режиму управления;
Кнопка «Пошаговое выполнения скрипта». Выполнение блоков кода происходит не автоматически, а только после нажатия на данную кнопку;
Стек вызова визуализирует последовательность вызова управляющих команд;
Очистка стека вызова;
Доступные для использования блоки;
Управление рабочим пространством, удаление блока.
2.4. Методы программирования Blockly
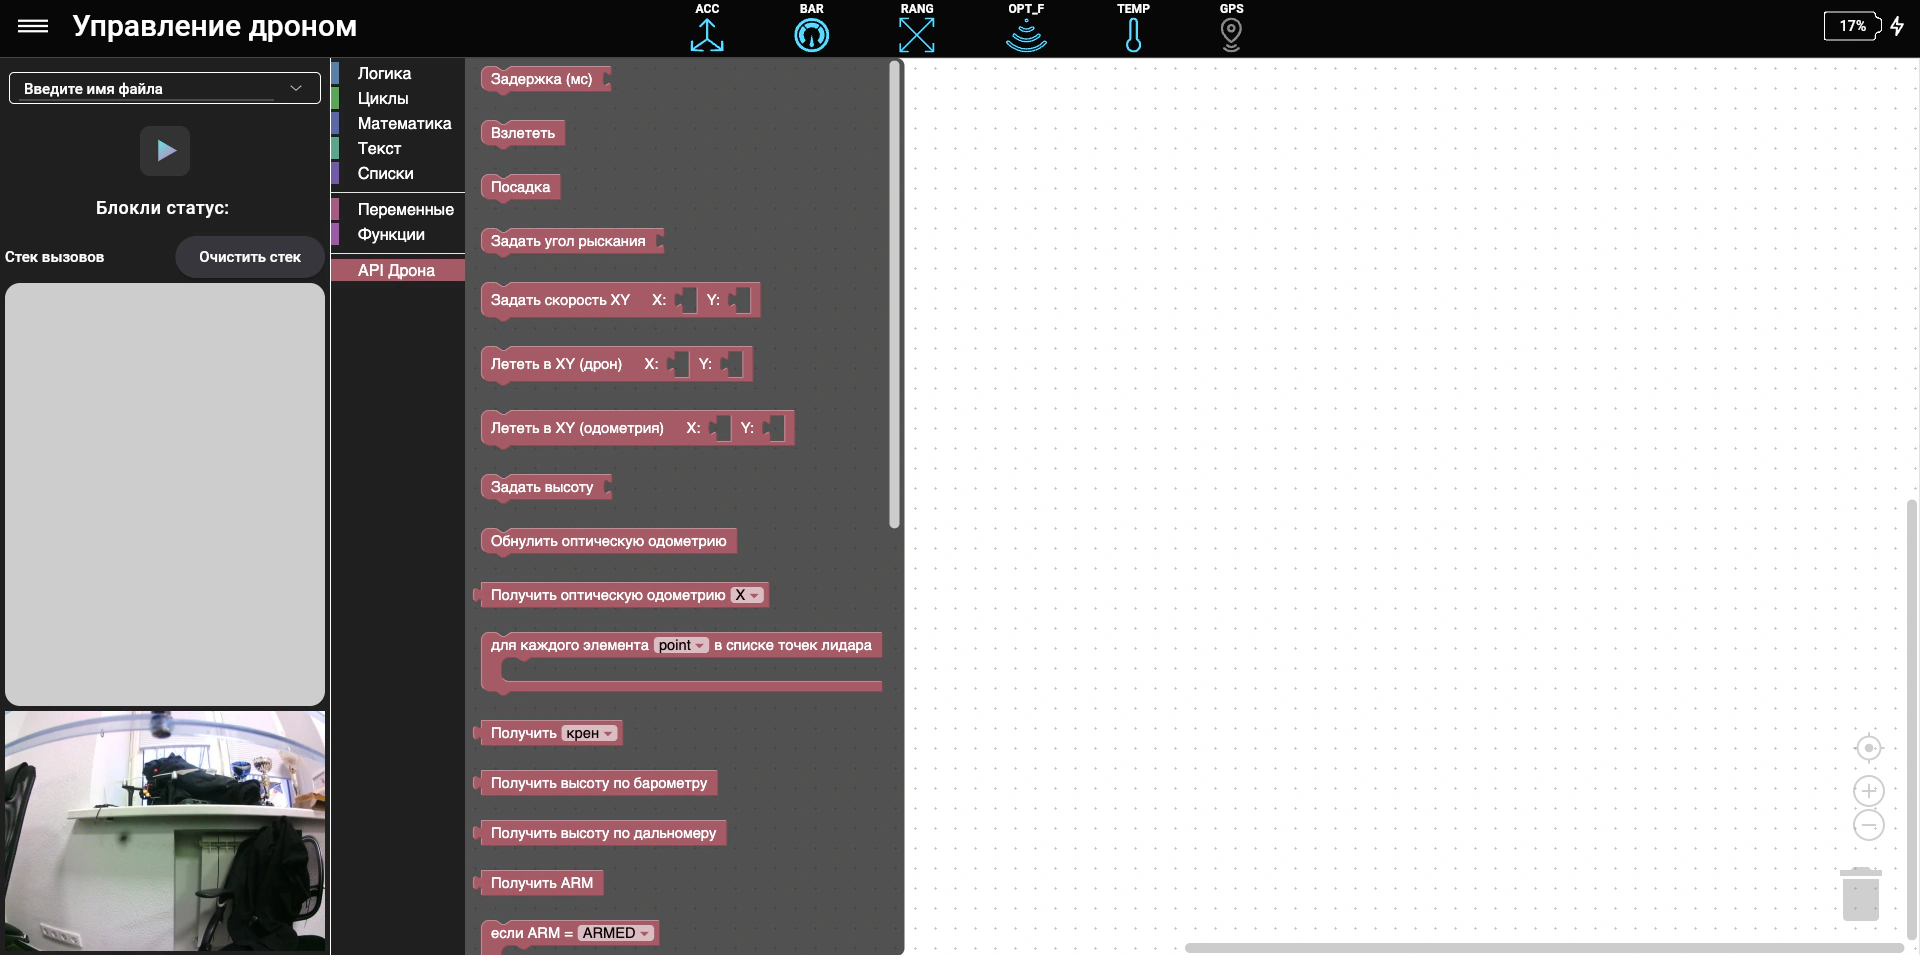
Обзор блока «API Дрона»
В доступных блоках есть вкладка «API Дрона», позволяющая реализовывать автономный полет дрона с помощью блочного программирования.
Для программирования используются следующие функциональные блоки (методы программирования Blockly):
- Задержка (мс) – остановить выполнение программы на заданное время в миллисекундах
Блок «Задержка»
- Взлететь – дрон выполняет взлет до высоты 1 метр
Блок «Взлететь»
- Посадка – дрон садится на землю
Блок «Посадка»
- Задать угол рыскания – выставить угол рыскания дрона. Рекомендуется использовать текущий угол рыскания и к нему добавлять необходимое значение. Принимает значения в радианах.
Блок «Задать угол рыскания»
- Задать скорость XY – задать линейную скорость полета дрона. Рекомендуется использовать данную функцию с осторожностью, так как при ошибке выполнения программы дрон необходимо будет перехватить пультом.
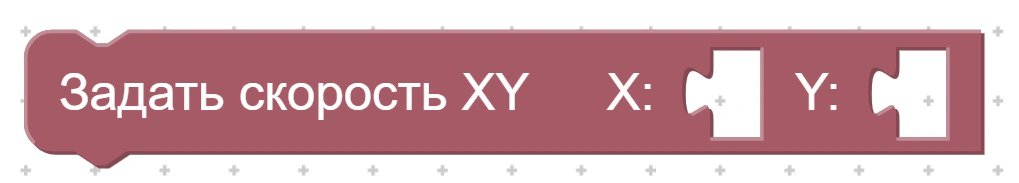
Блок «Задать скорость ХY»
- Задать скорость XY и рыскание – задать линейную и угловую скорость полета дрона. Рекомендуется использовать данную функцию с осторожностью, так как при ошибке выполнения программы дрон необходимо будет немедленно перехватить пультом.
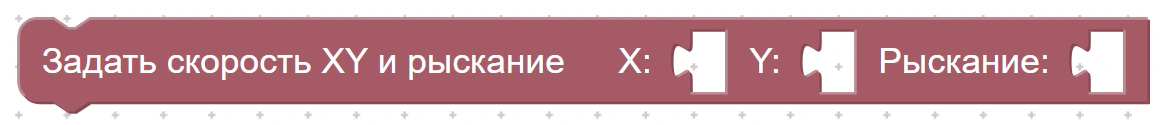
Блок «Задать скорость XY и рыскание»
- Лететь в XY дрон – полет в заданные координаты XY относительно текущего положения дрона. То есть текущее положение дрона принимается начальной точкой отсчета, при этом ось X дрона направлена по углу тангажа (pitch), а ось Y по углу крена (roll). (положительные значения по X – вперед, по Y – влево)
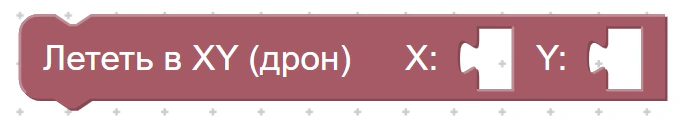
Блок «Лететь в XY (дрон)»
- Лететь в XY одометрия – полет в заданные координаты XY относительно точки включения дрона. При включении дрона и взлете выше 15 см начинается расчет относительной одометрии при помощи датчика Optical Flow, таким образом данная функция позволяет отправить дрон в координаты относительно точки взлета (X вперед, Y влево).
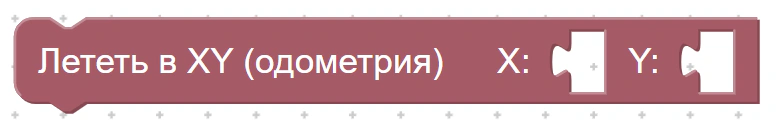
Блок «Лететь в XY (одометрия)»
Стоит учесть, что расчет при помощи Optical Flow не точен и может иметь накапливающуюся погрешность. Также при неправильной калибровке или установке датчика показания могут быть неверными. Поверхность, над которой производится полет, также влияет на показания Optical Flow. Стоит учесть, что расчет при помощи Optical Flow не точен и может иметь накапливающуюся погрешность. Также при неправильной калибровке или установке датчика показания могут быть неверными. Поверхность, над которой производится полет, также влияет на показания Optical Flow.
- Задать высоту – позволяет задать высоту полета дрона (от 0,2 до 2 метров).
Блок «Задать высоту»
- Напечатать в стек вызовов – инструмент, который можно использовать для отладки, печатает заданное значение или строку в стек вызовов красным цветом.
Блок «Напечатать в стек вызовов»
- Обнулить оптическую одометрию – позволяет обнулить значения одометрии, можно использовать в случаях, когда положение дрона возможно узнать с большой точностью (например, при детектировании ArUco-маркера).
Блок «Обнулить оптическую одометрию»
- Получить оптическую одометрию – позволяет получить текущие показания оптической одометрии по осям X, Y и Z для дальнейшей обработки.
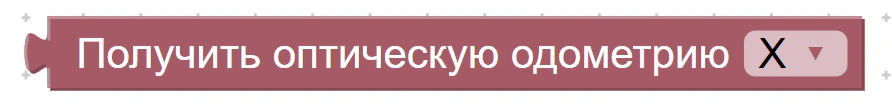
Блок «Получить оптическую одометрию [X/Y/Z]»
- Для каждого элемента в списке точек лидара – позволяет выполнить цикл по текущим значениям лидара (для расширенной версии набора с лазерным дальномером).
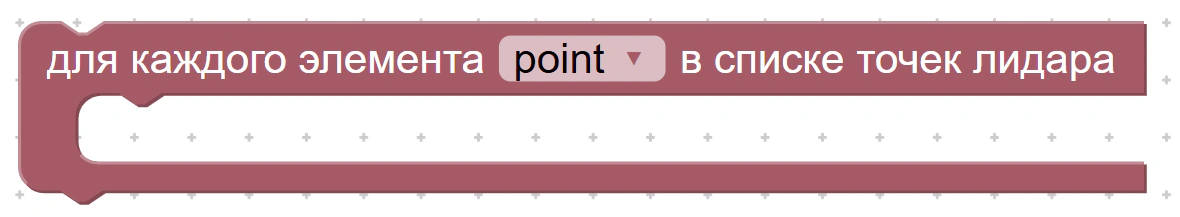
Блок «Для каждого элемента в списке точек лидера»
- Получить крен/тангаж/рыскание – позволяет получить текущие значения углов поворота дрона.
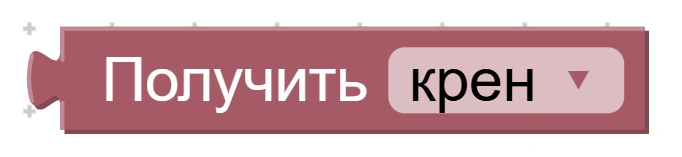
Блок «Получить [крен/тангаж/рыскание]»
- Получить высоту по барометру – получение текущих показаний барометрического датчика высоты.
Блок «Получить высоту по барометру»
- Получить высоту по дальномеру – получение текущих показаний лазерного датчика высоты, совмещенного с датчиком оптического потока (Optical Flow).
Блок «Получить высоту по дальномеру»
- Получить ARM – получение текущих arm флагов (значения флагов аналогичны значениям на главном экране «Предполетная проверка»).
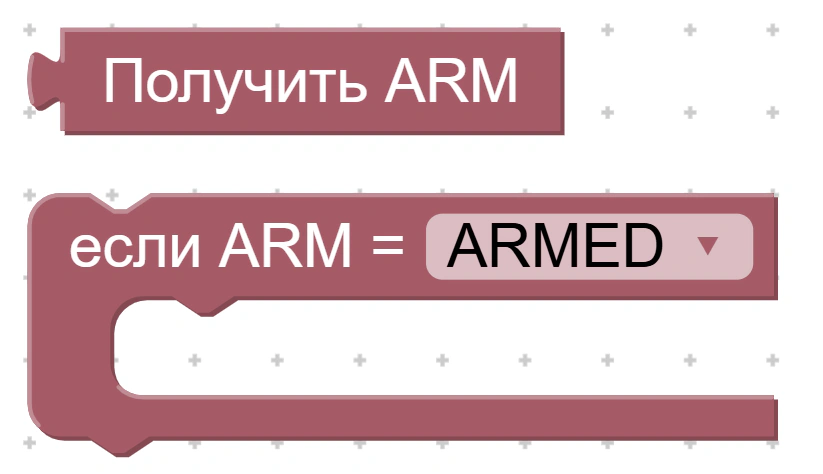
Блоки «Получить ARM»
- Для каждого из ArUco маркеров – получение текущих детектируемых маркеров в виде массива и проход в цикле по ним (позиция и ориентация маркеров относительно камеры).
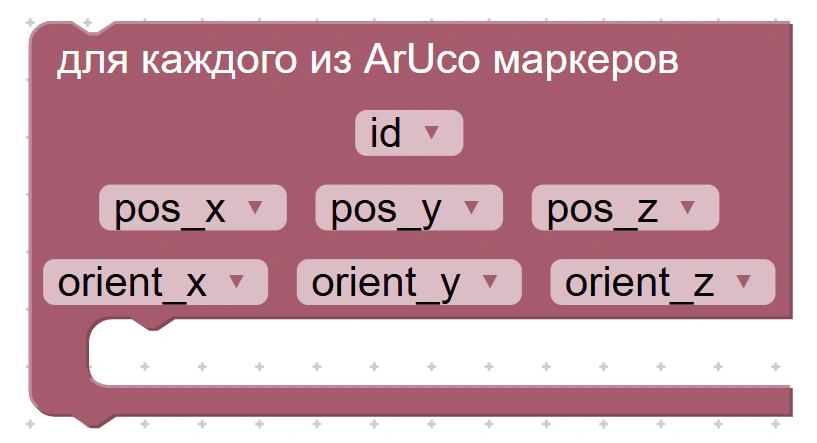
Блок «Для каждого из ArUco маркеров»
- Для каждой позиции относительно ArUco маркера – получение текущих позиций камеры относительно маркеров.
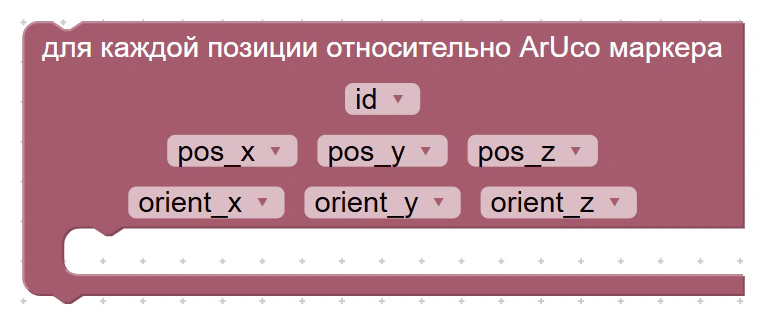
Блок «Для каждой позиции относительно ArUco маркера»
- Получить значение датчика света – получает текущие показания датчика освещенности, если датчик не подключен, вернет ноль.
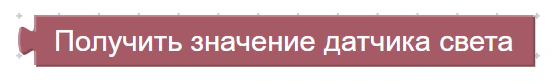
Блок «Получить значение датчика света»
- Задать светодиод – задает значение для светодиода. Доступны Красные (R), Зеленые (G) и Голубые (B) каналы, можно использовать для информирования о каких-либо действиях (параметры принимают значения от 0 до 255).
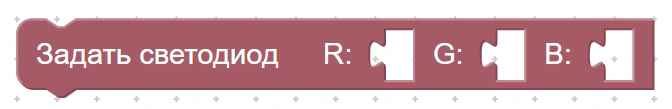
Блок «Задать светодиод»
- Задать динамик – реализует управление с использованием пьезоизлучателя посредством управления частотой и громкостью (частота до 5000, громкость до 255).
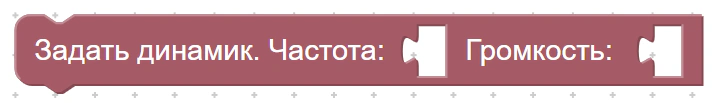
Блок «Задать динамик»
- Получить ультразвуковой датчик расстояния – реализует чтение показаний датчиков расстояния (0 – если подключен один датчик, 1–3 – если подключено несколько датчиков).
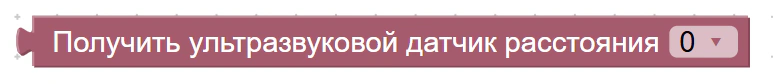
Блок «Получить ультразвуковой датчик расстояния»
- Для каждого блоба в массиве блобов – получение цветового блоба из детектируемых в данный момент цветовых блобов. Позволяет получить его id, координаты центра и размер.
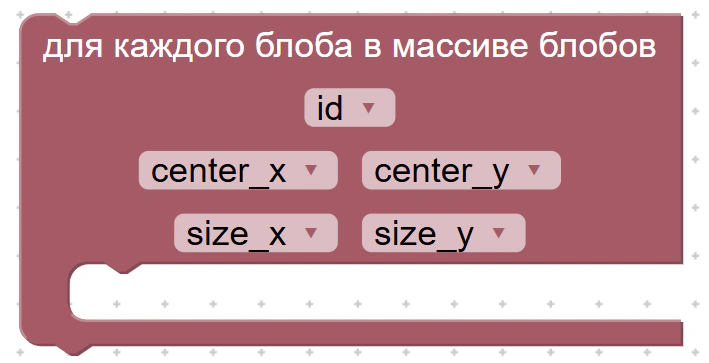
Блок «Для каждого блоба в массиве блобов»
- Задать угол сервомотора – реализует управление сервоприводом. Метод принимает значения в градусах. Конфигурация дрона с сервоприводом является нестандартной и разработана специально для соревновательной деятельности.
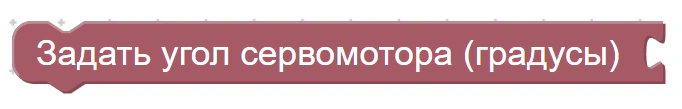
Блок «Задать угол сервомотора (градусы)»
- Задать активность магнита – реализует управление электромагнитом. Значение «истина» (True) активирует магнит, «ложь» (False) – отключает его.
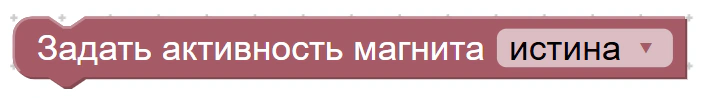
Блок «Задать активность магнита»
- Задать время выстрела – реализует управление игрушечным пистолетом. Принимает время в секундах, на которое будет открыт огонь. Для совершения одного выстрела требуется от 0.1 до 0.2 секунд, у каждого пистолета это время индивидуально. Метод используется с модифицированной версией ARA-EDU, используемой для соревновательной деятельности.
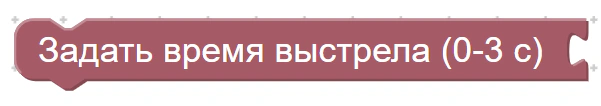
Блок «Задать время выстрела»