
Приложение 1. Используемые системы координат
Скоростная система координат
Используется для управления движением дрона путем задания линейных и угловых скоростей. Оси координат задаются следующим образом: ось Х вперед, ось Y вправо, ось Yaw по часовой стрелке. Если задать скорость X положительной, дрон полетит прямо, если отрицательной – полетит назад. Аналогично по оси Y и углу поворота Yaw.
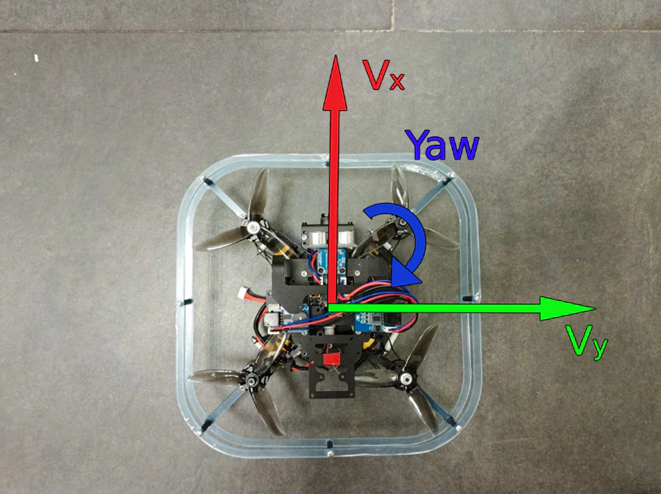
Направление осей скоростной системы координат
Используется для методов:
Blockly:
«Задать скорость XY»
«Задать скорость XY и рыскание»
Python API:
setVelXY(vel_x, vel_y)
setVelXYYaw(vel_x, vel_y, vel_yaw)
Одометрическая система координат
Ось X направлена вперед, ось Y направлена влево.
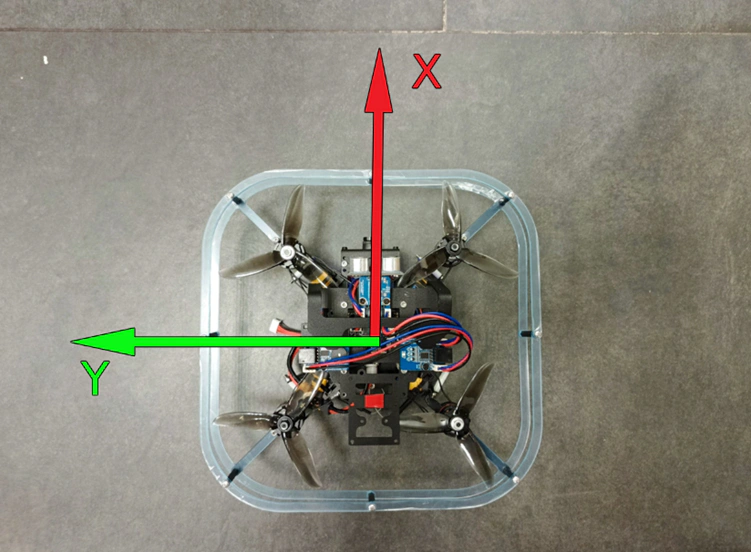
Направление осей одометрической системы координат
Используется для методов:
Blockly:
«Лететь в XY дрон»
«Лететь в XY одометрию»
Python API:
gotoXYdrone(drone_x, drone_y)
gotoXYodom(odom_x, odom_y)
Необходимо учитывать, что в случае вызова «Лететь в XY дрон»/ gotoXYdrone() данная система координат используется независимо от текущего угла поворота дрона, так как привязана к дрону. Если вызывать метод «Лететь в XY одометрию»/gotoXYodom() без предварительного обнуления одометрии, то нулем (началом) координат будет являться точка включения дрона.
Системы координат ArUco-маркеров
Система координат (СК) ArUco-маркеров подразумевает наличие двух способов получения информации о видимых маркерах:
- Получение позиции ArUco-маркеров относительно дрона
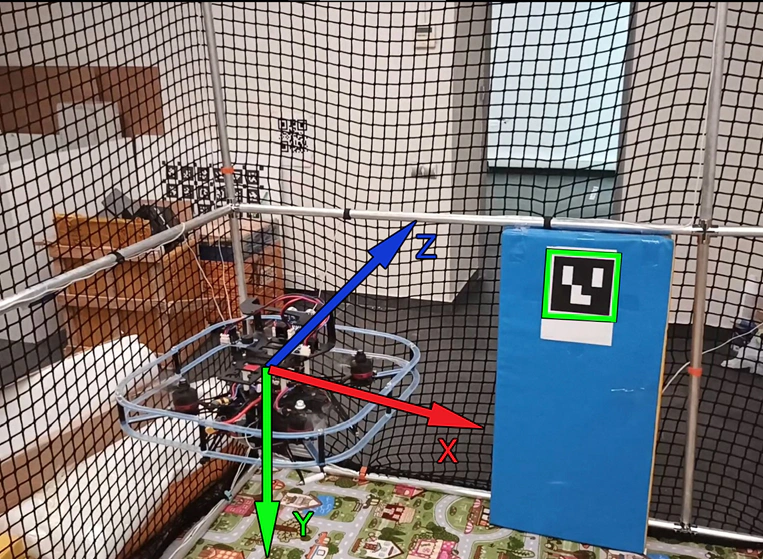
Направление осей системы координат при определении положения ArUco-маркера относительно дрона
Если камера направлена:
вперед, то для стабилизации дрона относительно ArUco-маркера по оси roll необходимо использовать координату Х, для оси pitch – координату Z, а для высоты – координату Y.
вниз, то система координат поворачивается на 90 градусов относительно оси X по часовой стрелке. Тогда ось Х направлена вправо, ось Y – назад, ось Z – вниз. В таком случае для стабилизации дрона относительно ArUco-маркера по оси roll используем координату Х, по оси pitch – координату Y, а по высоте – координату Z.
Используется для методов:
Blockly: «Для каждого из ArUco-маркеров»
Python API: getArucos()
Если маркер был обнаружен, то возвращаются координаты ArUco-маркеров относительно системы координат камеры в формате:
[{'id': aruco_id, 'pose': {'position': {'x': aruco_pos_x, 'y': aruco_pos_y, 'z': aruco_pos_z}, 'orientation': {'x': aruco_orient_x, 'y': aruco_orient_y, 'z': aruco_orient_z}}}].
Если маркеры не обнаружены, то возвращается ответ «no markers».
- Получение позиции дрона относительно ArUco-маркеров
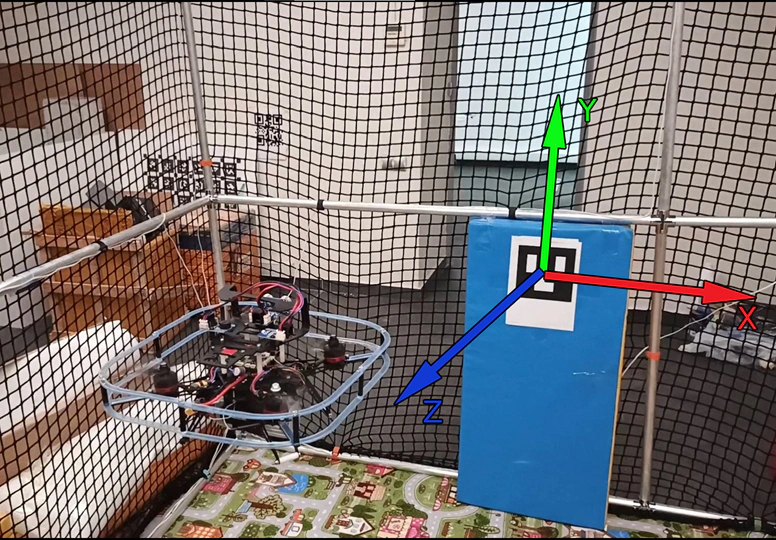
Направление осей системы координат при определении положения дрона относительно ArUco-маркера
Если камера направлена:
вперед, то для выравнивания относительно маркера используются ось Z для pitch, ось X для roll, ось Y для высоты.
вниз, то система поворачивается на 90 градусов вокруг оси X по часовой стрелке. Тогда для выравнивания относительно маркера используются ось Y для pitch, ось X для roll, ось Z для высоты.
Используется для методов:
Blockly: «Для каждой позиции относительно ArUco-маркера»
Python API: getCameraPoseAruco()
Данные методы возвращают позицию камеры относительно задетектированных маркеров. Координаты камеры измеряются относительно системы координат, центр которой находится в центре за детектированного маркера.
Если маркер был обнаружен, то возвращаются координаты камеры относительно систем координат ArUco-маркеров в формате:
[{'id': aruco_id, 'pose': {'position': {'x': camera_pos_x, 'y': camera_pos_y, 'z': camera_pos_z}, 'orientation': {'x': camera_orient_x, 'y': camera_orient_y, 'z': camera_orient_z}}}]
Если маркеры не обнаружены, то выдается ответ «no markers».
Система координат цветовых блобов
Блобы детектируются относительно пиксельного центра координат камеры. Начало системы координат камеры расположено в левом верхнем углу. В соответствии с этим ось Х направлена вправо, а ось Y направлена вниз.
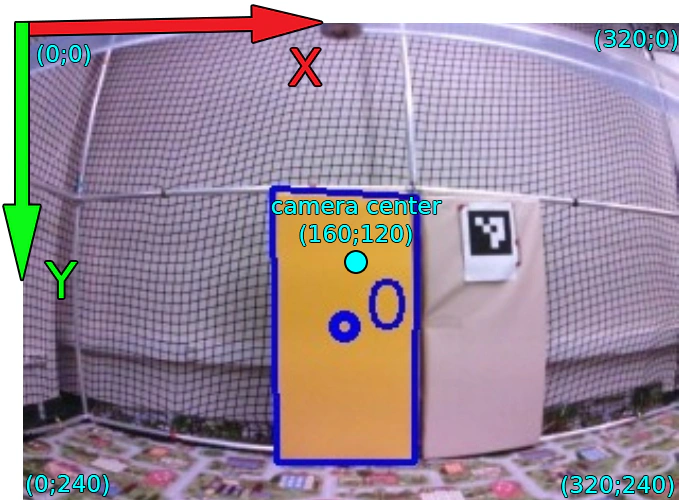
Оси X и Y в системе координат цветовых блобов
Используется для методов:
Blockly: «Для каждого блоба из массива блобов»
Python API: getBlobs()
Возвращают список в формате:
[{"id": "0", "center": {"x": center_x0, "y": center_y0}, "size": {"x": size_x0, "y": size_y0}}, {"id": "1", "center": {"x": center_x1, "y": center_y1}, "size": {"x": size_x1, "y": size_y1}}, {"id": "2", "center": {"x": center_x2, "y": center_y2}, "size": {"x": size_x2, "y": size_y2}}, {"id": "3", "center": {"x": center_x3, "y": center_y3}, "size": {"x": size_x3, "y": size_y3}}]
Координаты объектов возвращаются не в метрическом, а в пиксельном формате (максимум 320 пикселей по Х и 240 пикселей по Y). Таким образом, чтобы найти координаты объекта относительно оптического центра, необходимо вычесть из координат по оси X 160 (320/2) и из координат по оси Y 120 (240/2).