
Чертежи и модели
Технические характеристики

Таблица 1. Технические характеристики манипуляторов
| Модель | Манипуляционный робот ARM-IMR-95 | Манипуляционный робот ARM-IMR-105 | Манипуляционный робот ARM-IMR-135 | Манипуляционный робот ARM-IMR-165 | Манипуляционный робот ARM-IMR-200 |
|---|---|---|---|---|---|
| Вес | 28 кг | 54 кг | 55 кг | 68 кг | 75 кг |
| Номинальная грузоподъемность | 5 кг | 16 кг | 10кг | 20кг | 12кг |
| Радиус рабочей зоны | 950 мм | 1050 мм | 1350 мм | 1650 мм | 2000 мм |
| Степени свободы | 6 | ||||
| Номинальный ток | AC 220V - 16A | AC 220V - 16A | AC 220V - 16A | AC 220V - 16A | AC 220V - 16A |
| Номинальное напряжение | 48 Вольт | 48 Вольт | 48 Вольт | 48 Вольт | 48 Вольт |
| Максимальная скорость перемещения рабочего инструмента | 1 м/с | ||||
| Диапазон вращения звеньев (°) | 360 - 6 | 360 - 6 | 360 - 6 | 360 - 6 | 360 - 6 |
| Максимальная скорость вращения звеньев (°/s) | 1-2 звено: 120 3-6 звено: 180 | 1-2 звено: 100 3 звено: 150 4-6 звено: 180 | 1 звено: 100 2 звено: 100 3 звено: 150 4-6 звено: 180 | 1-3 звено: 100 4-6 звено: 180 | 1-3 звено: 100 4-6 звено: 180 |
| Поддерживаемые протоколы общения | EtherCat, UDP, ModBus, CanOpen, RS-485 | EtherCat, UDP, ModBus, CanOpen, RS-485 | EtherCat, UDP, ModBus, CanOpen, RS-485 | EtherCat, UDP, ModBus, CanOpen, RS-485 | EtherCat, UDP, ModBus, CanOpen, RS-485 |
| Интерфейс передачи данных | EtherCat | EtherCat | EtherCat | EtherCat | EtherCat |
| Интерфейс ввода-вывода | Дискретные порты ввода вывода 5 - 5 | Дискретные порты ввода вывода 5 - 5 | Дискретные порты ввода вывода 5 - 5 | Дискретные порты ввода вывода 5 - 5 | Дискретные порты ввода вывода 5 - 5 |
| Повторяемость | 0.05 мм | ||||
| Программирование | Графический интерфейс, ROS2,API Python/C++/Js, UDP, WebSocket | Графический интерфейс, ROS2,API Python/C++/Js, UDP, WebSocket | Графический интерфейс, ROS2,API Python/C++/Js, UDP, WebSocket | Графический интерфейс, ROS2,API Python/C++/Js, UDP, WebSocket | Графический интерфейс, ROS2,API Python/C++/Js, UDP, WebSocket |
| Степень защиты оболочки | IP54 | IP54 | IP54 | IP54 | IP54 |
| Температура | Max-80 °С | Max-80 °С | Max-80 °С | Max-80 °С | Max-80 °С |
| Потребляемая мощность | 550 Вт | 550 Вт | 550 Вт | 3 КВт | 3 КВт |
| Материал | Сталь, алюминий | Сталь, алюминий | Сталь, алюминий | Сталь, алюминий | Сталь, алюминий |
| Гарантия | 1 год | 1 год | 1 год | 1 год | 1 год |
Чертежи
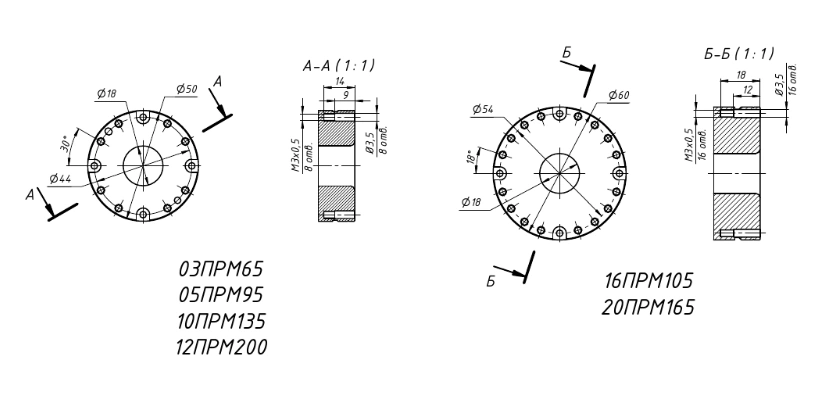
Чертежи фланцев
Чертежи фланцев доступны по ссылке:
https://disk.360.yandex.ru/d/_iiepAv3SElHew
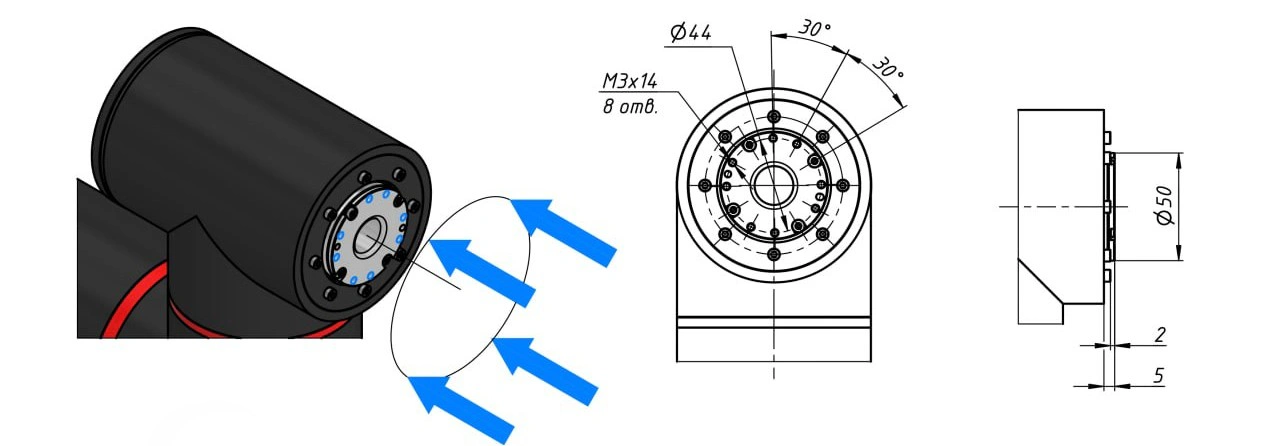
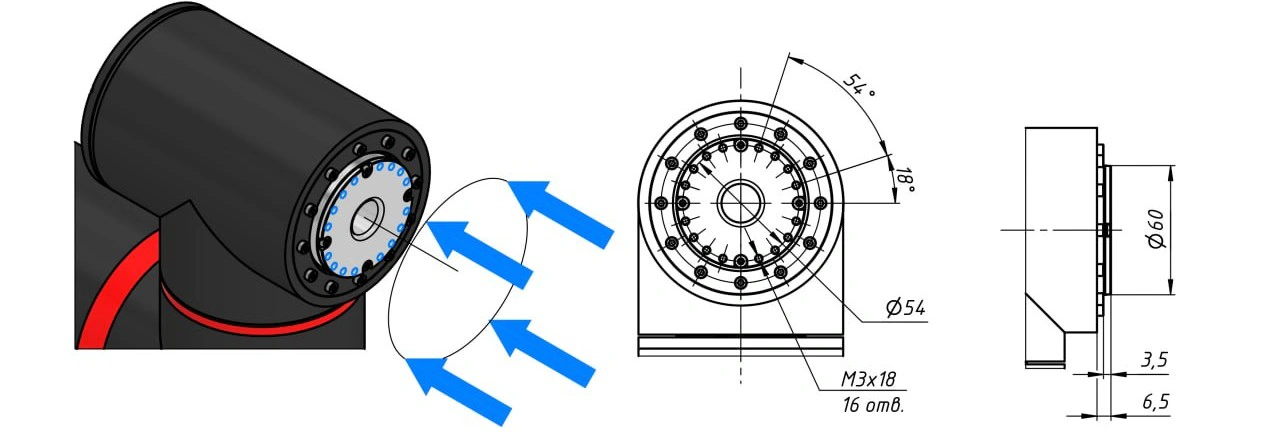
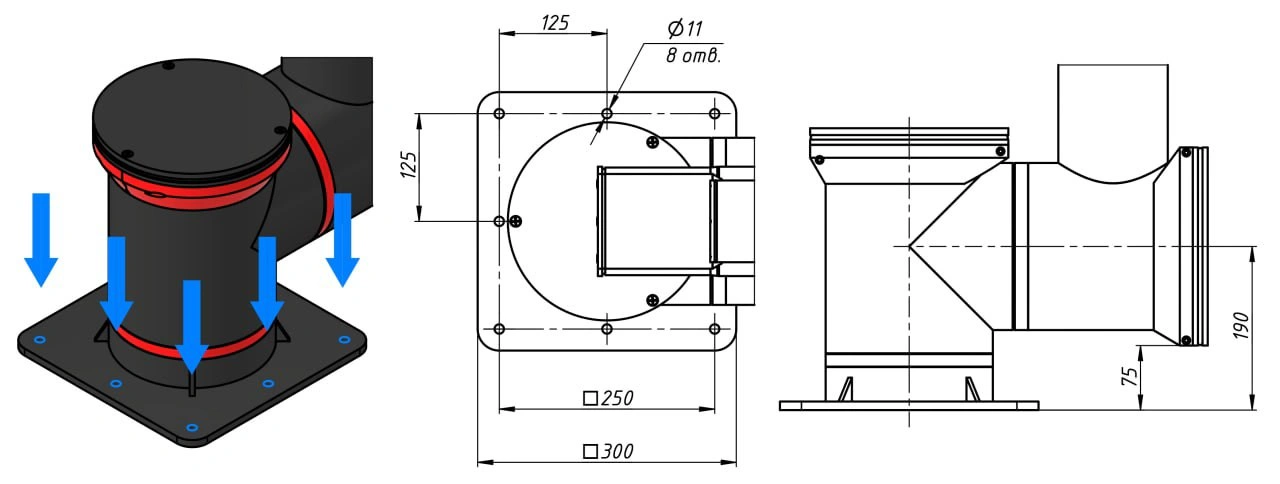
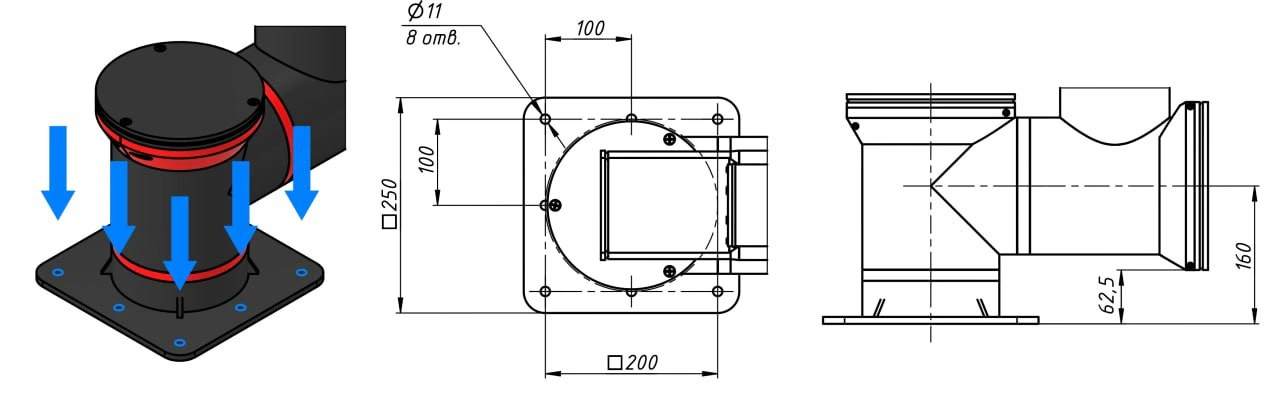
Чертёж плиты
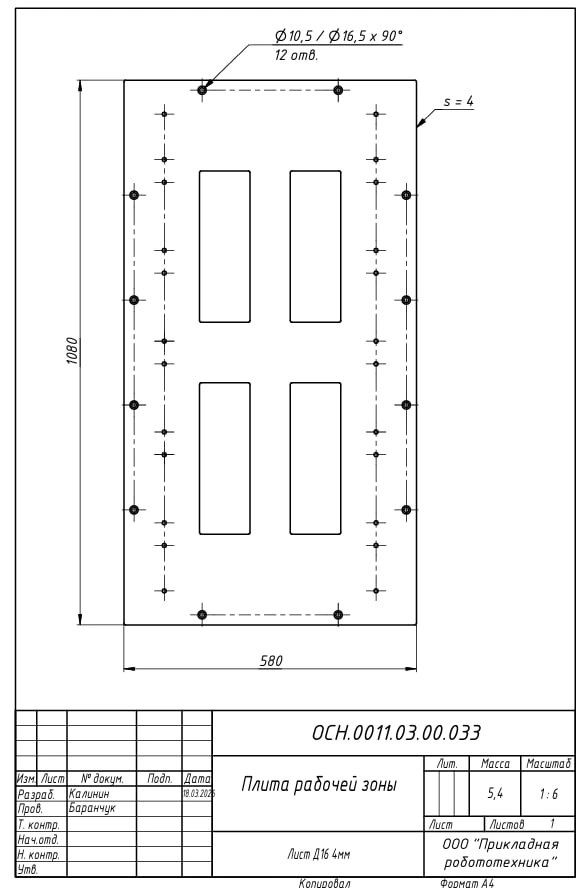
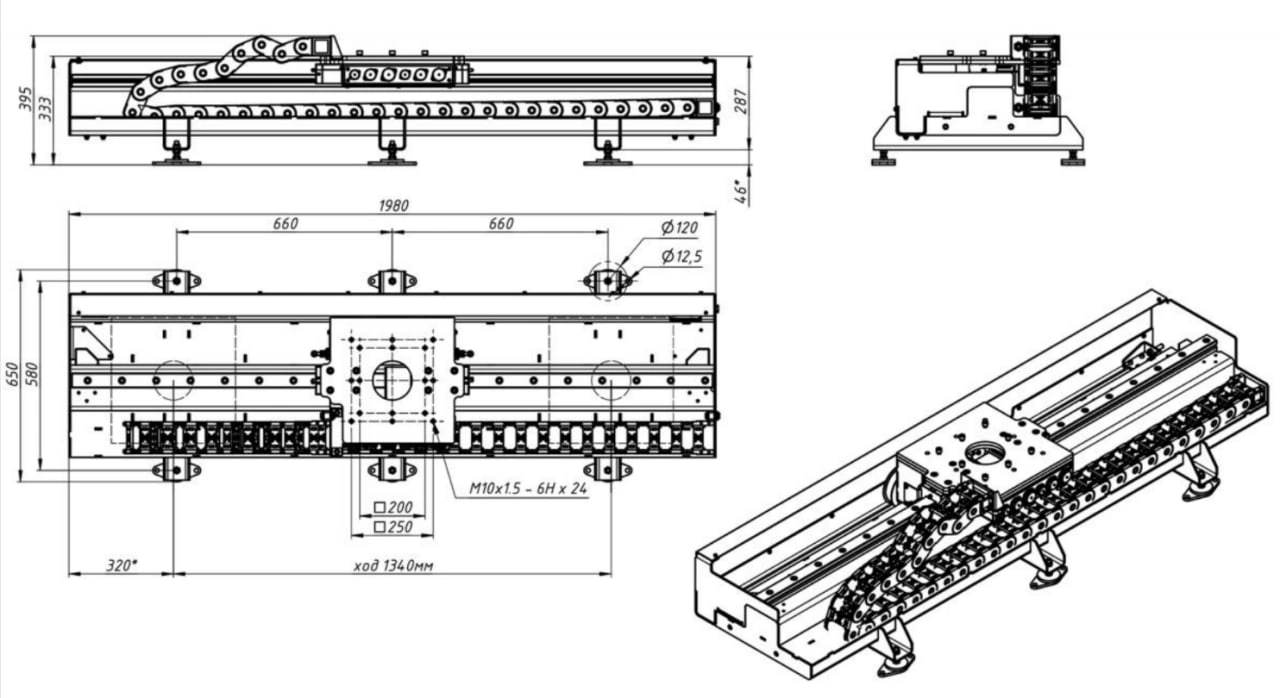
Чертёж направляющего линейного трека
Схемы с расстояниями по осям
Ниже представлены схемы с расстояниями по осям для всех манипуляторов линейки ARM. Пределов по осям нет.
ARM95
ARM105
ARM135
ARM165
ARM200
stl-модели
Модели чертежей манипуляторов находятся по следующей ссылке:
https://disk.360.yandex.ru/d/ixv-efw06Po9uQ
URDF-модели
URDF-модели манипуляторов находятся по следующей ссылке: