
Установка и ввод в эксплуатацию
Раздел посвящён подключению манипулятора, представлено описание всех портов.
Подключение манипулятора
Для корректной работы манипулятора предусмотрены три основных разъема (рисунки 1а, 1б).
а) Разъемы с опущенными защитными крышками
б) Разъемы с поднятыми защитными крышками (1 - EtherCAT-разъем; 2 - разъем для подачи питания (48В); 3 - разъем для инструментов)

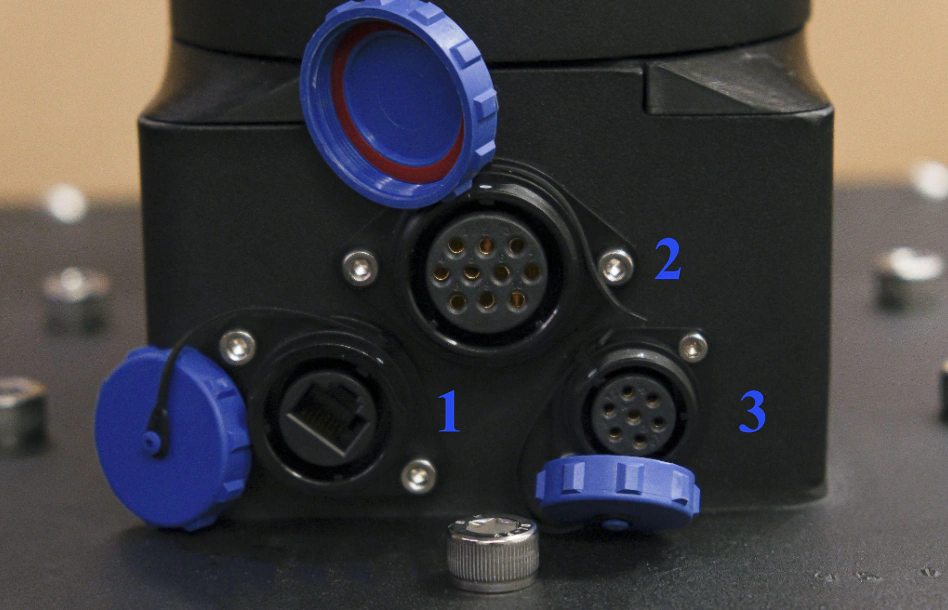
Эти разъемы обеспечивают подачу питания на манипулятор, а также связь с контроллером для управления движением сервоприводов и съемных инструментов. Ниже приведены инструкции по каждому из этих подключений (рисунок 2).
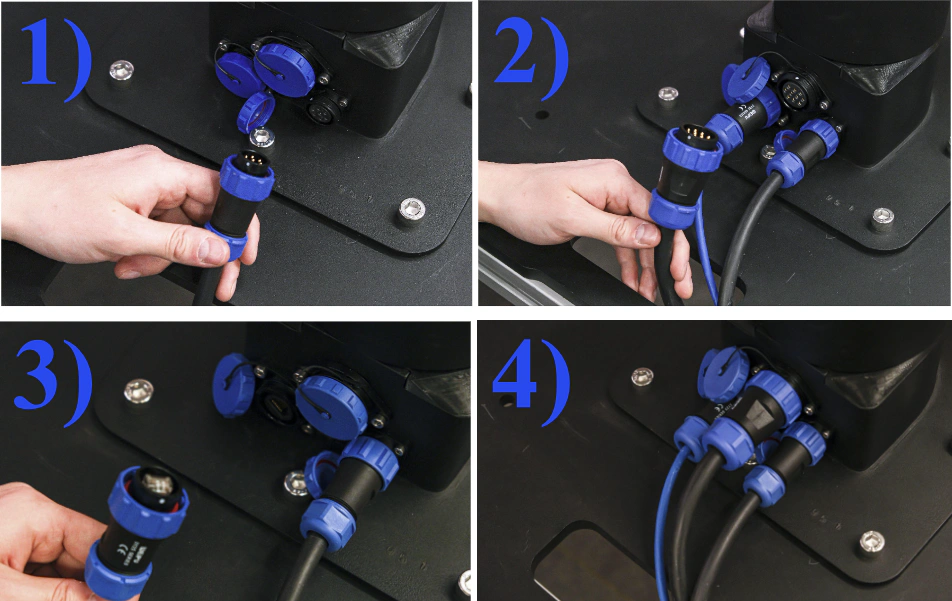
- Подключите разъем питания манипулятора (SP2913/S10-1) к источнику питания 48 В. Этот разъем обеспечивает питание основных компонентов манипулятора. Убедитесь, что соединение выполнено надежно и напряжение соответствует требуемому значению.
- Для управления сменными инструментами используйте специальный разъем (SP2113/S8-1). Подключение этого разъема к контроллеру позволит управлять различными типами съемных захватов (например, механическим или вакуумным).
- Для управления основными сервоприводами манипулятора предусмотрен разъем для подключения сетевого интерфейса EtherCAT. Этот интерфейс обеспечивает высокоскоростную передачу данных. Подключите кабель EtherCAT от контроллера к разъему.
- Перед началом работы с манипулятором убедитесь, что все соединения выполнены правильно, и проведите тестирование для проверки работоспособности всех подключенных устройств и инструментов. На рисунке 3 показан окончательный вид манипулятора со всеми выполненными подключениями.

Подключение контроллера
Для начала работы с промышленным манипулятором необходимо подключить контроллер (шкаф управления манипулятором).
Ниже приведена инструкция для последней версии контроллера.
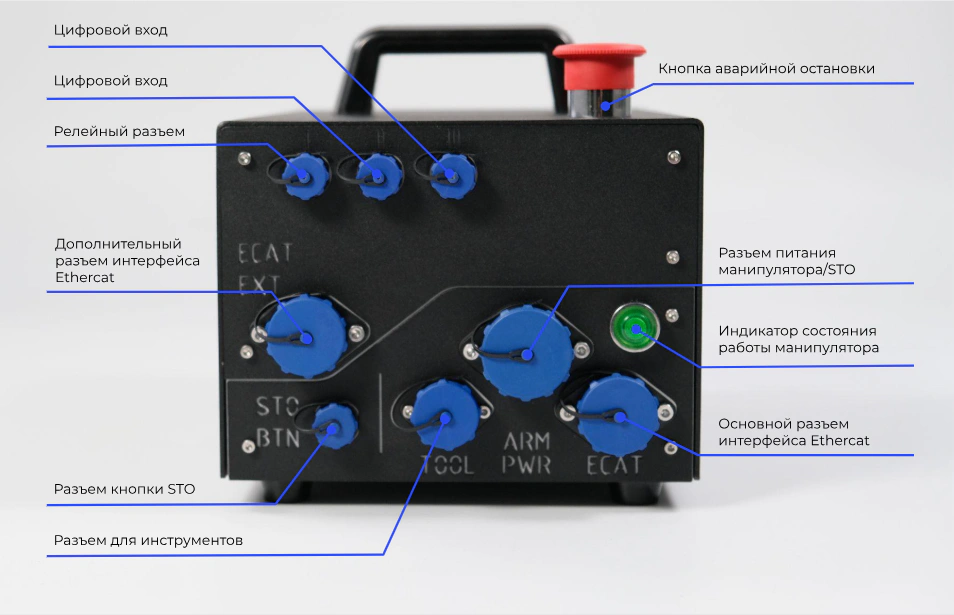
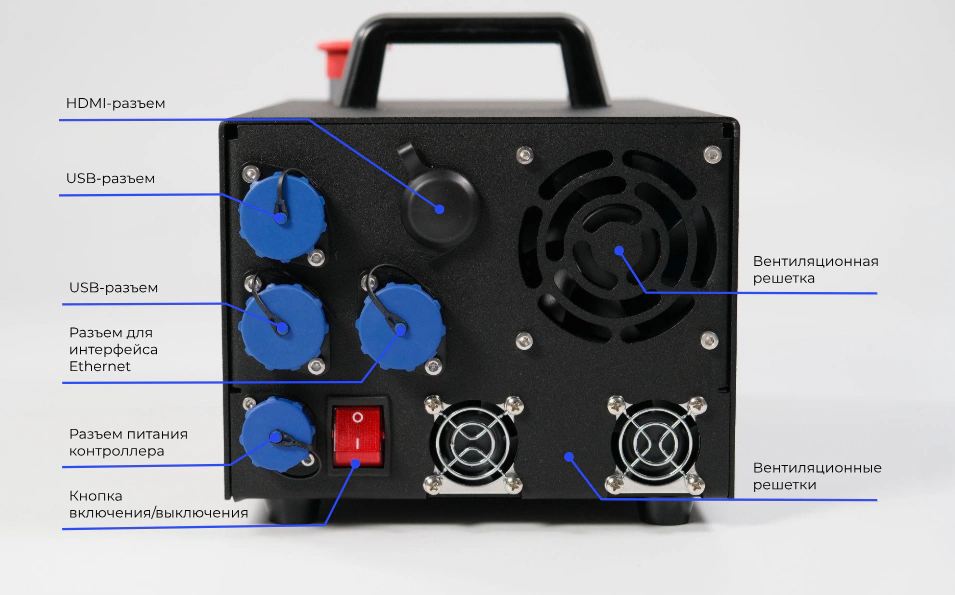
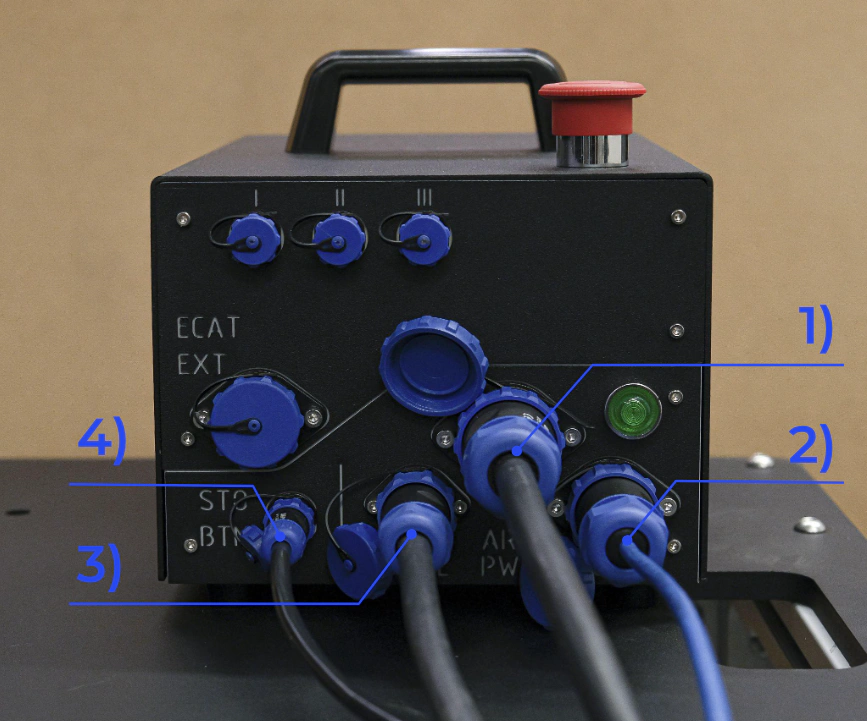
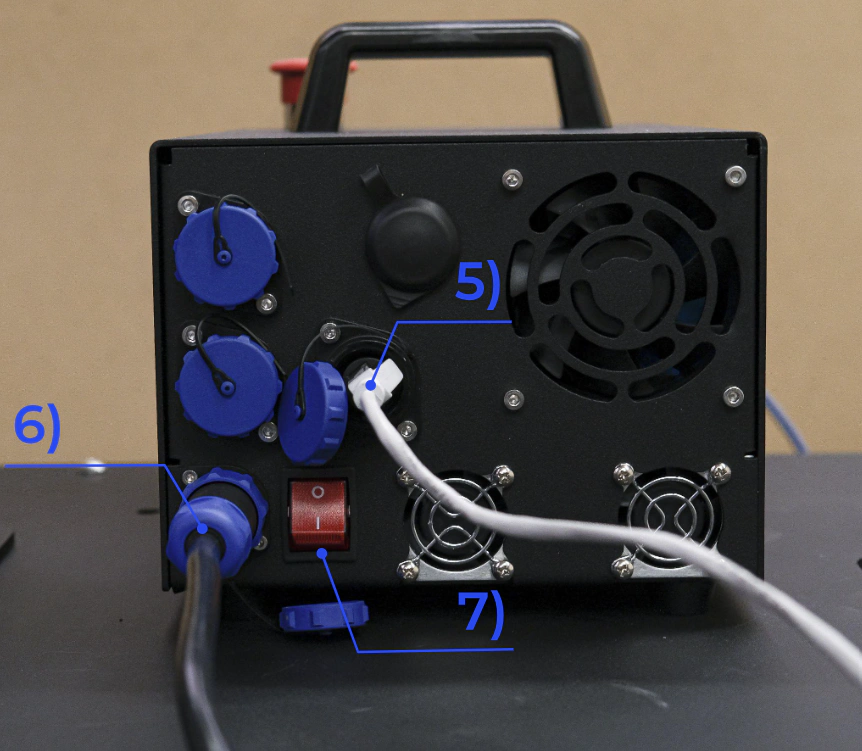
На рисунках 4 (вид спереди) и 6 (вид сзади) представлен блок управления с разъемами и элементами для подключения, охлаждения и управления промышленным манипулятором.
Разъем питания манипулятора/STO — обеспечивает питание манипулятора или внешнего аварийного выключателя (Рисунок 5).
Индикатор состояния работы манипулятора — зеленый светодиод, показывающий состояние работы системы.
Основной разъем интерфейса EtherCAT — используется для связи с контроллером и управления сервоприводами.
Дополнительный разъем интерфейса EtherCAT — может быть использован при необходимости дополнительного подключения интерфейса EtherCAT.
Разъем кнопки STO — для подключения внешней кнопки безопасного отключения манипулятора (Рисунок 5).
Разъем для инструментов — предназначен для подключения и управления съемными инструментами, например вакуумными или механическими захватами.
Два цифровых входа и релейный разъем могут быть использованы для подключения дополнительного оборудования, например ленточного конвейера
Кнопка аварийной остановки — красная кнопка в верхней части блока, используемая для экстренного отключения манипулятора в случае необходимости. Обладает теми же свойствами, что и внешний аварийный выключатель.

HDMI-разъем — может быть использован для подключения к монитору или дисплею для вывода изображения.
USB-разъемы — два разъема, предназначенные для подключения периферийных устройств, таких как мышь, клавиатура или флеш-накопители.
Разъем для интерфейса Ethernet — служит для подключения Ethernet интерфейса для связи с ПК.
Разъем питания контроллера — обеспечивает подачу питания на блок управления.
Кнопка включения/выключения — кнопка для включения или отключения системы.
Вентиляционные решетки — необходимы для обеспечения отвода тепла и охлаждения внутренних компонентов.
Для начала работы с системой промышленного коллаборативного манипулятора ARM необходимо выполнить следующий подключения.
- Соединить манипулятор и контроллер для подачи питания на манипулятор.
- Подключить провод EtherCAT (соединить соответствующий разъем манипулятора и контроллер) для управления сервоприводами через контроллер.
- Соединить соответствующий разъем манипулятора и контроллер для управления съемным схватом.
- Подключить внешний аварийный выключатель.
- Подключите провод Ethernet, соединив контроллер и персональный компьютер (ПК), для управления манипулятором через API Motorcortex.
- Подключите питание к контроллеру.
- Включите систему (проверьте, что оба аварийных выключателя в верхнем положении).
Подключение системы
В разделе представлен способ проверки корректного подключения и настройка системы.
Проверьте подключение к сети.
Чтобы проверить правильность подключения, откройте командную строку и введите команду:
ping 192.168.2.100
Должны появиться данные (пример на рисунке 9).

Если данные не появились:
- Проверить подключение питания
- Поменять местами EtherCAT и Ethernet
- Проверить, что манипулятор и ПК находятся в одной подсети
Введите команду ifconfig. Проверьте IP адрес ПК. Если он отличается от 192.168.2.***, то измените его в настройках или через команду nmtui (маска должна быть 255.255.255.0)
